這些脂質與原油的結構已經很相近,經過簡單的轉化即可當成生質能源利用。可惜的是,至今尚未找到大量培養葡萄藻的方法。也就是說,湖泊水庫常大量發生,甚至造成生態問題;但實驗室環境卻無法穩定培養,且往往失去特徵性的膜鞘(三萜類脂質),僅剩下綠色的藻細胞,因此失去了生質能的用途。這讓我想起我的德國指導教授 Georg Fuchs 博士常常對我說的話:「微生物學,始於培養,終於培養。」微生物的分離培養與發酵技術,是生技利用的基礎與關鍵!
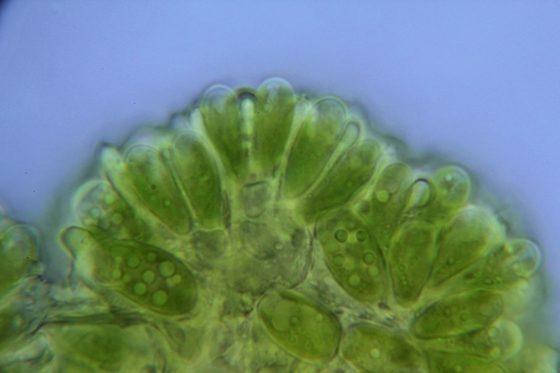
光學顯微鏡下的葡萄藻。圖/高麗珠提供
參考文獻
Wu JT, Chiang YR, Huang WY, Jane WN 2006. Cytotoxic effects of free fatty acids on phytoplankton algae and cyanobacteria. Aquat Toxicol 80: 338-345.
Chiang YR, Huang WY, Wu JT 2004. Allelochemicals of Botryococcus braunii (Chlorophyceae). J Phycol 40: 474-480.
Banerjee A, Sharma R, Chisti Y, Banerjee UC. 2002. Botryococcus braunii: a renewable source of hydrocarbons and other chemicals. Crit Rev Biotechnol 223:245-279.
以市面上備受矚目的 Panasonic A La Uno 全自動洗淨馬桶為例,就是將材料科學、結構工程與流體力學發揮到極致的典型代表:
1. 材料層:有機玻璃系新素材
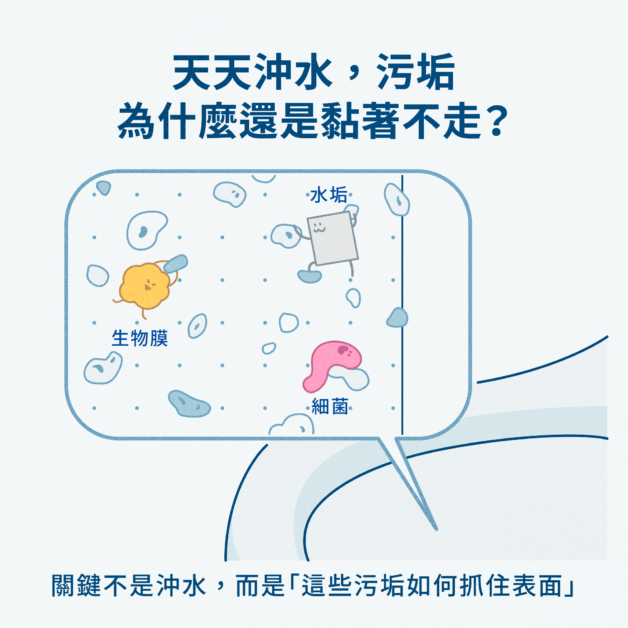
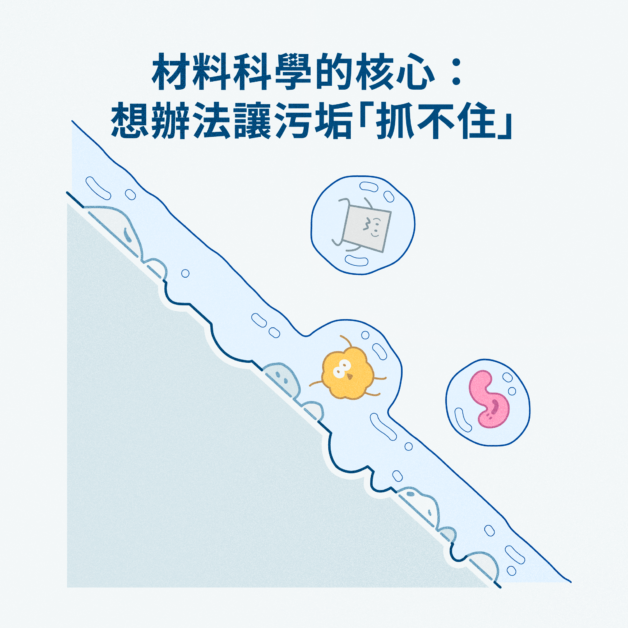
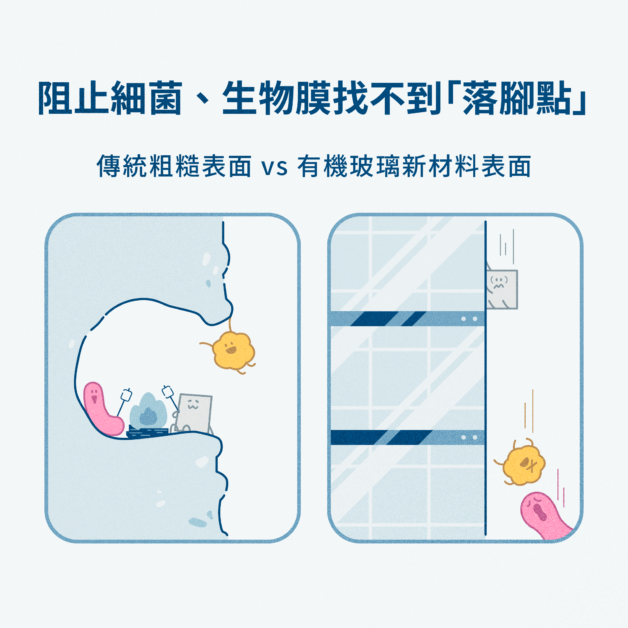
A La Uno 全自動洗淨馬桶採新開發的「有機玻璃系新素材」(以壓克力高分子為基礎研發的衛浴專用材料,這類高分子成形技術亦被廣泛運用於大型水族館高壓觀景窗與飛機機艙罩)。這種材料表面具備極佳的疏水性與耐水垢特性,水滴不易長時間攤平停留;材質堅固、不易破裂,耐刮、不易造成細小傷痕。通過實驗測試,這種素材配合泡沫洗淨,在沖洗後能有效沖刷掉高達 99.99% 的大腸桿菌,從源頭阻斷細菌定殖。
-----廣告,請繼續往下閱讀-----
2. 結構層:無接縫工藝與三重防濺防護
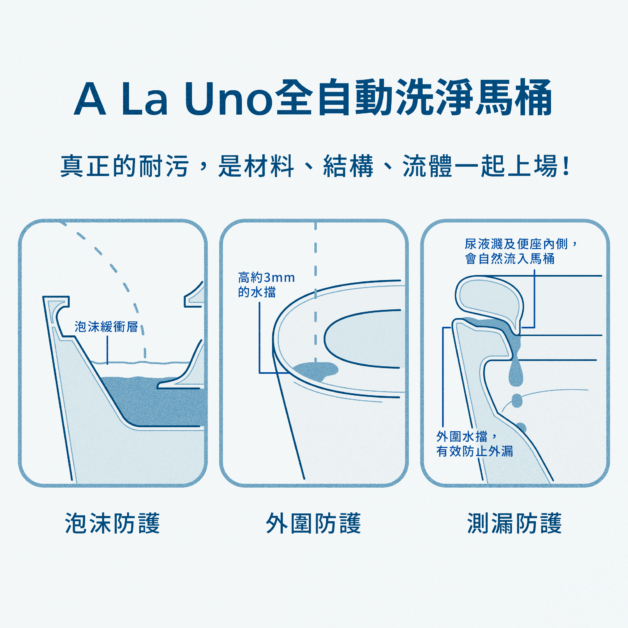
在宏觀結構上,A La Uno 全自動洗淨馬桶採用無水箱沖水與便器、溫水洗淨便座一體成型設計,減少傳統水箱與座體之間的結構層次及接縫,並搭配可動迴轉式排水系統完成沖洗。更貼心的是其「三重防護」設計:
泡沫防護:在水面上製造一層充沛的泡沫緩衝層,有效抑制男性站立小便時的尿液與污水飛濺;
外圍防護:馬桶邊界特別設計了高約 3mm 的水檔,防止液體延著外壁滴落至地板;
測漏防護:便座與馬桶本體採用不外露的防護設計,避免液體從縫隙飛濺滲漏。
Panasonic A La Uno 全自動洗淨馬桶
3. 動態流體層:雙效泡沫洗淨、漩渦水流與 nanoe™ X
當污垢降落在馬桶內壁時,A La Uno全自動洗淨馬桶 的動態流體科技便接手進行徹底打掃。其「雙效泡沫洗淨」會先釋放直徑約 5mm 的「毫米泡沫」包裹並帶走大塊髒污,再透過直徑約 60微米的「微米泡沫」深入微觀縫隙,徹底溶解殘餘的油脂與細微污垢。接著,配合高度清潔力的「漩渦型強力水流」,利用旋轉產生的流體剪切力,一口氣將附著力已被削弱的污垢剝離並沖走。此外,Panasonic A La Uno 全自動洗淨馬桶還搭襯了 nanoe™ X 健康科技,釋放氫氧離子有效抑制異味與髒污,維持空氣與內壁的良好衛生狀態。
根據最近歐盟的研究,軟骨藻酸對於海洋哺乳動物和人類都造成了嚴重的威脅。海獅經常因為軟骨藻酸中毒而死亡。人類如果無意間攝入了軟骨藻酸,會產生嘔吐、頭痛、無法辨別方向、癲癇等症狀,有的時候甚至會死亡。1987 年的加拿大愛德華王子島(Prince Edward Island),有四人因為中毒而死,另外還有超過百人生病,全是因為吃了受到汙染的海鮮。
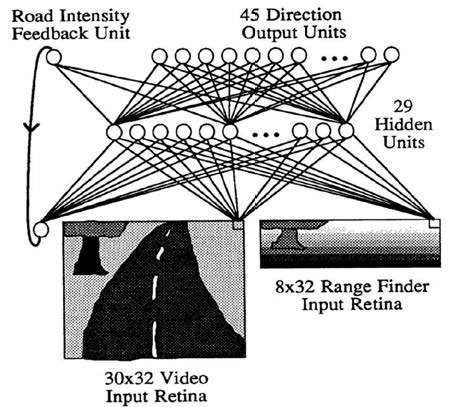
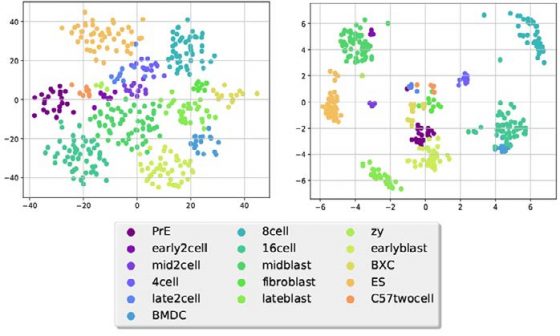
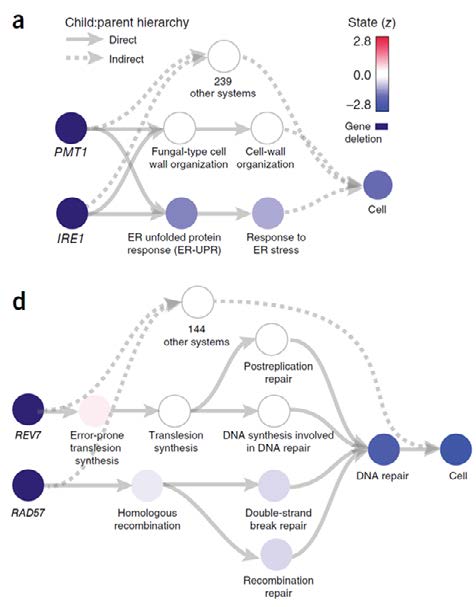
這篇文章是我在讀到 Nature Methods 在 2018 年 3 月 5 日刊登的文章「Using deep learning to model the hierarchicalstructure and function of a cell」1後,在臉書 MiTalk 社團寫下的三篇短文的整理集結。在這三篇短文中,我簡要地介紹了目前人工智慧的技術基礎「類神經網路」的概念,再將其延伸到這篇文章提及的系統生物學研究,並解釋目前類神經網路之所以被稱為「黑盒子」的原因,以及這項系統生物學研究處理黑盒子的手法。
我來用實際生活案例舉個例子好了。假設你要登一座山,目標是山頂。這座山每個地方的地型都完全不一樣。所以從 A 點上山和從不一樣的 B 點或 C 點上山的路都不盡相同。假設隨機把你放在這座山邊的某一點,要你朝著山頂為目標前進。這時候你的每一步就都會是在「那個當下」最佳的往山頂路線。所以從不同的點上山路線就有可能會差異極大,雖然最後都能到山頂就是了。