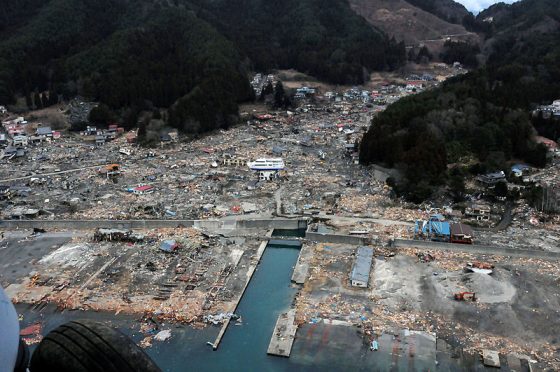
二○一三年,隸屬美國國防部、負責網路基礎建置工作的「高級研究計畫局」(Defense Advanced Research Projects Agency,DARPA)向全球科學家下戰帖:為二○一一年發生三座核電廠爐心熔毀的日本福島縣設計機器人,清理輻射外洩造成的嚴重混亂。電廠殘骸的輻射殘留極強烈,工作人員在致命輻射區待個幾分鐘就得離開,導致清理作業嚴重落後。據官方估計,該輻射汙染區至少得花三十至四十年才能清理完畢,作業成本高達一千八百億美元。
DARPA 意識到,日本福島縣會是應用最新 AI 技術的理想場所,於是決定推出獎金三百五十萬美元的「 DARPA 機器人挑戰」,徵選可執行基礎清理任務的機器人。(事實證明上一屆的 DARPA 挑戰賽極為成功,順利為開發「無人駕駛車輛」做好暖身工作。)這場競賽無疑也是完美的公共論壇,得以宣揚 AI 領域的相關進展。經過多年過度讚譽和誇大宣傳,此刻該是秀出真本事的時候了。世人將親眼目睹,機器人有能力執行較不適合人類處理的重要工作。
DARPA 訂下的規則不多,但意義明確:若想贏得大獎,機器人必須執行八項簡單任務,包括駕車、移除廢棄物、開門、關閉滲漏閥門、組接消防水喉及水帶、旋開或關閉閥門等。來自世界各地的文章條目湧入論壇,競相爭取榮耀和優渥獎酬。然而競賽結果並未順利開啟 AI 新紀元,倒是留下略嫌難堪的局面:
-----廣告,請繼續往下閱讀-----
參賽者多數無法完成任務,有些甚至直接在鏡頭前失敗出糗。
經過這次挑戰賽,顯示 AI 的複雜程度可能比「由上往下」的設計概念還要複雜許多。
機器不像人腦具有神經網路,所以無法學習
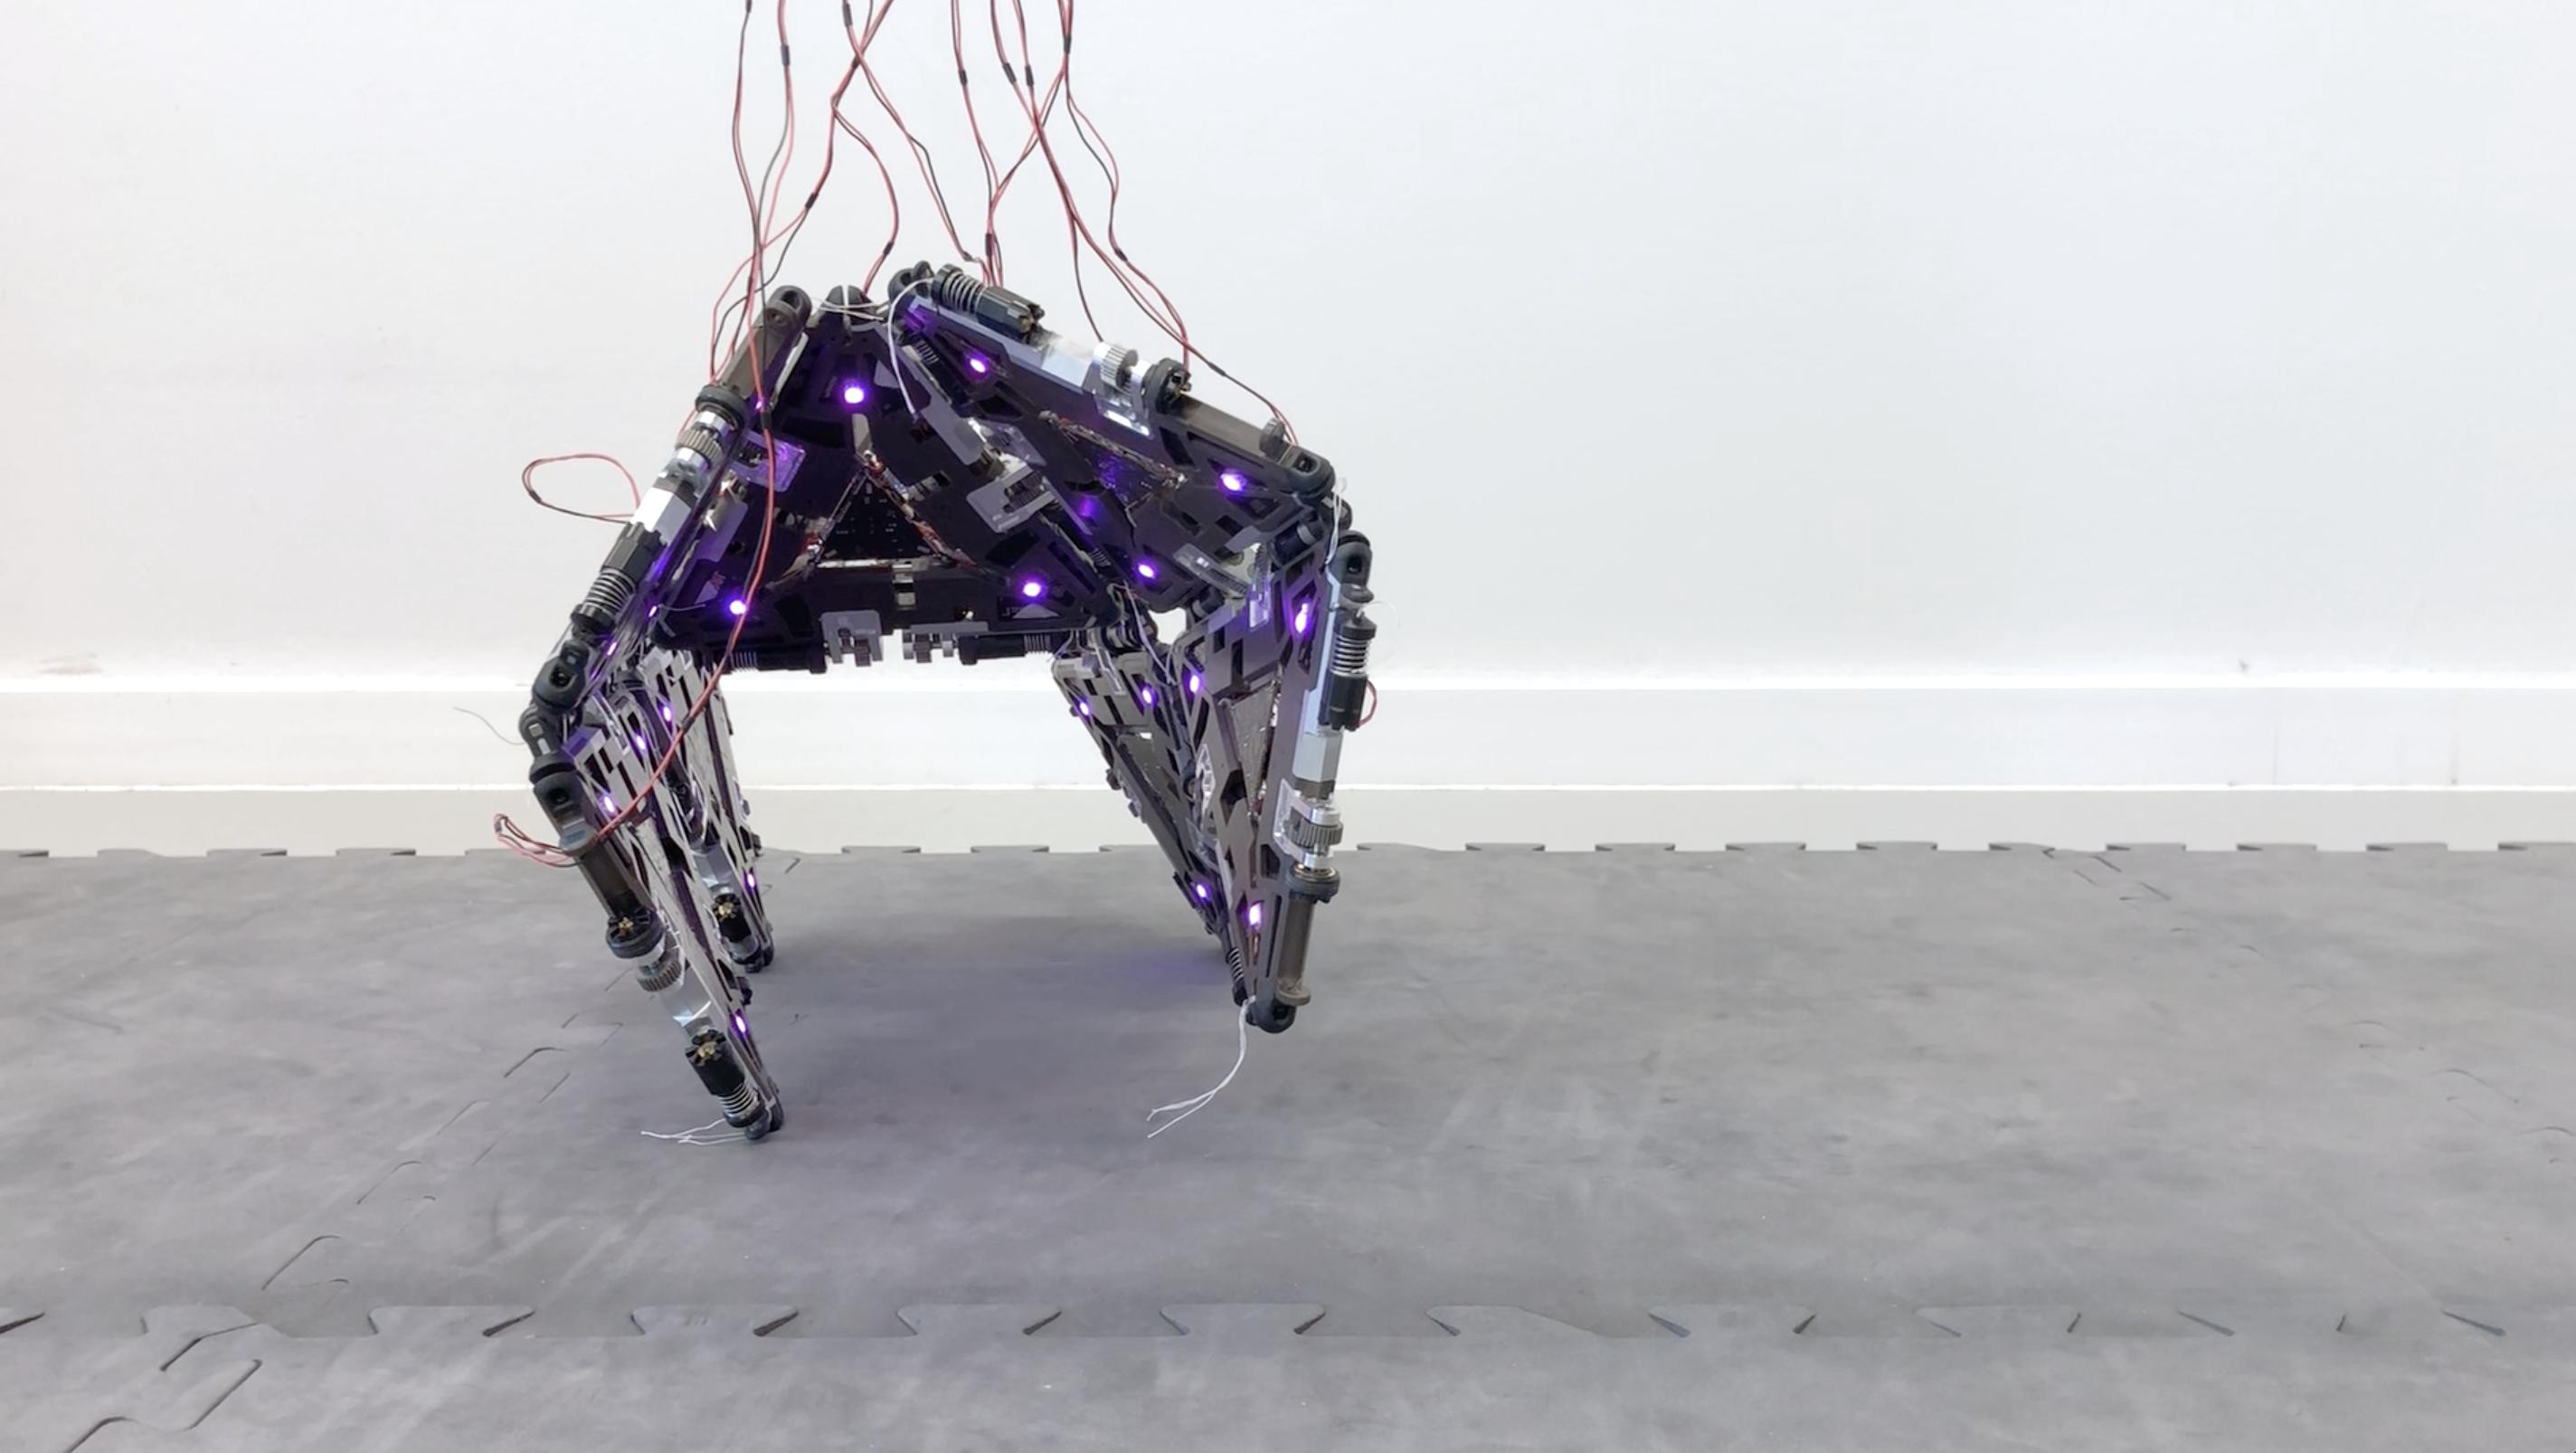
某些 AI 研究人員已徹底揚棄由上往下法,改為「由下往上」(bottom-up),選擇模仿大自然。這套替代策略或能另闢蹊徑,有希望造出能在外太空作業的機器人。出了 AI 實驗室,這類精細複雜的全能自動機其實處處可見,遠勝過人類目前設計過功能最強大的作品。這種全能自動機叫「動物」。小不嚨咚的蟑螂在森林裡熟門熟路、動作靈巧地鑽來竄去,尋找食物和交配對象。相較之下,咱們身形龐大、動作笨拙的機器人在行進期間,有時不小心還會刮破壁紙呢。
六十年前,達特茅斯研討會在理論推定上的潛在瑕疵,至今仍是 AI 領域揮之不去的陰影。人腦不是數位電腦。人腦不跑主程式、不跑子程式,沒有中央處理器也沒有晶片組,更不需要程式碼。若移除電腦的某顆電晶體,電腦大概就掛了,然而人類就算切掉半顆大腦,大腦還是能設法運作。
為了探索外太空,機器人必須要能從兩方面學習:一是向隨時、隨機接觸的環境學習,二是吸收直接取得的資訊。
不過,倘若我們希望機器人能靠自己獨力建構整座城市,那麼 AI 領域就算發展到前述這種進階等級,可能還是不夠用。看來,打造「有複製能力」、並且具有「自我意識」的全能自動機,或許才是機器人這門科學的終極挑戰吧。
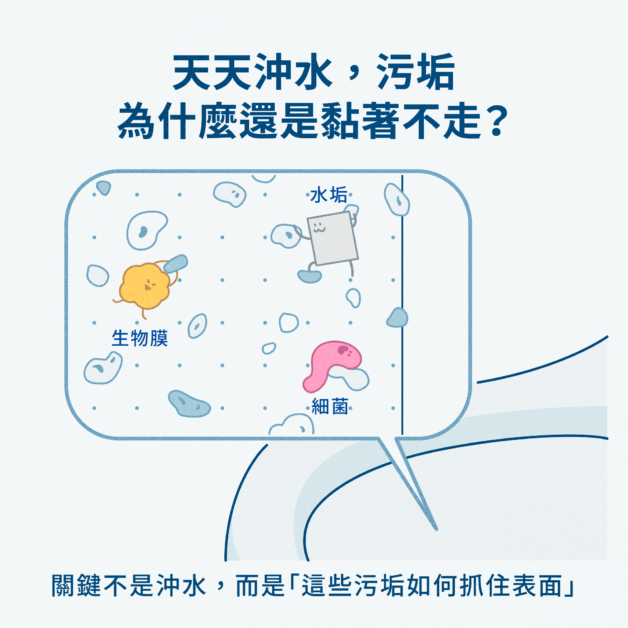
以市面上備受矚目的 Panasonic A La Uno 全自動洗淨馬桶為例,就是將材料科學、結構工程與流體力學發揮到極致的典型代表:
1. 材料層:有機玻璃系新素材
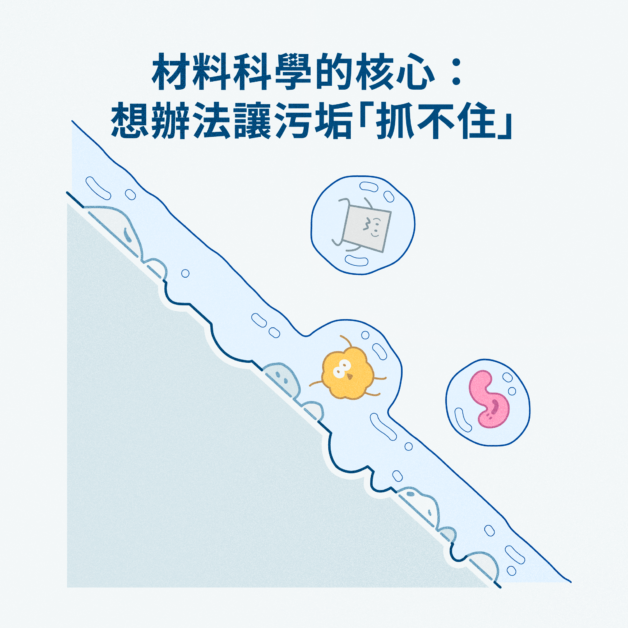
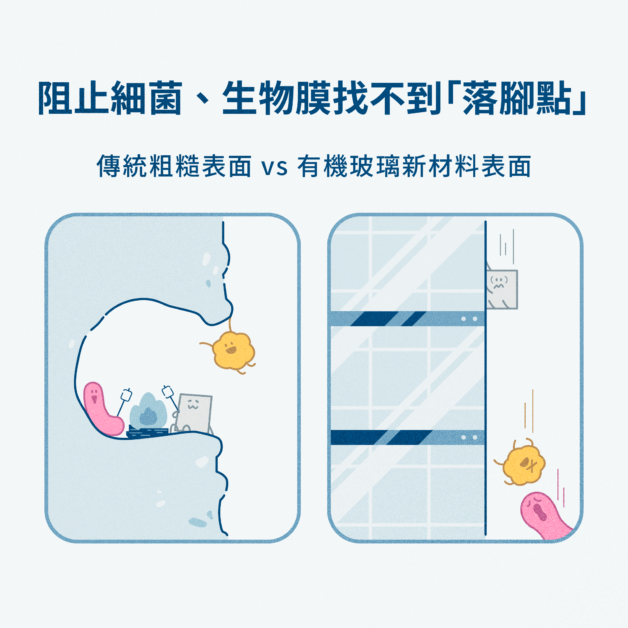
A La Uno 全自動洗淨馬桶採新開發的「有機玻璃系新素材」(以壓克力高分子為基礎研發的衛浴專用材料,這類高分子成形技術亦被廣泛運用於大型水族館高壓觀景窗與飛機機艙罩)。這種材料表面具備極佳的疏水性與耐水垢特性,水滴不易長時間攤平停留;材質堅固、不易破裂,耐刮、不易造成細小傷痕。通過實驗測試,這種素材配合泡沫洗淨,在沖洗後能有效沖刷掉高達 99.99% 的大腸桿菌,從源頭阻斷細菌定殖。
-----廣告,請繼續往下閱讀-----
2. 結構層:無接縫工藝與三重防濺防護
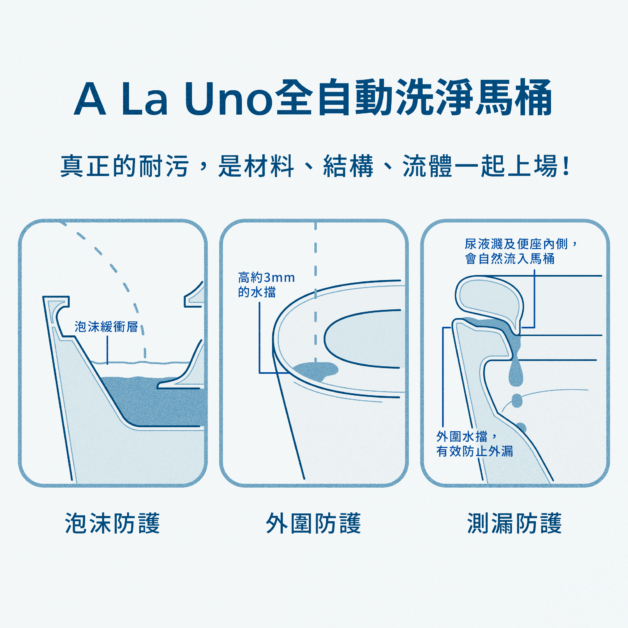
在宏觀結構上,A La Uno 全自動洗淨馬桶採用無水箱沖水與便器、溫水洗淨便座一體成型設計,減少傳統水箱與座體之間的結構層次及接縫,並搭配可動迴轉式排水系統完成沖洗。更貼心的是其「三重防護」設計:
泡沫防護:在水面上製造一層充沛的泡沫緩衝層,有效抑制男性站立小便時的尿液與污水飛濺;
外圍防護:馬桶邊界特別設計了高約 3mm 的水檔,防止液體延著外壁滴落至地板;
測漏防護:便座與馬桶本體採用不外露的防護設計,避免液體從縫隙飛濺滲漏。
Panasonic A La Uno 全自動洗淨馬桶
3. 動態流體層:雙效泡沫洗淨、漩渦水流與 nanoe™ X
當污垢降落在馬桶內壁時,A La Uno全自動洗淨馬桶 的動態流體科技便接手進行徹底打掃。其「雙效泡沫洗淨」會先釋放直徑約 5mm 的「毫米泡沫」包裹並帶走大塊髒污,再透過直徑約 60微米的「微米泡沫」深入微觀縫隙,徹底溶解殘餘的油脂與細微污垢。接著,配合高度清潔力的「漩渦型強力水流」,利用旋轉產生的流體剪切力,一口氣將附著力已被削弱的污垢剝離並沖走。此外,Panasonic A La Uno 全自動洗淨馬桶還搭襯了 nanoe™ X 健康科技,釋放氫氧離子有效抑制異味與髒污,維持空氣與內壁的良好衛生狀態。
而另一種,那個開冰箱慢吞吞的機器人,雖然看起來笨,卻是在做一件革命性的事:它正在試圖由 AI 驅動,真正開始「理解」這個世界 。它在學習什麼是冰箱、什麼是蘋果、以及如何控制自己的力量才能順利拿起它。這個過程之所以緩慢,正是因為過去驅動它的「大腦」,也就是 AI 晶片的算力還不夠強,無法即時處理與學習現實世界中無窮的變數 。
這就是關鍵! 過去以NVIDIA Jetson Orin™作為大腦的機器人,僅能以有限的速度運行VLA模型。而由 VLA 模型驅動,讓 AI 能夠感知、理解並直接與物理世界互動的全新形態,正是「物理 AI」(Physical AI)的開端 。NVIDIA Jetson Thor 的強大算力,就是為了滿足物理 AI 的嚴苛需求而生,要讓機器人擺脫「復健」,迎來真正自主、流暢的行動時代 。
NVIDIA Jetson Thor 的強大算力,就是為了滿足物理 AI 的嚴苛需求而生,要讓機器人擺脫「復健」,迎來真正自主、流暢的行動時代 / 圖片來源:研華科技
其中,物理 AI 強調的 vision to action,就需要研華設計對應的硬體來實現;譬如視覺可能來自於一般相機、深度相機、紅外線相機甚至光達,你的系統就要有對應的介面來整合視覺;你也會需要控制介面去控制馬達伸長手臂或控制夾具拿取物品;你也要有 WIFI、4G 或 5G 來傳輸資料或和別的 AI 溝通,這些都需要具體化到一個系統上,這個系統的集大成就是機器人。
從樓梯的階高、門把的設計,到桌椅的高度,無一不是為了適應人類的雙足、雙手與身高而存在 。對 AI 而言,採用人形的軀體,意味著它能用與我們最相似的視角與方式去感知和學習這個世界,進而最快地理解並融入人類環境 。這背後的邏輯是,與其讓 AI 去適應千奇百怪的非人形設計,不如讓它直接採用這個已經被數千年人類文明「驗證」過的最優解 。
這也區分了「通用型 AI 人形機器人」與「專用型 AI 工業自動化設備」的本質不同 。後者像高度特化的工具,產線上的機械手臂能高效重複鎖螺絲,但它無法處理安裝柔軟水管這種預設外的任務 。而通用型人形機器人的目標,是成為一個「多面手」,它能在廣泛學習後,理解物理世界的運作規律 。理論上,今天它在產線上組裝伺服器,明天就能在廚房裡學會煮菜 。