在開始移動之前,機器人必須先了解「我在那裡(起點)?」接著延伸到「我要去的目標在那裡(終點)?」其中又包含了「目標有多遠(距離)?」、「目標在我的那一個方向(方位角)?」以及「如何移動(路徑規劃)?」測量距離可使用簡易的超音波感測器即可達到一定的效果,或著您可改用高精度的雷射測距儀(Laser range finder)即可取得更精確的距離量測結果。讓機器人了解當下所面對的方向需使用指南針感測器(compass sensor),但現在的智慧型手機都有三軸的姿態感測器(compass sensor),這時候只要將姿態感測器值平放於機器人頂端就可將姿態感測器Z軸軸向變化做為機器人指向參考。
4.之所以使用樂高機器人是因為可透過NXT Direct Command來直接控制機器人動作,樂高機器人支援NXT Direct Command這套特殊的資料傳輸格式,機器人只要接收到正確的格式就能執行對應的動作,例如讀取主機/感測器資訊、控制馬達或強制關閉電源等等。換句話說我們可以不用編寫機器人端程式就能控制機器人!有時候您甚至得為此多學一套程式語言,NXT Direct Command真的為您省下不少功夫。
5.在程式中使用Google Map API需自行申請Key並匯入您的Android專案,詳細申請辦法請參閱本文末相關連結之<如何取得Maps API Key >。
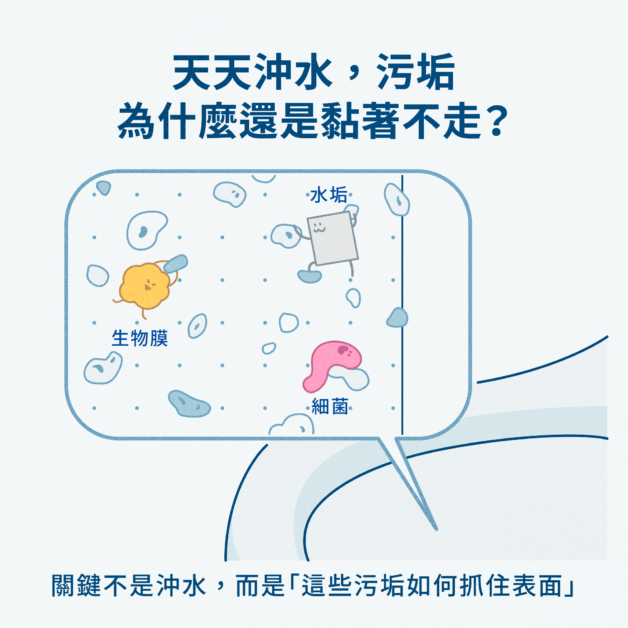
以市面上備受矚目的 Panasonic A La Uno 全自動洗淨馬桶為例,就是將材料科學、結構工程與流體力學發揮到極致的典型代表:
1. 材料層:有機玻璃系新素材
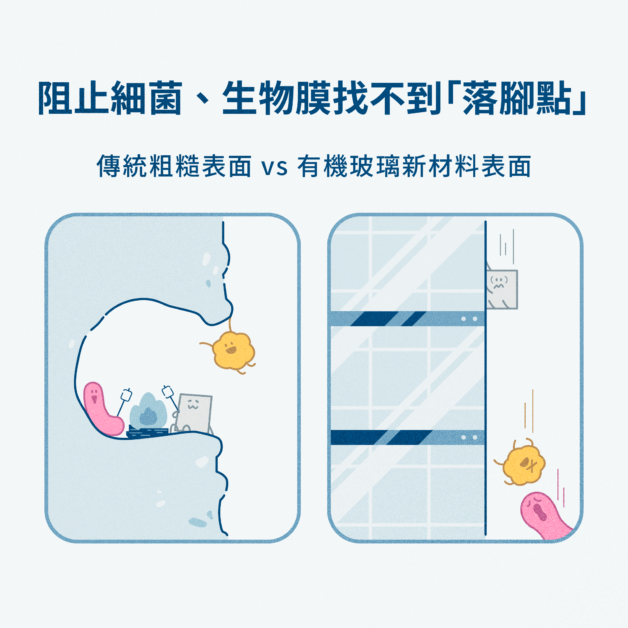
A La Uno 全自動洗淨馬桶採新開發的「有機玻璃系新素材」(以壓克力高分子為基礎研發的衛浴專用材料,這類高分子成形技術亦被廣泛運用於大型水族館高壓觀景窗與飛機機艙罩)。這種材料表面具備極佳的疏水性與耐水垢特性,水滴不易長時間攤平停留;材質堅固、不易破裂,耐刮、不易造成細小傷痕。通過實驗測試,這種素材配合泡沫洗淨,在沖洗後能有效沖刷掉高達 99.99% 的大腸桿菌,從源頭阻斷細菌定殖。
-----廣告,請繼續往下閱讀-----
2. 結構層:無接縫工藝與三重防濺防護
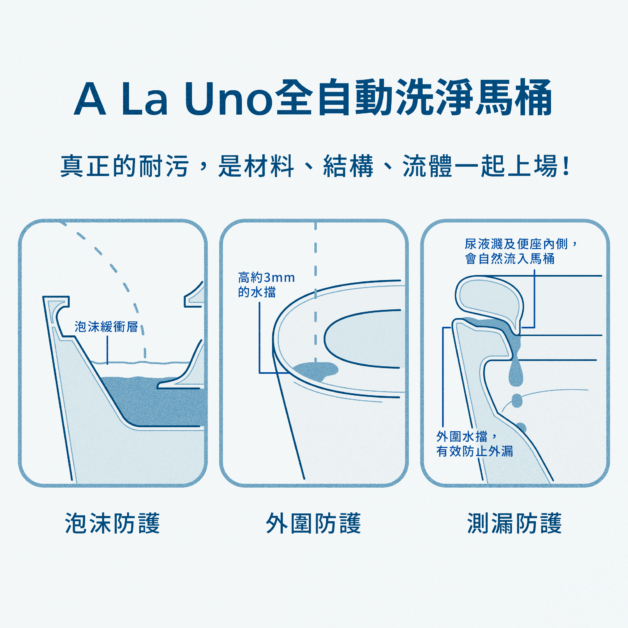
在宏觀結構上,A La Uno 全自動洗淨馬桶採用無水箱沖水與便器、溫水洗淨便座一體成型設計,減少傳統水箱與座體之間的結構層次及接縫,並搭配可動迴轉式排水系統完成沖洗。更貼心的是其「三重防護」設計:
泡沫防護:在水面上製造一層充沛的泡沫緩衝層,有效抑制男性站立小便時的尿液與污水飛濺;
外圍防護:馬桶邊界特別設計了高約 3mm 的水檔,防止液體延著外壁滴落至地板;
測漏防護:便座與馬桶本體採用不外露的防護設計,避免液體從縫隙飛濺滲漏。
Panasonic A La Uno 全自動洗淨馬桶
3. 動態流體層:雙效泡沫洗淨、漩渦水流與 nanoe™ X
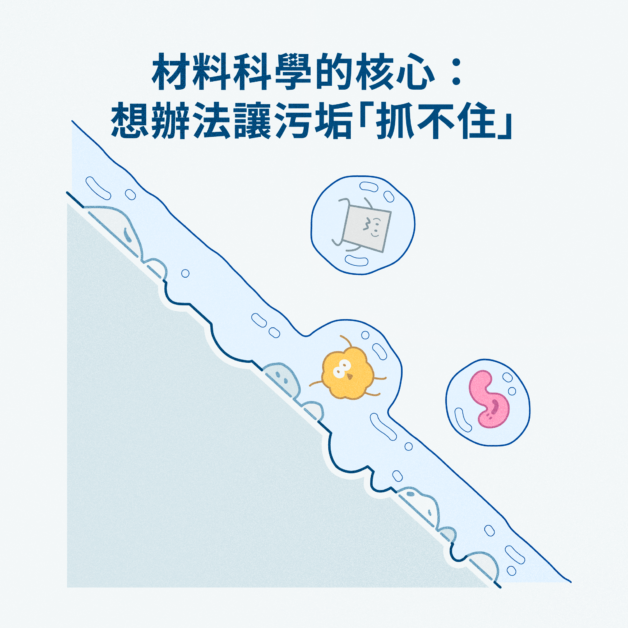
當污垢降落在馬桶內壁時,A La Uno全自動洗淨馬桶 的動態流體科技便接手進行徹底打掃。其「雙效泡沫洗淨」會先釋放直徑約 5mm 的「毫米泡沫」包裹並帶走大塊髒污,再透過直徑約 60微米的「微米泡沫」深入微觀縫隙,徹底溶解殘餘的油脂與細微污垢。接著,配合高度清潔力的「漩渦型強力水流」,利用旋轉產生的流體剪切力,一口氣將附著力已被削弱的污垢剝離並沖走。此外,Panasonic A La Uno 全自動洗淨馬桶還搭襯了 nanoe™ X 健康科技,釋放氫氧離子有效抑制異味與髒污,維持空氣與內壁的良好衛生狀態。
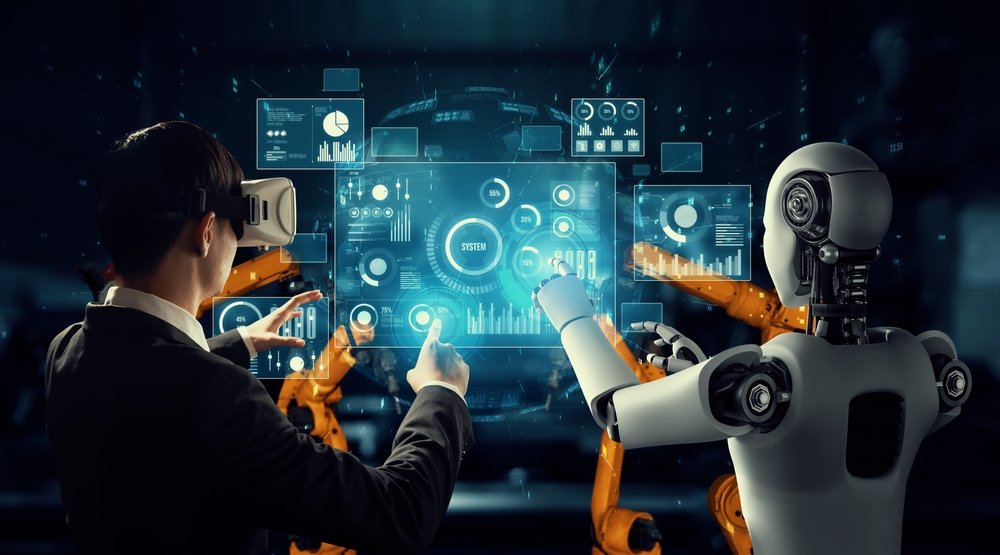
而另一種,那個開冰箱慢吞吞的機器人,雖然看起來笨,卻是在做一件革命性的事:它正在試圖由 AI 驅動,真正開始「理解」這個世界 。它在學習什麼是冰箱、什麼是蘋果、以及如何控制自己的力量才能順利拿起它。這個過程之所以緩慢,正是因為過去驅動它的「大腦」,也就是 AI 晶片的算力還不夠強,無法即時處理與學習現實世界中無窮的變數 。
這就是關鍵! 過去以NVIDIA Jetson Orin™作為大腦的機器人,僅能以有限的速度運行VLA模型。而由 VLA 模型驅動,讓 AI 能夠感知、理解並直接與物理世界互動的全新形態,正是「物理 AI」(Physical AI)的開端 。NVIDIA Jetson Thor 的強大算力,就是為了滿足物理 AI 的嚴苛需求而生,要讓機器人擺脫「復健」,迎來真正自主、流暢的行動時代 。
NVIDIA Jetson Thor 的強大算力,就是為了滿足物理 AI 的嚴苛需求而生,要讓機器人擺脫「復健」,迎來真正自主、流暢的行動時代 / 圖片來源:研華科技
其中,物理 AI 強調的 vision to action,就需要研華設計對應的硬體來實現;譬如視覺可能來自於一般相機、深度相機、紅外線相機甚至光達,你的系統就要有對應的介面來整合視覺;你也會需要控制介面去控制馬達伸長手臂或控制夾具拿取物品;你也要有 WIFI、4G 或 5G 來傳輸資料或和別的 AI 溝通,這些都需要具體化到一個系統上,這個系統的集大成就是機器人。
從樓梯的階高、門把的設計,到桌椅的高度,無一不是為了適應人類的雙足、雙手與身高而存在 。對 AI 而言,採用人形的軀體,意味著它能用與我們最相似的視角與方式去感知和學習這個世界,進而最快地理解並融入人類環境 。這背後的邏輯是,與其讓 AI 去適應千奇百怪的非人形設計,不如讓它直接採用這個已經被數千年人類文明「驗證」過的最優解 。
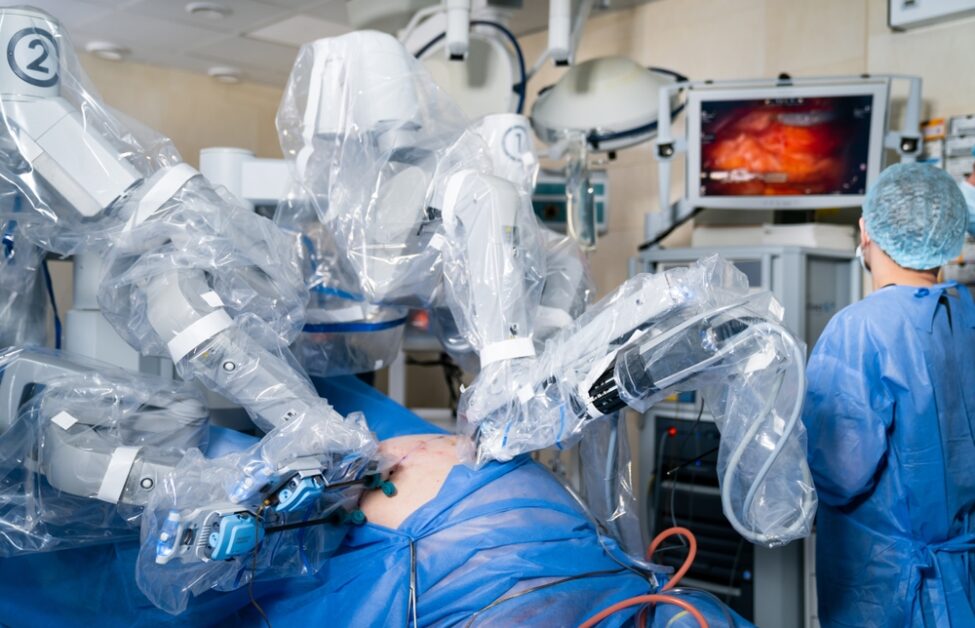
這也區分了「通用型 AI 人形機器人」與「專用型 AI 工業自動化設備」的本質不同 。後者像高度特化的工具,產線上的機械手臂能高效重複鎖螺絲,但它無法處理安裝柔軟水管這種預設外的任務 。而通用型人形機器人的目標,是成為一個「多面手」,它能在廣泛學習後,理解物理世界的運作規律 。理論上,今天它在產線上組裝伺服器,明天就能在廚房裡學會煮菜 。