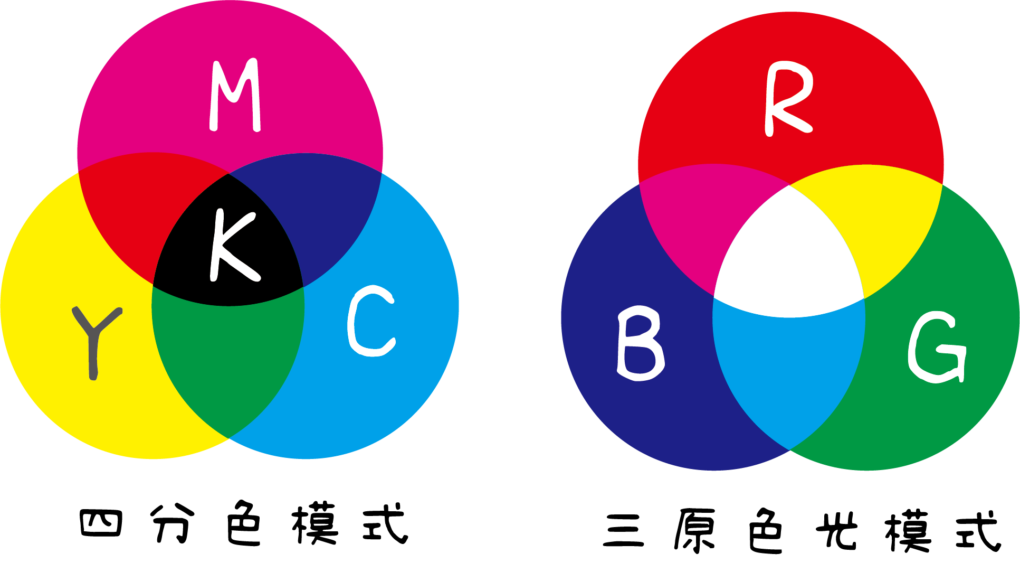0

0
0

文字

分享

0
0
0

汽車塗料與石墨烯合作幫雷達除冰

小斑
・2014/01/03 ・1519字 ・閱讀時間約 3 分鐘 ・SR值 548 ・八年級

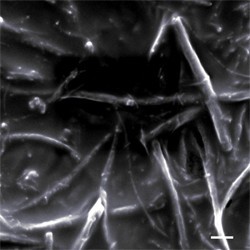
電子顯微鏡下,石墨烯奈米帶嵌入聚胺酯塗料,比例尺為1μm。由萊斯大學與Credit: The Tour Group
電子顯微鏡下,石墨烯奈米帶嵌入聚胺酯塗料,比例尺為1μm。由萊斯大學與洛克西德‧馬丁公司共同開發。Credit: The Tour Group

美國萊斯大學的化學家James Tour與軍事用品公司洛克西德‧馬丁合作開發出一種塗料,可以幫海洋和空用雷達天線罩除冰,並且不會影響無線電波接收,穿透率很高。文章於12月11號刊載於美國化學學會期刊Applied Materials and Interfaces

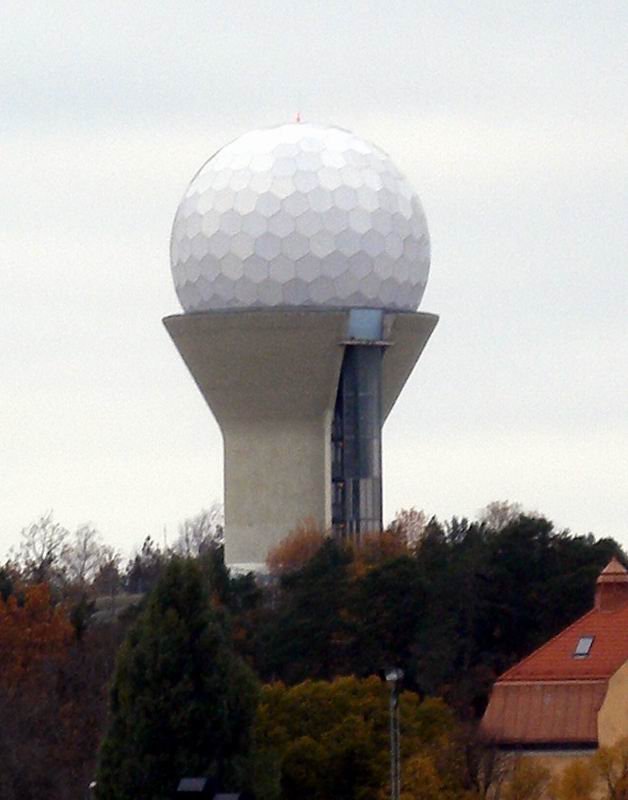
所謂的雷達天線罩,可以幫雷達裝置擋住凍雨(freezing rain)和冰,不過在天寒地凍的天氣中,這些雷達天線罩也需要除冰,免得損壞。目前多是用金屬支架支撐和加熱氧化鋁陶瓷,其缺點是重量很重,金屬部分也要離裝置很遠,避免干擾雷達。

photo credit: Arenamontanus via photopin cc
photo credit: Arenamontanus via flickr cc

「而且氧化鋁陶瓷非常難加熱,需要耗很多能量,因為導熱很差。」Tour表示。而只有幾個原子厚的石墨烯則能夠導電,還很薄讓無線電波可以輕易通過。若是將能夠除冰的材料噴在石墨烯奈米帶上,除冰裝置就能更輕更便宜更有效。

「當洛克西德‧馬丁公司的工程師Vladimir Volman聽到我的博士生Yu Zhu的報告,講述如何噴塗製造奈米帶薄層,他馬上就知道這是他需要的東西。因為Volman計算過只要用小於100奈米厚的石墨烯薄層,就可以因電阻加熱達到除冰效果。」

-----廣告,請繼續往下閱讀-----

未加工的石墨烯原材有彈道電子傳導的特性(Ballistic onduction),電子幾乎不會散射,電阻很小,因此沒有辦法產生足夠的熱量融冰,但是Tour團隊從多層奈米碳管切割出來的石墨烯奈米帶(graphene nanoribbons, GNRs,)經過化學反應處理後可以產生足夠熱量融冰。當石墨烯奈米帶平均地散佈在固體表面時,各個奈米帶會互相重疊,這樣當電子在奈米帶間移動的時候,就會因電阻而產生熱量。而電流通過副產出的熱量多寡,只要調整塗層的厚度就可以調整控制。

在一開始的實驗中,Zhu和Volman所帶領的團隊,是用水溶性的石墨烯奈米帶噴塗在物體表面。「他們跟我說運作的效果很好,但是當我們一用手指摸,就會剝離沾到我們手上。」Tour表示。他在休士頓的一家汽車配件店找到了解決方法:「我買了聚胺酯汽車烤漆,因為它非常耐用,可以在黏著汽車上好幾年都不會掉。所以我們就將聚胺酯與石磨烯奈米帶結合在一起,結果既能生熱融冰,也不會輕易從物體表面剝離。」

在實驗室中做出約 0.18 平方公尺的樣品,其基底是有彈性的聚亞醯胺,噴塗上聚胺酯放乾後,再用加熱板加熱軟化塗料,再用噴槍噴上石墨烯奈米帶薄層。如此一來,乾燥後的石磨烯奈米帶就會嵌入塗料,極難移除,不會再動不動就掉下來。Tour說他們的團隊也有嘗試過先噴石磨烯奈米帶再噴聚胺酯,效果也不錯。

4-graphenenano
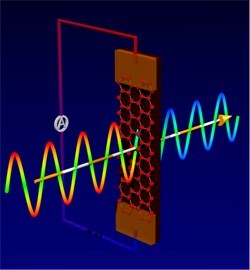
石墨烯奈米帶通電並且對無線電波透明示意圖。Credit: Tour Group

將其製作出的只有頭髮千分之一厚的100奈米薄層接上白金電極,通以一般船艦上的電壓,在攝氏零下二十度幾分鐘內,就可以把雪融化。進一步的實驗則發現,他們新開發出的塗料,在無線電波的頻率波段近乎透明,因而能應用在雷達天線罩除冰而不會影響訊號。

-----廣告,請繼續往下閱讀-----
5-graphenenano
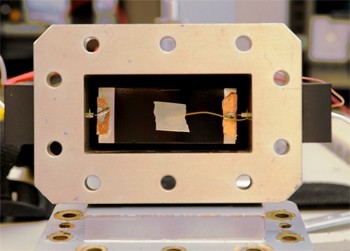
用波導管量測樣品電磁波特性。Credit: Tour group

Tour表示由於石墨烯奈米帶已經可以工業量產,現在實驗室的下一步則是,希望能做成幫汽車的擋風玻璃除冰。Volman補充表示他們的聚胺酯石墨烯奈米帶,有望取代目前噴在飛機上除冰的奈米管氣凝膠。

資料來源:Phys.org – News and Articles on Science and Technology

科技大觀園相關文章:

-----廣告,請繼續往下閱讀-----
文章難易度
小斑
16 篇文章 ・ 1 位粉絲
PanSci實習編輯。 一顆在各個學科間漂流的腦袋~

0

0
0

文字

分享

0
0
0
不是不會髒,而是更難沾:耐污馬桶的表面科學
鳥苷三磷酸 (PanSci Promo)_96
・2026/09/22 ・3364字 ・閱讀時間約 7 分鐘

本文與 Panasonic 合作,泛科學撰文 

●以下科學研究內容作為知識分享,不直接與Panasonic A La Uno全自動洗淨馬桶產品功能連結

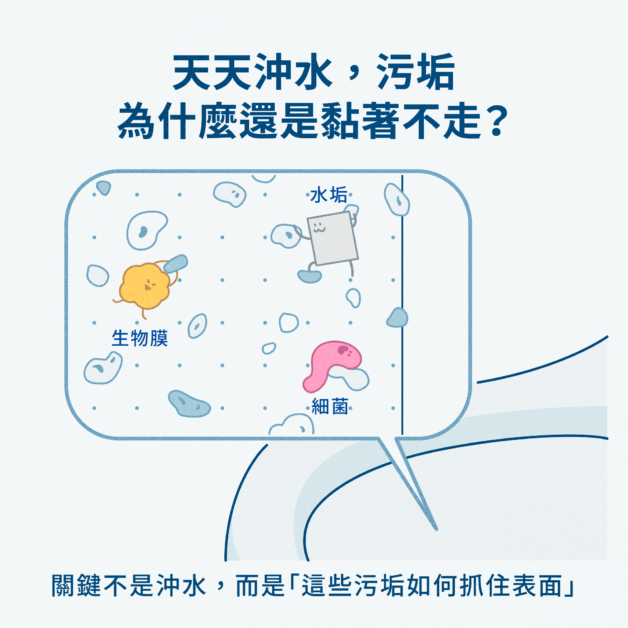
在做家務的痛苦排行榜上,「刷馬桶」絕對名列前茅。明明天天都在沖水,但過不了幾天,馬桶內壁邊角總會浮現黃黃的水垢、角落發黑的霉斑,甚至是那些刷掉又長出來的粉紅色污垢(黏質沙雷氏菌)。

許多市售衛浴設備常標榜「神奇抗污」或「永久不沾」,讓人誤以為安裝後便能永保潔淨。然而從材料科學的角度來看,世上並無能使污垢憑空消失的魔法。所謂「耐污」的實質機制,並非打造完全不沾染髒污的材質,而是調整表面的物理與化學屬性,使水垢和微生物難以強力附著。一旦降低了污垢與內壁之間的附著力,透過日常水流沖刷,便能輕易地將髒污帶走。

-----廣告,請繼續往下閱讀-----

為什麼垢「黏不住」? 

要搞懂為什麼某些特殊表面能做到「耐污」,我們得先像偵探一樣,拆解馬桶裡的髒污究竟是怎麼「抓緊」材料表面的。馬桶內壁的污垢主要有兩大難纏的元兇:

  1. 水垢與礦物沉積*1:我們日常使用的自來水中含有鈣、鎂等金屬離子。當水滴在表面經歷反覆的濕潤與蒸發乾燥循環時,這些離子會逐漸結晶析出,變成硬度極高、緊緊「卡」在微觀縫隙裡的礦物質水垢。
  2. 生物膜與有機物*2:包含尿液中的無機鹽、油脂殘留,以及細菌入侵後分泌出像超強膠水一般的聚合物,所組成的黏滑防禦大本營。
關鍵不是沖水,而是「這些污垢如何抓住表面」

這兩大類污垢想要在材料上「落腳」,前提是它們必須能在表面找到足夠的附著點與黏合力。那麼,材料科學家是如何讓這些髒污「站不穩」的呢?答案就藏在「表面能(Surface Energy)」與「濕潤性(Wettability)」這兩個核心概念中。

當我們把水滴在某個表面上時,水滴會聚成一顆圓滾滾的水珠,還是迅速攤平開來?這取決於表面的特性:

  • 疏水路線(Hydrophobic)*1:具備低表面能的疏水表面,能顯著減少水分子或污染物與表面之間的極性作用力與氫鍵。水滴在這種表面上會因為表面張力而收縮成水珠,當水珠滾動滑落時,就能順便把表面的灰塵與礦物質顆粒帶走,這就是著名的「自清潔效應」。
  • 親水路線(Hydrophilic / Superhydrophilic)*2:相反地,極度親水的超親水表面則會強烈地吸引水分子,在材料最外層形成一層薄薄的「水化層(Hydration Layer)」。這層水化層就像是實體的液體盾牌,讓油污、蛋白質或細菌無法直接接觸到材料基底,只能漂浮在水膜上方。

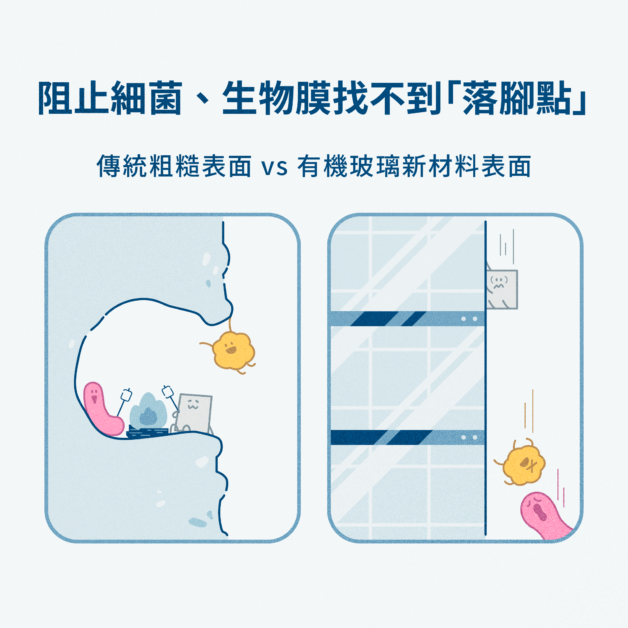
如果要用攀岩來比喻:傳統粗糙的表面就像是有許多凹槽的攀岩牆,髒污就像攀岩者,需要找到落腳點並用力撐住才能攀附;而我們做的是抽掉把手點,或是在把手上塗上潤滑油,讓髒污找不到施力點,自然難以停留。

-----廣告,請繼續往下閱讀-----
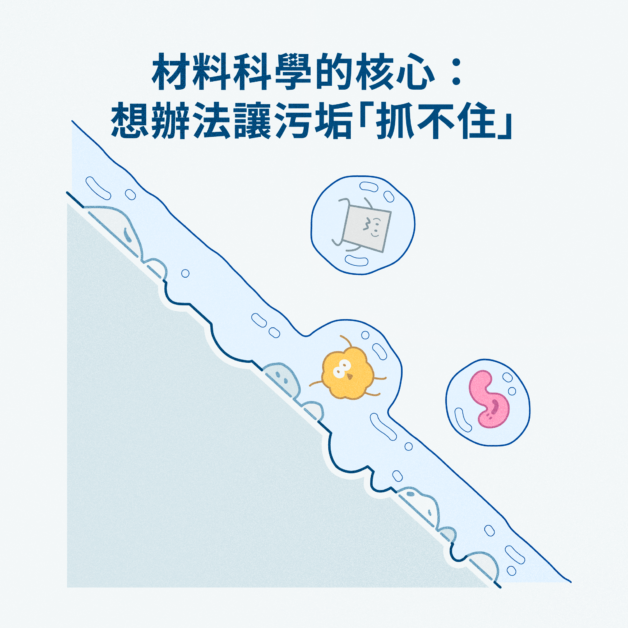
材料科學的核心:想辦法讓污垢「抓不住」

不給細菌「握手」的機會

解決了水垢,下一個更棘手的對手是「細菌」。

馬桶內壁那些黑黑粉粉、摸起來滑滑的污垢,在微生物學中被稱為「生物膜(Biofilm)」。細菌並不是孤立生長的,當單顆細菌落在表面後,如果覺得環境舒適,它就會開始分泌胞外聚合物(EPS),這是一種天然的超強膠水。細菌們用這種膠水把自己與同伴緊緊黏在一起,並築起堅固的防禦堡壘,這時一般的沖水就很難把它們沖洗乾淨了。

根據《Nature Communications》與《Microsystems & Nanoengineering》的學術期刊研究指出,要阻止生物膜形成,除了化學上的抗菌,材料的「表面微幾何結構」扮演了至關重要的角色。

材料科學領域中有一個著名的「附著點理論(Attachment Point Theory)」:

-----廣告,請繼續往下閱讀-----
  1. 粗糙與微孔洞表面:如果材料表面存在許多微小的裂縫、氣孔或微米級凹洞,細菌(體積通常約 1 到 3 微米)就會興高采烈地鑽進這些小凹槽裡。這些凹槽不僅提供了極佳的機械咬合支點,還能幫細菌擋掉水流的沖刷。
  2. 極致平滑與微結構表面:相反地,如果材料表面做到極致平滑,完全沒有微米級的缺陷;或者反過來設計出尺寸遠小於細菌的奈米結構,細菌的足跡構造(如鞭毛或纖毛)就無法在表面找到穩固的「接觸附著點(Contact Points)」。

當細菌發現自己在這個表面上連「手都握不緊」、隨時會被水流吹走時,它就無法順利定殖並分泌膠水築巢。此外,現代衛浴結構在設計時,也越來越強調「一體成形」與「無接縫工藝」。消除接縫與死角,等於直接拔除了細菌與水垢最喜歡的避風港。

阻止細菌、生物膜找不到「落腳點」

當材料、結構與流體科技組隊聯防 

了解了材料化學與微觀幾何,我們就能勾勒出一座現代耐污馬桶的完整防禦體系:【材料層(低附著力)】+【結構層(無縫平滑)】+【動態流體層(泡沫與水流剪切力)】= 高效清潔!

以市面上備受矚目的 Panasonic A La Uno 全自動洗淨馬桶為例,就是將材料科學、結構工程與流體力學發揮到極致的典型代表:

1. 材料層:有機玻璃系新素材

A La Uno 全自動洗淨馬桶採新開發的「有機玻璃系新素材」(以壓克力高分子為基礎研發的衛浴專用材料,這類高分子成形技術亦被廣泛運用於大型水族館高壓觀景窗與飛機機艙罩)。這種材料表面具備極佳的疏水性與耐水垢特性,水滴不易長時間攤平停留;材質堅固、不易破裂,耐刮、不易造成細小傷痕。通過實驗測試,這種素材配合泡沫洗淨,在沖洗後能有效沖刷掉高達 99.99% 的大腸桿菌,從源頭阻斷細菌定殖。

-----廣告,請繼續往下閱讀-----

2. 結構層:無接縫工藝與三重防濺防護

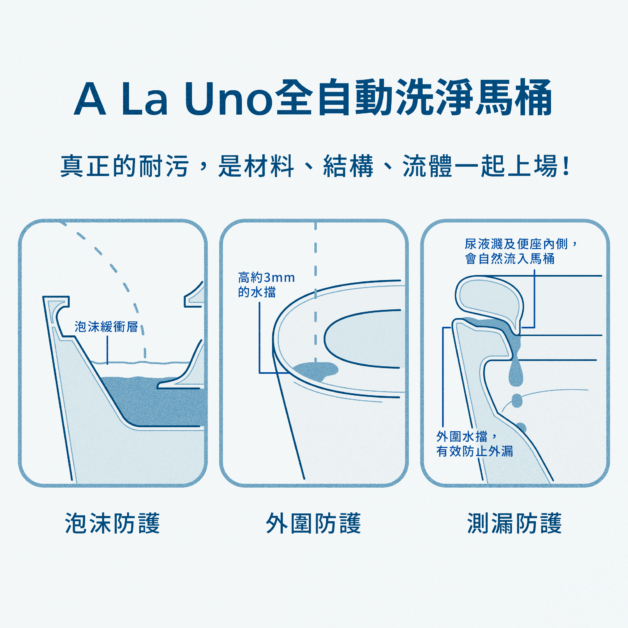
在宏觀結構上,A La Uno 全自動洗淨馬桶採用無水箱沖水與便器、溫水洗淨便座一體成型設計,減少傳統水箱與座體之間的結構層次及接縫,並搭配可動迴轉式排水系統完成沖洗。更貼心的是其「三重防護」設計:

  • 泡沫防護:在水面上製造一層充沛的泡沫緩衝層,有效抑制男性站立小便時的尿液與污水飛濺;
  • 外圍防護:馬桶邊界特別設計了高約 3mm 的水檔,防止液體延著外壁滴落至地板;
  • 測漏防護:便座與馬桶本體採用不外露的防護設計,避免液體從縫隙飛濺滲漏。
Panasonic A La Uno 全自動洗淨馬桶

3. 動態流體層:雙效泡沫洗淨、漩渦水流與 nanoe™ X

當污垢降落在馬桶內壁時,A La Uno全自動洗淨馬桶 的動態流體科技便接手進行徹底打掃。其「雙效泡沫洗淨」會先釋放直徑約 5mm 的「毫米泡沫」包裹並帶走大塊髒污,再透過直徑約 60微米的「微米泡沫」深入微觀縫隙,徹底溶解殘餘的油脂與細微污垢。接著,配合高度清潔力的「漩渦型強力水流」,利用旋轉產生的流體剪切力,一口氣將附著力已被削弱的污垢剝離並沖走。此外,Panasonic A La Uno 全自動洗淨馬桶還搭襯了 nanoe™ X 健康科技,釋放氫氧離子有效抑制異味與髒污,維持空氣與內壁的良好衛生狀態。

科技讓生活變輕鬆,但物理法則依然誠實

從材料化學的低表面能設計,到微觀幾何的附著點控制,再到流體力學的水流沖刷,一座現代抗污馬桶的演進,縮影了人類如何運用基礎科學來解決日常生活痛點的智慧。
我們習慣將衛生清潔想像成一場與細菌髒污的硬碰硬死鬥。然而,A La Uno全自動洗淨馬桶 等現代衛浴技術的突破,展示了材料科學的另一種聰明思維:不靠強酸強鹼硬打,而是透過物理與化學邏輯,將「污垢固著」的機率降到最低。

-----廣告,請繼續往下閱讀-----

當材料科學與現代衛浴技術結合,刷馬桶不再是一件令人頭痛的辛苦瑣事。透過這些前沿科技的加持,我們得以從繁重的家務勞動中解放,享受更加乾淨、舒適且有品質的日常生活。

*1 參考論文:A metallic anti-biofouling surface with a hierarchical topography containing nanostructures on curved micro-riblets

*2 參考論文:Brushing up functional materials

-----廣告,請繼續往下閱讀-----
文章難易度

討論功能關閉中。

鳥苷三磷酸 (PanSci Promo)_96
251 篇文章 ・ 320 位粉絲
充滿能量的泛科學品牌合作帳號!相關行銷合作請洽:contact@pansci.asia

1

12
0

文字

分享

1
12
0
我已經鎖定你了!多頻譜影像處理演算法於軍事監測系統的應用
科技大觀園_96
・2021/11/04 ・2878字 ・閱讀時間約 5 分鐘

戰場上,分秒之差就能是決定勝敗生死的關鍵。因此如何更迅速捕捉敵軍的動向蹤跡,便成為國防軍備的一大研發重點。多頻譜影像技術能確切捕捉到物體反射的光譜資訊,並已在衛星、醫學、動植物辨識領域取得可行的成果。來自中正大學的研究團隊,便致力於建立多頻譜影響處理演算法的資料庫,期望能應用在軍事目標物的偵測追蹤上,為前線戰士助一臂之力!

掌握物體的「本色」:多頻譜影像技術

色差,是日常生活中會碰到的困擾:不管是印刷品的呈色與預想不符,或是網購的衣服顔色與想象中有所落差。這與傳統的色彩影像量測技術,如電腦電視使用的 RGB 三原色光模式及彩色印刷的 CMYK 四分色模式,在不同裝置上檢測及重現時出現的差異有關。但是,只要回歸到視覺與色彩形成的根本——光線,我們可以解決這些問題。

兩種模式最大的差異在於,三原色光模式的原理是紅、藍、綠的光線同時照射在視網膜上,我們眼睛會辨識成白光。四分色模式則是青色、洋紅、黃色顏料疊色後會變成黑色。RGB模式常用在螢幕等發光產品上,而CMYK模式則使用在印刷上。

大家都知道,光源照射物體後,會根據物體特性產生反射、吸收和透射等現象,人眼接收了物體反射的光線,會經由大腦分析視網膜收到的電子訊號,產生視覺色彩的感知。光線是一種電磁波,不同顔色的光有不同的頻率。而所謂的頻譜,就是物體的反射頻譜、投射頻譜或發光頻譜。頻譜影像,顧名思義即是每個畫素都帶有頻譜資訊的影像。

號稱可以捕捉物體本色的多頻譜影像技術(Multi-spectral imaging),厲害之處在於它可以直接擷取畫面頻譜的反射值。這個反射值是唯一值,不會受到不同廠牌的擷取技術或光源影響,因此是十分準確的影像資訊。一般頻譜影像的波段範圍落在可見光範圍(380 – 780nm),在定義上高光譜影像(hyper-spectrum)泛指使用儀器設備所拍攝到的多頻譜影像資料;超頻譜影像,則是以演算法將影像進行計算所得。其所具備的豐富影像資訊,也成為近年來醫學影像判識(如早期癌症病變的診斷)及衛星遙測的一大福音。

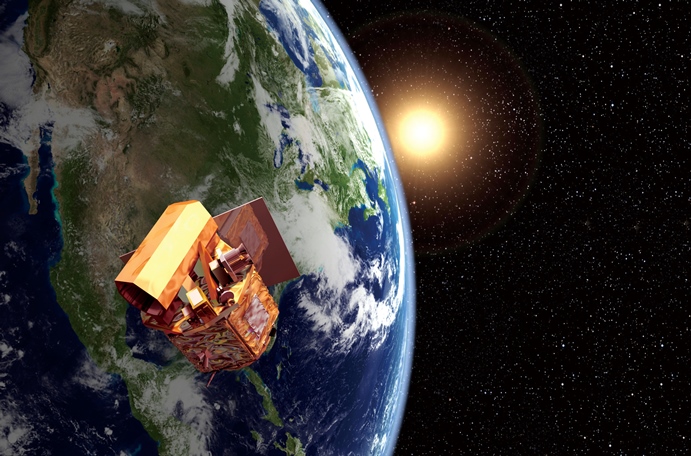
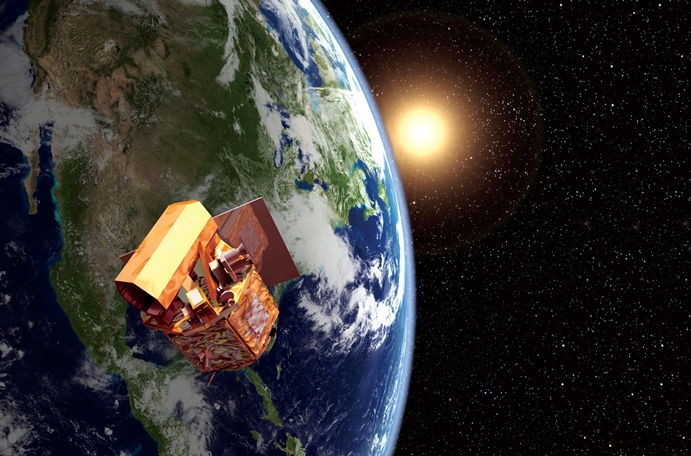
衛星遙測也可以使用多頻譜影像技術來提升影像資訊品質。圖/國家太空中心

從依靠人力,到交給演算法裝置代勞的自動目標識別演算法

自動辨識技術(Automatic target recognition,ATR)的源起,可以追溯至二戰前的雷達(註1)。雷達的操作原理,便是將電磁能量以定向方式發射至空間中,藉由接收空間中的物體所反射回來的電波,計算出物體的方向、高度及速度,並探測物體的形狀。過去的雷達偵測技術,仰賴訓練有素的操作員去解讀雷達訊號,如辨識戰機的大小、型號,以幫助戰場上的同胞第一時間掌握敵營的部署。

-----廣告,請繼續往下閱讀-----

不過,人的經驗能力終究有限,因此軍方目標偵測系統也逐漸從人力辨識,逐步發展至交由演算法或裝置來代勞,即自動辨識技術 ATR。準確率更高、速度更快的 ATR,除了可辨識海陸空的軍武,也能偵測生物性目標如動物、人類和植被。目前軍事上通常僅利用一個波段,如近或遠紅外光的資訊來判別目標物,但利用多頻譜影像或超頻譜影像豐富的資訊來進行目標物識別,卻有待發展。

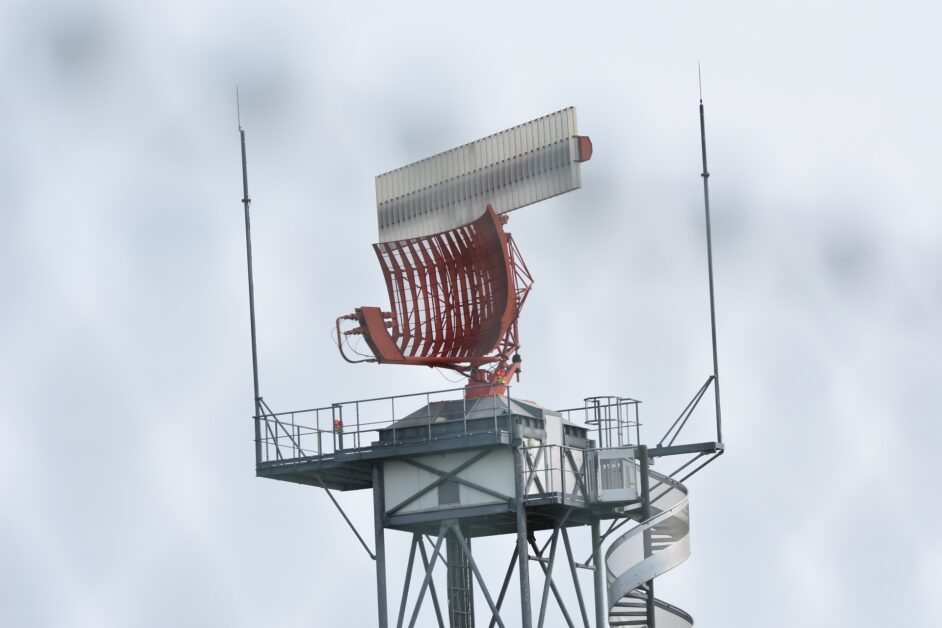
雷達能夠計算出物體的方向、高度及速度,並探測物體的形狀。圖/pixabay

利用多頻譜影像技術,打造鎖定目標的軍事鷹眼!

如果能將多頻譜影響處理演算法帶來的豐富影像資訊,與 ATR 結合,將有望能提升偵測目標的準確率,在戰場上占盡先機。但這不是一件簡單的事:首先,軍武裝載空間有限,因此需以極精簡的光學裝置,來擷取到光路相同的不同波段影像;再來,多頻譜影像資料龐大,因此需整合不同波段的影像特性,以精確辨識俊基、船艦、坦克和建築等目標物;而如何將複雜的演算法轉化成運算夠快的晶片,應用在真實的武器上,也考驗科學家的能耐。

作為影像辨識技術領域的專業,來自國立中正大學的王祥辰教授研究團隊,就志在建立一套適於分析不同目標物特性的超頻譜影像資料庫、開發目標物偵測的多頻譜演算法程式庫,並打造一個方便高效的模擬及演算平台,讓軍方研究者可以進一步建立合適的 ATR 偵測法則。

這項計劃包含三個子系統,子系統 1 是建立多光譜及高光譜拍攝影像的資料庫。就像過去的雷達系統,是依賴熟練的操作員調度腦中記憶的資訊,去與雷達訊號進行比對辨識。要訓練機器裝置去指認出目標物,首先就得提供它一個可靠的影像資料庫作為基礎。為此,研究團隊在不同的天候條件下,拍攝不同波段下的各種目標物如電塔、水泥建築、海面船艦及空中飛行物,來建立一個涵蓋陸、海、空特性的多頻譜與高光譜影像資料庫。

-----廣告,請繼續往下閱讀-----

接著,上述涵蓋不同波段的影像,可以經過子系統 2,進行超頻譜展開運算。在子系統 2 時,為了減少計算量,使用者可設定挑選效果最好的數個頻帶,讓目標與其背景的差異達至最大化。這個過程如同指導電腦來玩「大家來找碴」的游戲,讓電腦可以學會如何在不同的場景、天氣條件下,快速辨識出指定的目標物。

子系統 2 將原本有限頻段的多頻譜影像,轉換為特定目標物適用的超頻譜影像,作為子系統 3 的輸入。在這個友善而直覺的圖形化人機介面,軍事研究人員可以在複雜的影像資料庫及法法則程式庫中不斷進行模擬,找出不同目標物的最佳化演算法則,縮短軍事研發所需的時間,提高所開發武器的效能。

如今,王教授的研究團隊已完成三個子系統的建設。此項研究成果,預計可以應用在各式對地、對空及對海飛彈,以及各式影像偵蒐系統的 ATR 設計開發上,成為新一代的鷹眼。而該研究的系統,也能幫助縮減開發測試的時間,對演算法和超頻譜頻帶最佳化都將有所助益。

【注解】

1.雷達(Radio Detection and Ranging,縮寫為 RADAR),是始於二戰前的偵測技術,其原理是利用將電磁能量以定向方式發射至空間中,藉由接收存在於空間中的物體所反射回來的電波,就可以計算出該物體的方向、高度及速度,並探測物體的形狀。

-----廣告,請繼續往下閱讀-----

參考文獻

-----廣告,請繼續往下閱讀-----
所有討論 1
科技大觀園_96
82 篇文章 ・ 1126 位粉絲
為妥善保存多年來此類科普活動產出的成果,並使一般大眾能透過網際網路分享科普資源,科技部於2007年完成「科技大觀園」科普網站的建置,並於2008年1月正式上線營運。 「科技大觀園」網站為一數位整合平台,累積了大量的科普影音、科技新知、科普文章、科普演講及各類科普活動訊息,期使科學能扎根於每個人的生活與文化中。

0

0
0

文字

分享

0
0
0
未來城市 – 無人駕駛美夢如何成真?
李柏昱
・2015/12/02 ・2487字 ・閱讀時間約 5 分鐘 ・SR值 561 ・九年級

Google-Self Driving Cars
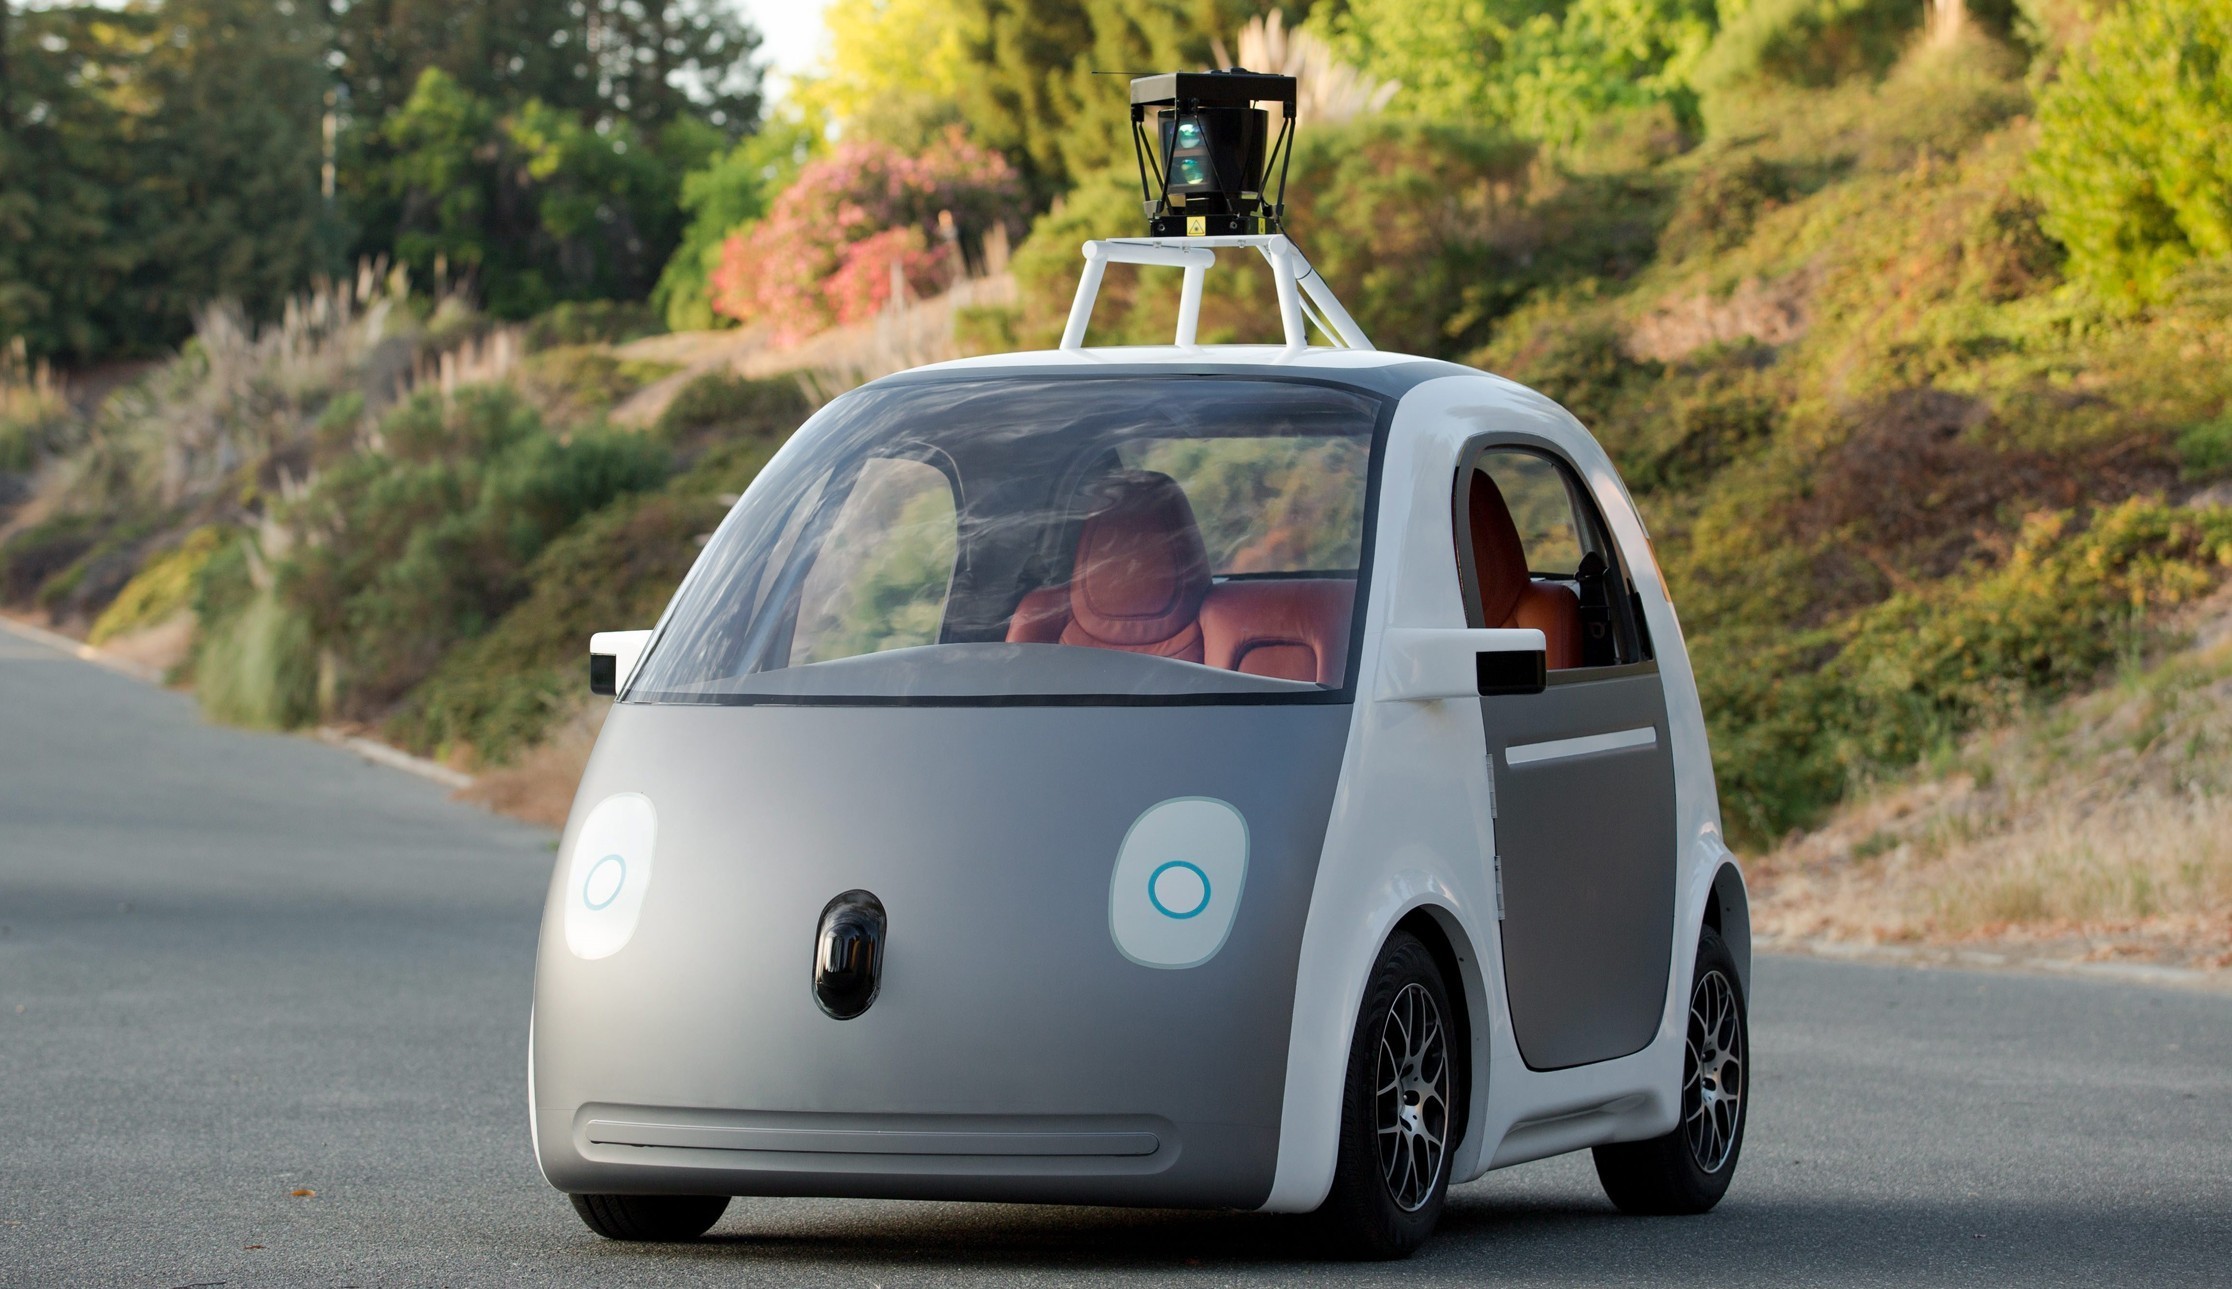
眾多汽車與科技大廠相繼投入無人駕駛技術的發展,未來道路或許將會更加安全。圖為Google研發的無人駕駛車輛。Source: flickr

自動駕駛,減少交通事故的福星?

從客觀的統計數據來看,人們實在稱不上是好駕駛。美國每年平均有三萬人死於車禍事件,而台灣每年則約有三千多人死於交通事故。與人類相比,機器至少不會酒駕、不會邊開車邊講電話,也能在短時間內處理更多的訊息並作出反應。Google 在 2008 年提出發展無人駕駛車輛的構想,以過去 6 年實際上路測試的統計數據來看,一共發生過 11 起事故,不過全部都是人類駕駛開車去撞無人駕駛車,諸如追撞或闖紅燈撞上等。

「自主學習」的車輛,從經驗中學習如何應變

車輛的中央運算系統必須即時處理各項觀測儀器回傳的資料,並分析周遭各種移動物體,例如其他汽車、行人等等。在程式撰寫上,有些程式指令是寫死在軟體中,例如看到紅燈就一定要停車。不過道路上情況瞬息萬變,光靠程式設計師要把所有的情形都納入並不實際,因此程式設計師賦予車輛「自主學習」的能力,從之前的駕駛經驗中學習該如何反應。舉例而言,Google的車輛已經學會辨認以及回應下列幾種情況:

  • 右線道有台烏龜車,它後方的車輛有高度可能性會超車。
  • 路上的坑洞或障礙物代表其他汽車駕駛有高度可能性會繞過它。
  • 左線道壅塞時,駕駛有高度可能性會切換到右側車道。

隨著駕駛里程累計,車輛會試著在面對各種情形中,測試可行的解決方案,此外所有車輛的資訊與經驗也會交流,最終車輛會學會遇到特定狀況最佳的反應方式,甚至學習在偵測特定狀況發生的徵兆時,進一步去避免它。

-----廣告,請繼續往下閱讀-----

Google 無人駕駛車,用到了哪些技術?

實際上,Google 無人駕駛車輛使用的技術大部分都在既有的車輛、或其他的應用領域中十分常見,這些技術我們多半並不陌生,且已通過實際測試,讓 Google 的無人駕駛車顯得更為可行。Google 無人駕駛所使用到的技術包括了以下幾種:

  1. 光達(LIDAR)判逼近物體:光達(Laser Illuminating Detection and Ranging, LIDAR)主要用於建構3D的立體地圖,讓車輛探測周遭環境並能趁早發現潛在的威脅。光達會發射雷射光束,並藉由量測光束反射回來的時間,判斷車輛本體和周遭物體的遠近。
  2. 雷達加強判定逼近物體的「速度」:縱使光達已經能偵測周遭物體距離,然而光達卻無法即時準確衡量周圍物體的移動速度與方向,在道路上車輛皆為高速移動的情形下十分危險。因此 Google 在汽車的前後保險桿上各安裝了兩台雷達,讓車輛得以避開可能的撞擊。
  3. 高畫質攝影機提供立體視覺:目前市面上許多車輛都已經裝配有攝影機且功能各異,在 Google 車上,攝影機則是用來提供周圍影像,透過多台攝影機稍微不同的拍攝角度差異,能提供諸如景深以及物體的各種角度等影像,此功能就像人類左眼右眼的視差所造成的立體視覺。
  4. 聲納創造更多交叉比對資料:聲納與前述幾項技術目的相同,都是用於偵測周遭環境以防止碰撞,不過聲納限制較多,像是較窄的探測範圍與較短的有效距離。然而聲納與其他系統合作,能提供更完整的資料交叉比對。
  5. 定位系統:不過即便有各種防撞的安全機制,如果無人駕駛車不知道自己在哪裡也是徒然。Google 使用自己的地圖系統、GPS 衛星、慣性感測器等設備來監測車輛的實際移動速度,同時結合前述的攝影機,車輛能透過拍攝周圍的環境與 GPS 資料作比對。藉由上述技術的合作,Google 車輛定位系統的誤差能縮小到幾公分之內。

未來挑戰:如何讓無人駕駛真正安全?

在無人駕駛車真正「大行其道」前,仍然有許多障礙有待跨越。

在技術上,感測元件在豪大雨、下雪等天候不佳時,可能會運作失常,例如光學元件無法正確判讀紅綠燈等狀況,就必須在天候異常時避免開車上路。另外,由於車輛會將偵測到的物體像素化,車輛雖然會避開一個過馬路的小孩,但一團飛過道路的報紙也會有同樣的結果。因此無人駕駛車接下來的首要瓶頸,會是如何提升其各種觀測儀器的運轉穩定性與偵測準確性。

在系統上,各種不同的觀測系統的整合會是一大挑戰。正如 Google 試著讓車輛能夠自主學習,車商必須克服系統間相互干擾的問題,車輛之間的通訊是否真能如上述所說能順暢交流各自的道路經驗也備受考驗。

-----廣告,請繼續往下閱讀-----

在環境上,目前的圖資精確度還無法滿足無人駕駛車的需求。Google 無人駕駛車輛使用的地圖相當精細-細到連路肩的高度、車道的寬度都必須仔細記錄,才能讓車輛辨識自己的位置而不至於開到人行道上。為了進行測試,Google 已經繪製約 3200 公里的詳細道路地圖,測試期間優良的安全紀錄絕大部分歸功於這份過於精細的圖資。不過,要繪製如此精細的國家尺度道路地圖實際上並不容易,美國全國公路長達六百萬公里,即便是台灣公路長度也有四萬公里,皆遠超過現有的圖資規模。

在市場上,「價格」也就是最根本和最現實的問題。以 Google 自動駕駛車為例,各項額外設備總價達 7 萬美元(約新台幣 210 萬),如此天價無法使無人駕駛車輛普及大眾化,反將淪為少規模生產的炫耀性財貨。話雖如此,無人駕駛車仍然是值得期待的科技,一旦各項觀測元件與整合技術發展成熟,隨著生產成本降低,無人駕駛車有朝一日仍可能走向商品化,讓原本只存在於科幻電影中的夢幻車輛實際駛入生活當中。

(本文由科技部補助「新媒體科普傳播實作計畫-智慧生活與前沿科技科普知識教育推廣」執行團隊撰稿)

責任編輯:鄭國威|元智大學資訊社會研究所
審校:陳妤寧

-----廣告,請繼續往下閱讀-----

本文原發表於行政院科技部-科技大觀園「科技新知」。歡迎大家到科技大觀園的網站看更多精彩又紮實的科學資訊,也有臉書喔!

延伸學習:
-----廣告,請繼續往下閱讀-----
李柏昱
81 篇文章 ・ 2 位粉絲
成大都市計劃所研究生,現為防災科普小組編輯。喜歡的領域為地球科學、交通運輸與都市規劃,對於都市面臨的災害以及如何進行防災十分感興趣。