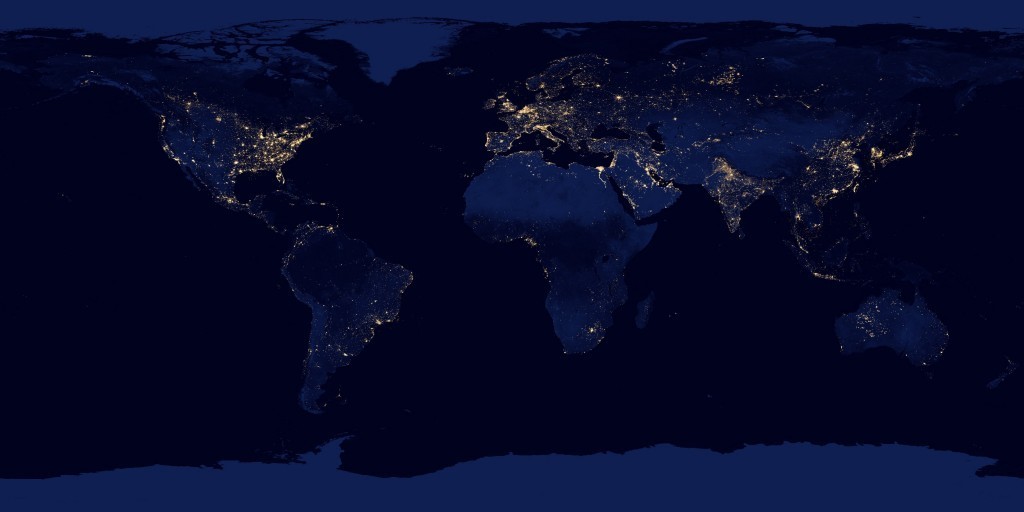
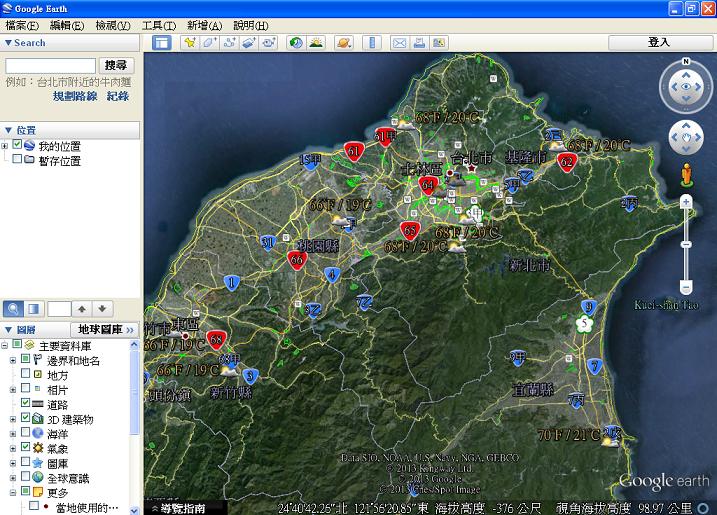
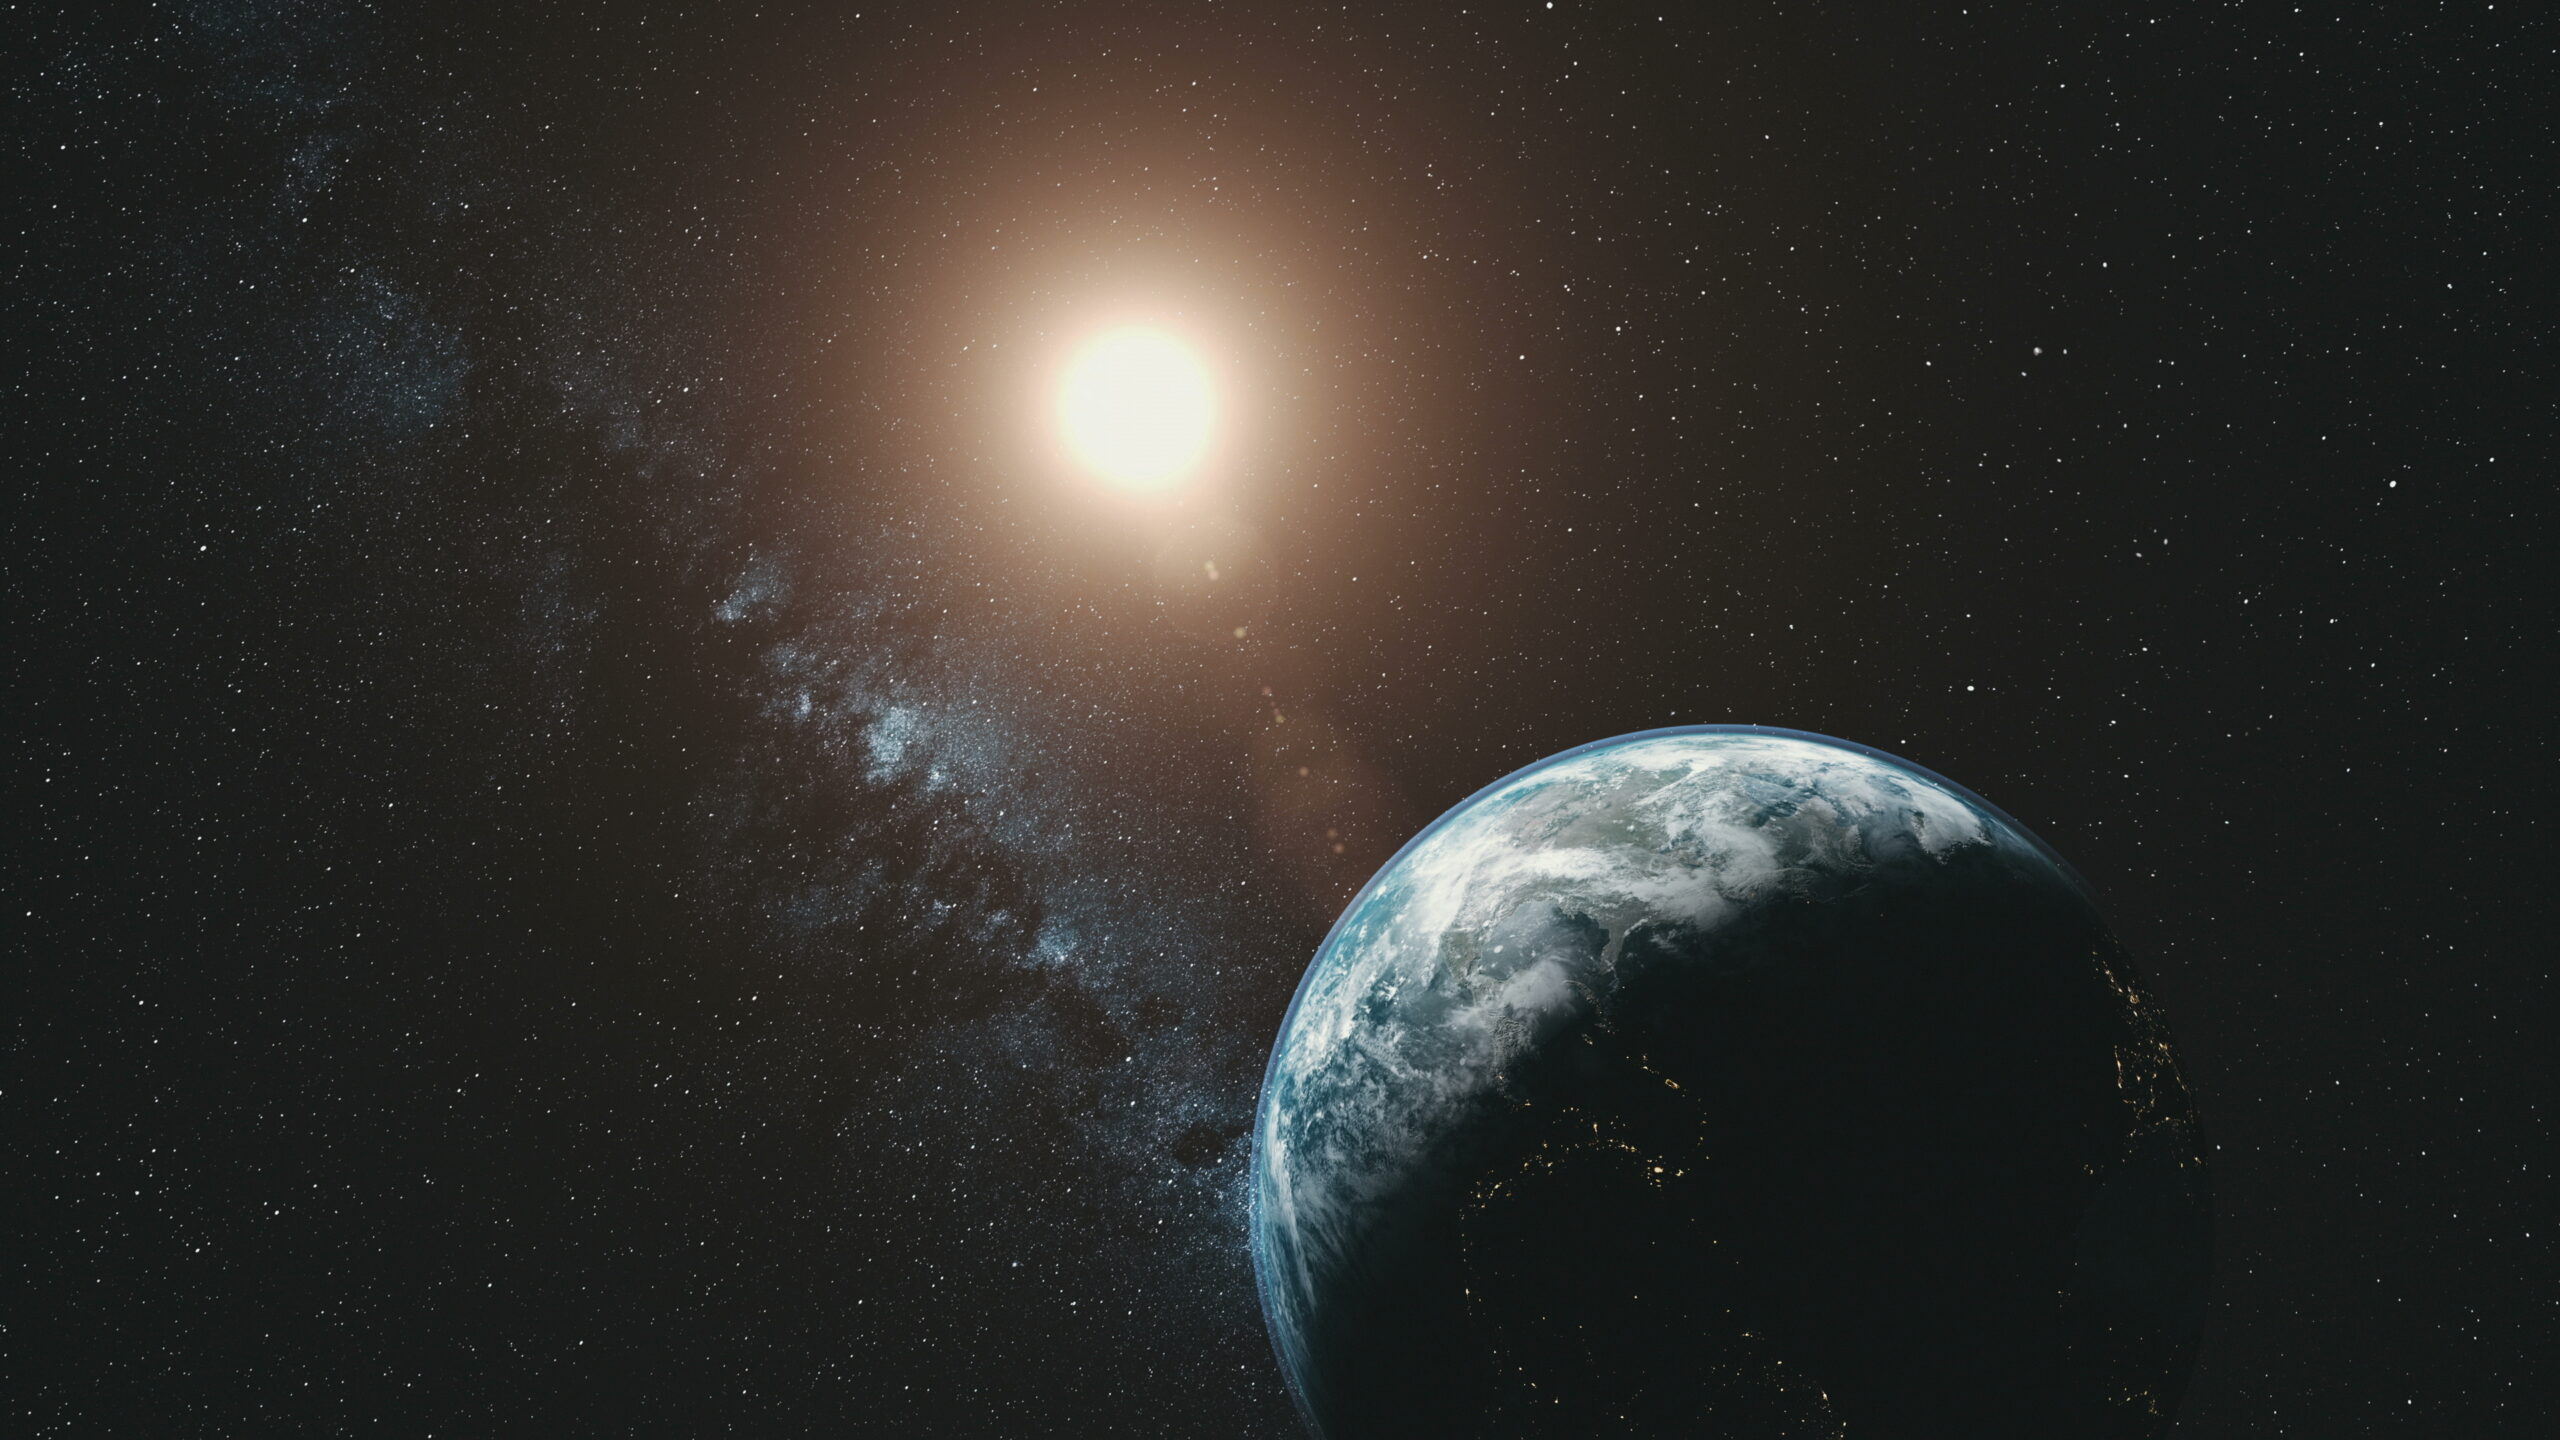
遙感探測,最貼近你我生活的就是google 的衛星影像,但這也只是小小的冰山一角,凡是以衛星或空中載具的影像來觀察我們的地球,就是遙感探測。而另外像大家熟知的氣象衛星、搖控的空拍影像、軍用間諜衛星也都是遙感探測,除了能測量陸地,也能測量海洋,譬如水色、溫度變化等等,利用特定的電磁波段(舉凡可見光、紅外光、紫外光、微波等各種波段的影像),來進行不同目的的測量,這樣說起來全世界最大宗的遙感探測單位莫過於NASA和NOAA(大氣暨海洋總署)了!上面是我最喜歡的一張:earth at night,從太空中看晚上的地球是怎麼樣呢?用這張來看人類活動,是不是比白天更加顯著呢?
以市面上備受矚目的 Panasonic A La Uno 全自動洗淨馬桶為例,就是將材料科學、結構工程與流體力學發揮到極致的典型代表:
1. 材料層:有機玻璃系新素材
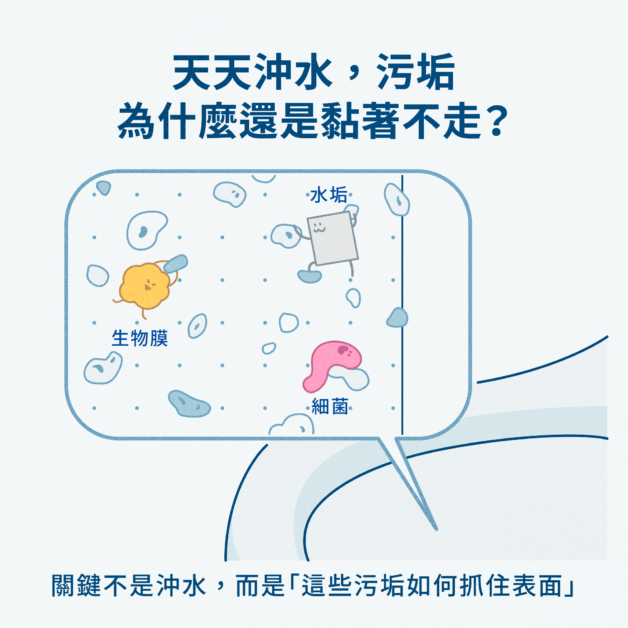
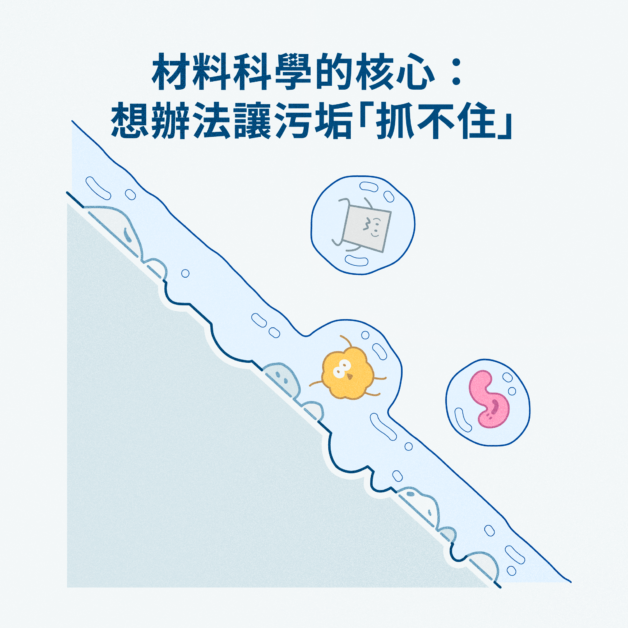
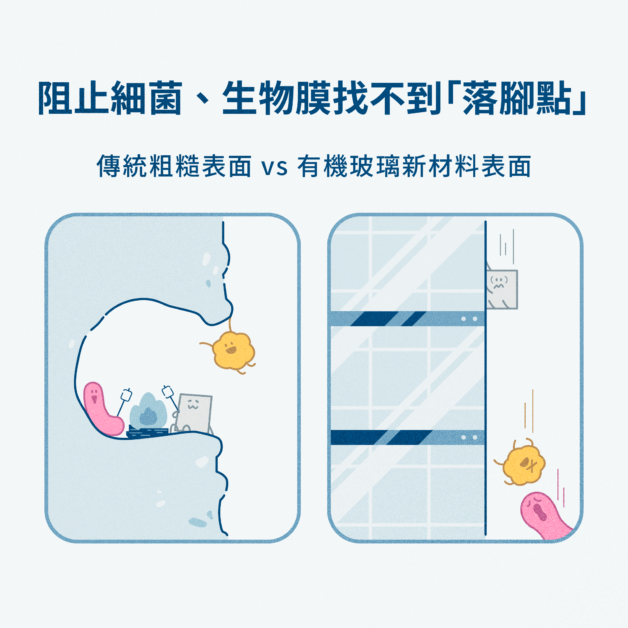
A La Uno 全自動洗淨馬桶採新開發的「有機玻璃系新素材」(以壓克力高分子為基礎研發的衛浴專用材料,這類高分子成形技術亦被廣泛運用於大型水族館高壓觀景窗與飛機機艙罩)。這種材料表面具備極佳的疏水性與耐水垢特性,水滴不易長時間攤平停留;材質堅固、不易破裂,耐刮、不易造成細小傷痕。通過實驗測試,這種素材配合泡沫洗淨,在沖洗後能有效沖刷掉高達 99.99% 的大腸桿菌,從源頭阻斷細菌定殖。
-----廣告,請繼續往下閱讀-----
2. 結構層:無接縫工藝與三重防濺防護
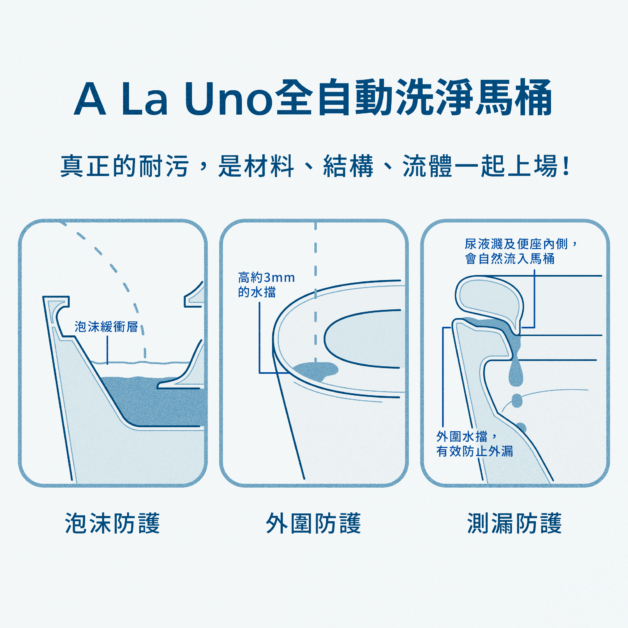
在宏觀結構上,A La Uno 全自動洗淨馬桶採用無水箱沖水與便器、溫水洗淨便座一體成型設計,減少傳統水箱與座體之間的結構層次及接縫,並搭配可動迴轉式排水系統完成沖洗。更貼心的是其「三重防護」設計:
泡沫防護:在水面上製造一層充沛的泡沫緩衝層,有效抑制男性站立小便時的尿液與污水飛濺;
外圍防護:馬桶邊界特別設計了高約 3mm 的水檔,防止液體延著外壁滴落至地板;
測漏防護:便座與馬桶本體採用不外露的防護設計,避免液體從縫隙飛濺滲漏。
Panasonic A La Uno 全自動洗淨馬桶
3. 動態流體層:雙效泡沫洗淨、漩渦水流與 nanoe™ X
當污垢降落在馬桶內壁時,A La Uno全自動洗淨馬桶 的動態流體科技便接手進行徹底打掃。其「雙效泡沫洗淨」會先釋放直徑約 5mm 的「毫米泡沫」包裹並帶走大塊髒污,再透過直徑約 60微米的「微米泡沫」深入微觀縫隙,徹底溶解殘餘的油脂與細微污垢。接著,配合高度清潔力的「漩渦型強力水流」,利用旋轉產生的流體剪切力,一口氣將附著力已被削弱的污垢剝離並沖走。此外,Panasonic A La Uno 全自動洗淨馬桶還搭襯了 nanoe™ X 健康科技,釋放氫氧離子有效抑制異味與髒污,維持空氣與內壁的良好衛生狀態。
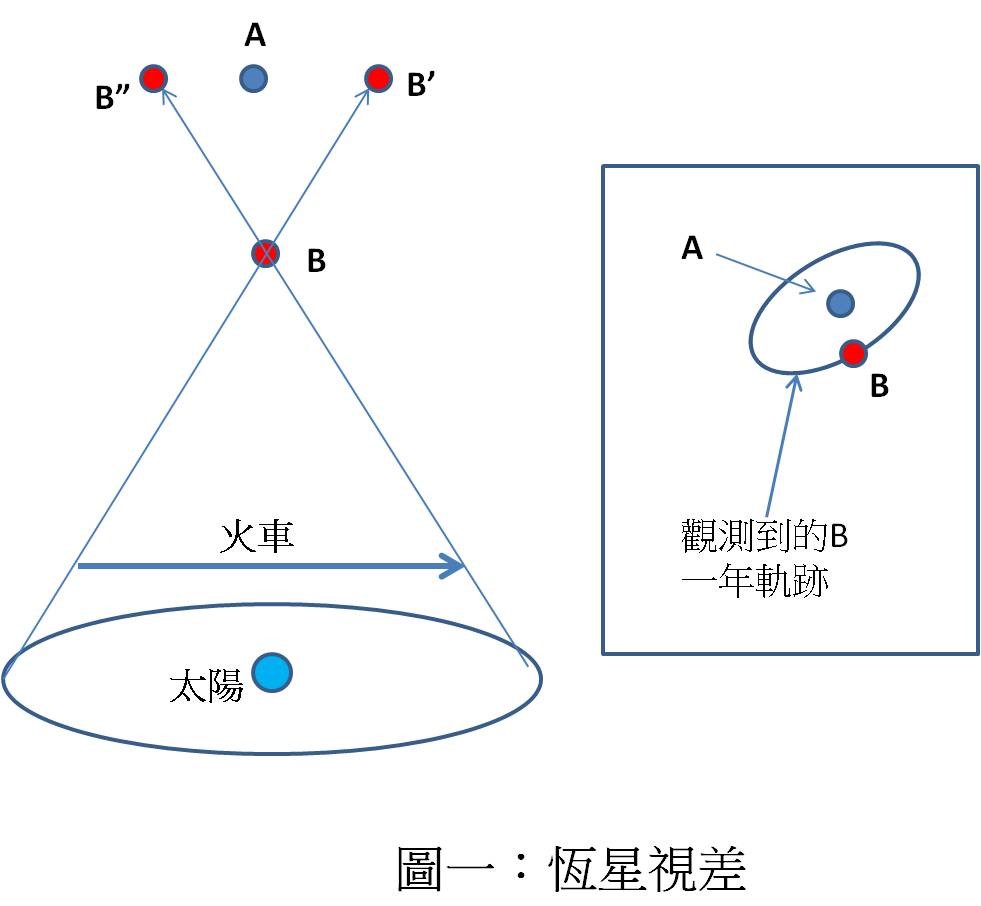
坐火車的人都有這一經驗:窗外比較近的東西從眼前飛過,越遠的東西就越不動。所以如果火車是從左往右,當你比較圖一中遠近不同之 A、B 兩點的相對位置時,你將發現中非常遠的 A 點不動;但是比較近的 B 點則會從 A 之右邊 B’ 移到 A 之左邊 B”。事實上這視差與火車動不動無關,而是因 A、B、及觀察者三者的相對位置而異。
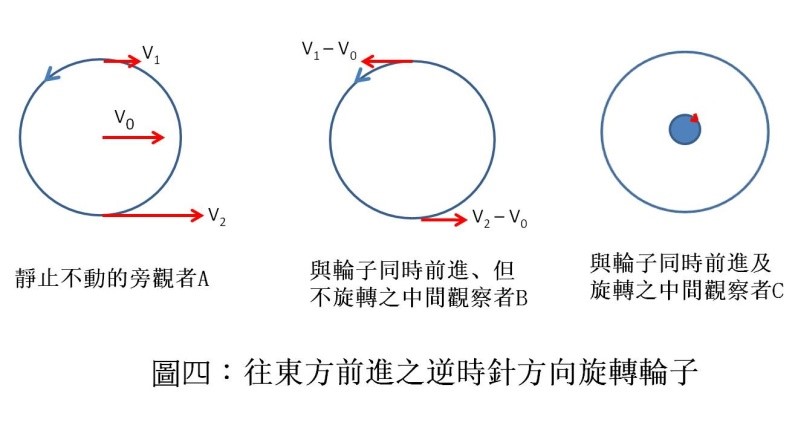
但是對於與輪子同時前進、但不旋轉之中間觀察者 B 來說(圖四中),兩個向量相減的結果,上方那一點的速度將是往左,下方那一點的速度則是往右,這正是為什麼他只看到輪子在逆時針方向旋轉的原因。對一位隨輪子旋轉及前進之中間觀察者 C 來說,則輪子不轉不動:如果觀察者 B 不是一個數學點的話,將依順時針方向旋轉(圖四右,註 3)!
圖/作者提供
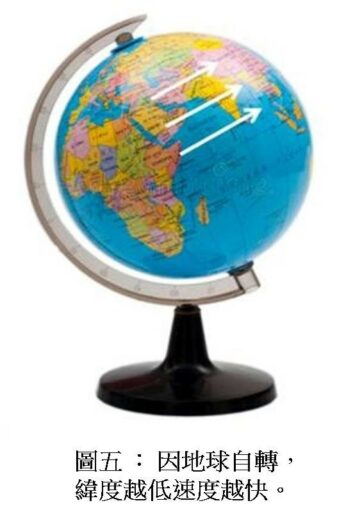
地球自轉造成台北 101 大樓往右的旋轉推力;大樓南方因為旋轉圈子比正上方的中間點大,速度因之比中間點快;反之,大樓北方則因為旋轉圈子較小,速度應比中間點慢(圖五白色箭頭)。所以對旁觀者 A 來說, 101 大樓中間點及南、北方兩點之表面速度如圖四左所示;圖四中則為觀察者 B 所看到的:整個台北(地球表面)在圍他逆時針方向旋轉。
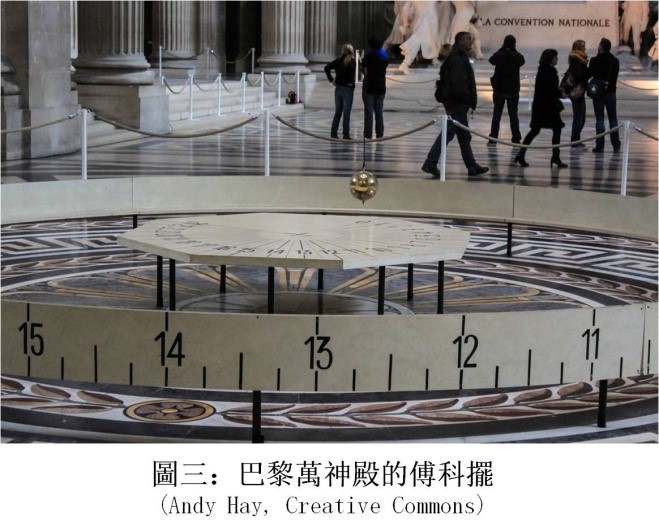
住在地球上的我們當然是隨著台北地球表面旋轉的觀察者 C:整個台北不轉不動,B 在順時針方向旋轉;如果 B 是「傅科擺」(記得掛它的條件嗎?),則是鐘擺平面在順時針方向旋轉!同樣的原理我們可以推論到:「傅科擺面」在北極會順時針方向旋轉(週期 24 小時);在赤道上不旋轉(因南、北方兩點之速度一樣);越北的「傅科擺」週期越短(因南、北方兩點之速度差別越大,註 5)。
如果 B 或 C 向前丟出去一顆石子,則 B 將看到該石子直線前進;但是因為「科氏力」(Coriolis force )的關係,C 將看到該顆石子沿右彎的曲線前進;詳見『「 離心力 」真的存在嗎?』。所以「科氏力」可用來解釋「傅科擺」在地球表面的軌跡(與地點緯度、從什麼地方啟動鐘擺、及鐘擺長度有關;加上鍾擺頂點雖然不隨地面旋轉,但並不是「絕對」靜止不動,而是隨地球自轉及公轉,因此細節上是很複雜的,以至於在網路上可以看到許多不同或不完全正確的軌跡圖)。
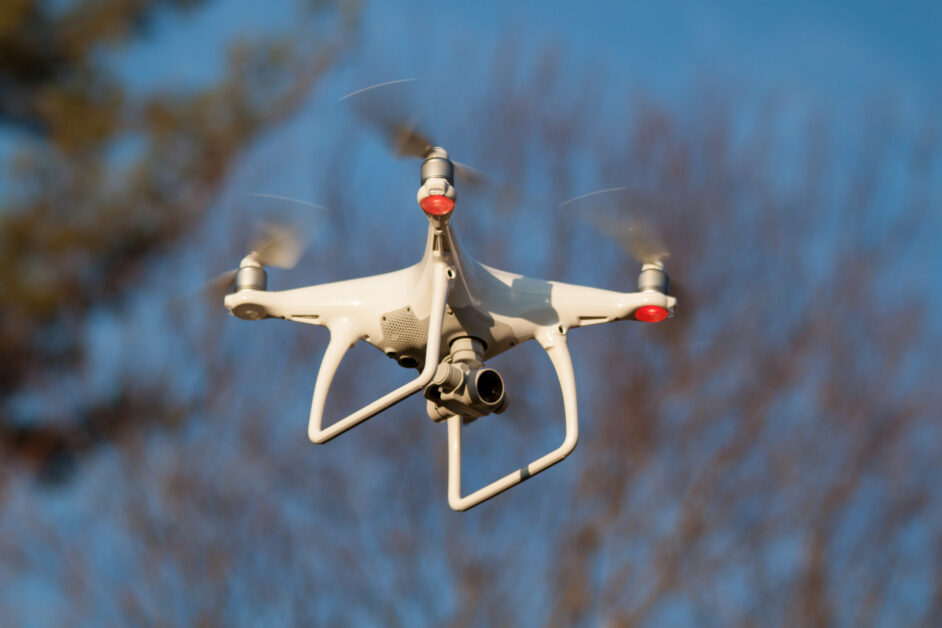
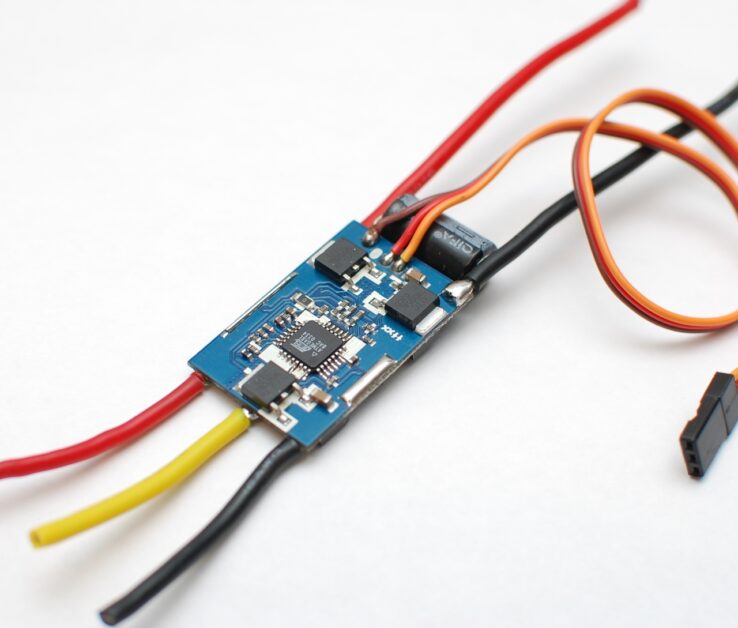
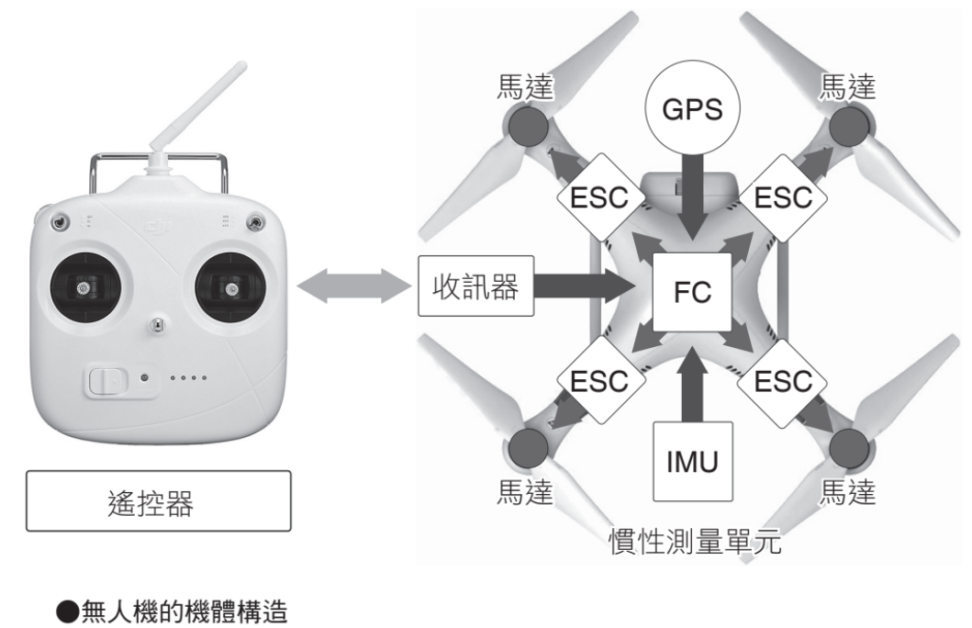
無刷馬達顧名思義,就是沒有電刷的馬達。相對的,學校自然科課程中提到的電刷馬達則是需要讓電刷與整流子持續摩擦旋轉,使用時會逐漸磨損。無刷馬達則是透過特殊電路驅動其旋轉,可以減輕維護的負擔。而且,無刷馬達可以透過名為 Hall IC 的磁場感應器持續監測馬達狀態,故可穩定控制其速度,當發生馬達負荷過重、線路接觸不良、斷線等異常狀況,可以馬上停止馬達運作,並發出警告訊號,以提高無人機的安全性。其他還有速度可控範圍廣、均勻扭矩(flat torque)、高功率等優點。











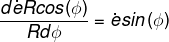 。鐘擺的週期與之成反比;台北的緯度為 25°N,故「傅科擺」的週期為 56.8小時[=(24小時)/sin (25°)]。
 拉格朗日點