0

1
0

文字

分享

0
1
0

解密機器人如何學會思考、觸摸與變形

鳥苷三磷酸 (PanSci Promo)_96
・2025/09/09 ・6820字 ・閱讀時間約 14 分鐘

本文與 Perplexity 合作,泛科學企劃執行

「Hello. I am… a robot.」

在我們的記憶裡,機器人的聲音就該是冰冷、單調,不帶一絲情感 。它們的動作僵硬,肢體不協調,像一個沒有靈魂的傀儡,甚至啟發我們創造了機械舞來模仿那獨特的笨拙可愛。但是,現今的機器人發展不再只會跳舞或模仿人聲,而是已經能獨立完成一場膽囊切除手術。

就在2025年,美國一間實驗室發表了一項成果:一台名為「SRT-H」的機器人(階層式手術機器人Transformer),在沒有人類醫師介入的情況下,成功自主完成了一場完整的豬膽囊切除手術。SRT-H 正是靠著從錯誤中學習的能力,最終在八個不同的離體膽囊上,達成了 100% 的自主手術成功率。

這項成就的意義重大,因為過去機器人手術的自動化,大多集中在像是縫合這樣的單一「任務」上。然而,這一場完整的手術,是一個包含數十個步驟、需要連貫策略與動態調整的複雜「程序」。這是機器人首次在包含 17 個步驟的完整膽囊切除術中,實現了「步驟層次的自主性」。

這就引出了一個讓我們既興奮又不安的核心問題:我們究竟錯過了什麼?機器人是如何在我們看不見的角落,悄悄完成了從「機械傀儡」到「外科醫生」的驚人演化?

這趟思想探險,將為你解密 SRT-H 以及其他五款同樣具備革命性突破的機器人。你將看到,它們正以前所未有的方式,發展出生物般的觸覺、理解複雜指令、學會團隊合作,甚至開始自我修復與演化,成為一種真正的「準生命體」 。

所以,你準備好迎接這個機器人的新紀元了嗎?

只靠模仿還不夠?手術機器人還需要學會「犯錯」與「糾正」

那麼,SRT-H 這位機器人的外科大腦,究竟藏著什麼秘密?答案就在它創新的「階層式框架」設計裡 。

你可以想像,SRT-H 的腦中,住著一個分工明確的兩人團隊,就像是漫畫界的傳奇師徒—黑傑克與皮諾可 。

  • 第一位,是動口不動手的總指揮「黑傑克」: 它不下達具體的動作指令,而是在更高維度的「語言空間」中進行策略規劃 。它發出的命令,是像「抓住膽管」或「放置止血夾」這樣的高層次任務指令 。
  • 第二位,是靈巧的助手「皮諾可」: 它負責接收黑傑克的語言指令,並將這些抽象的命令,轉化為機器手臂毫釐不差的精準運動軌跡 。

但最厲害的還不是這個分工,而是它們的學習方式。SRT-H 研究團隊收集了 17 個小時、共 16,000 條由人類專家操作示範的軌跡數據來訓練它 。但這還只是開始,研究人員在訓練過程中,會刻意讓它犯錯,並向它示範如何從抓取失敗、角度不佳等糟糕的狀態中恢復過來 。這種獨特的訓練方法,被稱為「糾正性示範」 。
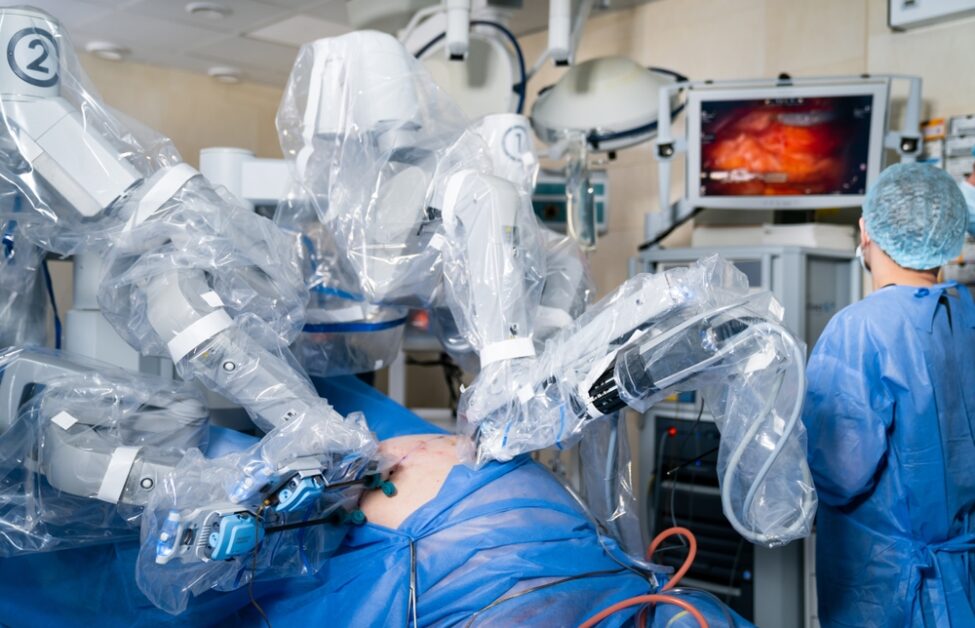
SRT-H 研究團隊收集了 17 個小時、共 16,000 條由人類專家操作示範的軌跡數據來訓練它 。 / 圖片來源:shutterstock

這項訓練,讓 SRT-H 學會了一項外科手術中最關鍵的技能:當它發現執行搞砸了,它能即時識別偏差,並發出如「重試抓取」或「向左調整」等「糾正性指令」 。這套內建的錯誤恢復機制至關重要。當研究人員拿掉這個糾正能力後,機器人在遇到困難時,要不是完全失敗,就是陷入無效的重複行為中 。

正是靠著這種從錯誤中學習、自我修正的能力,SRT-H 最終在八次不同的手術中,達成了 100% 的自主手術成功率 。

SRT-H 證明了機器人開始學會「思考」與「糾錯」。但一個聰明的大腦,足以應付更混亂、更無法預測的真實世界嗎?例如在亞馬遜的倉庫裡,機器人不只需要思考,更需要實際「會做事」。

要能精準地與環境互動,光靠視覺或聽覺是不夠的。為了讓機器人能直接接觸並處理日常生活中各式各樣的物體,它就必須擁有生物般的「觸覺」能力。

解密 Vulcan 如何學會「觸摸」

讓我們把場景切換到亞馬遜的物流中心。過去,這裡的倉儲機器人(如 Kiva 系統)就像放大版的掃地機器人,核心行動邏輯是極力「避免」與周遭環境發生任何物理接觸,只負責搬運整個貨架,再由人類員工挑出包裹。

但 2025 年5月,亞馬遜展示了他們最新的觸覺機器人 Vulcan。在亞馬遜的物流中心裡,商品被存放在由彈性帶固定的織物儲物格中,而 Vulcan 的任務是必須主動接觸、甚至「撥開」彈性織網,再從堆放雜亂的儲物格中,精準取出單一包裹,且不能造成任何損壞。
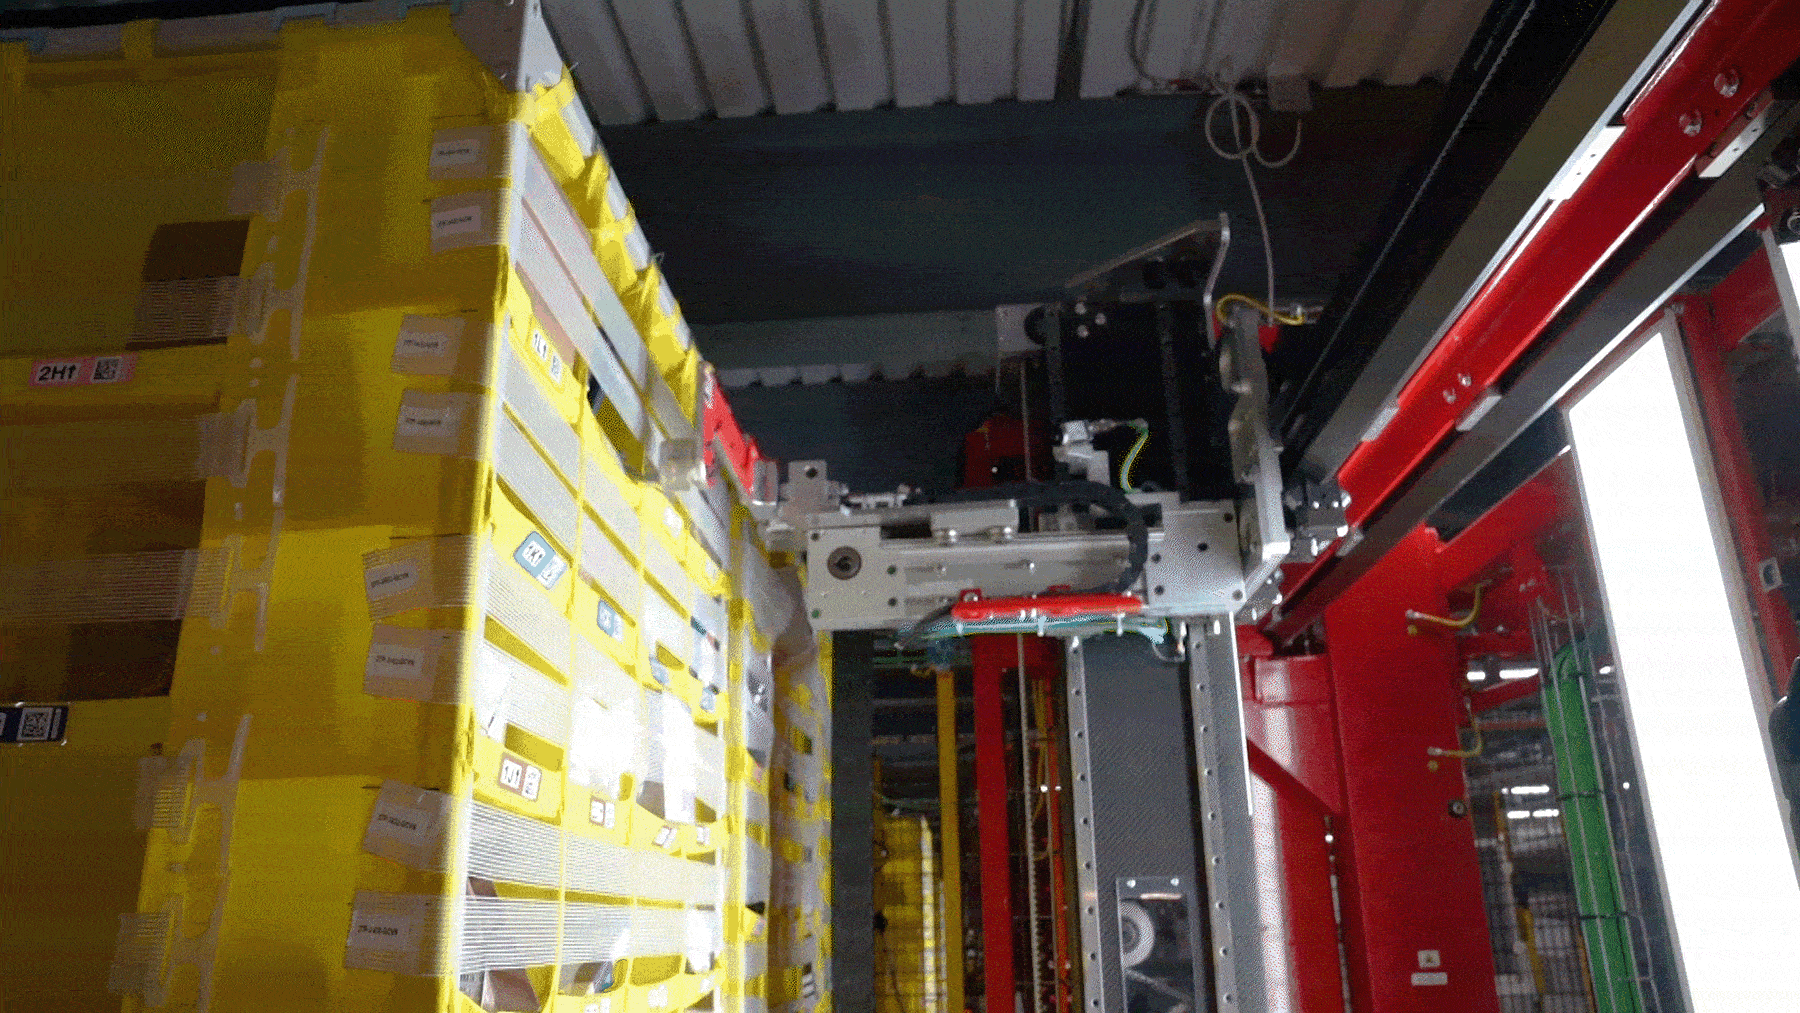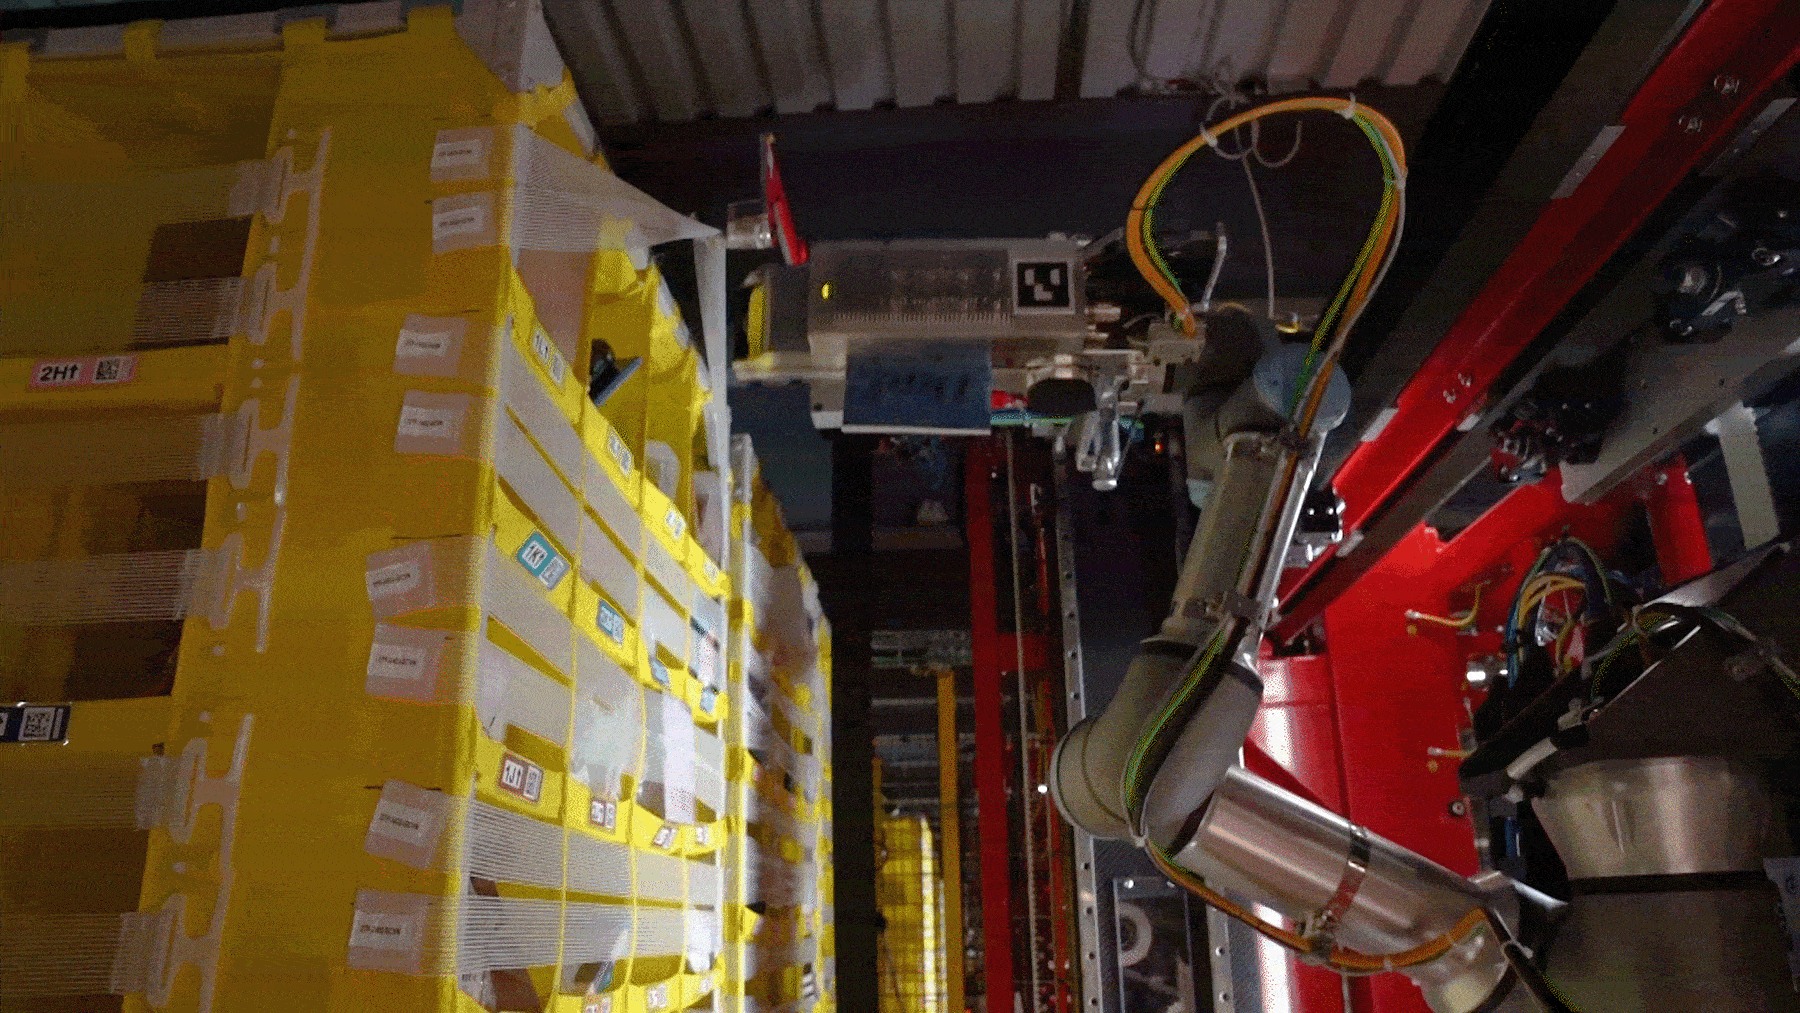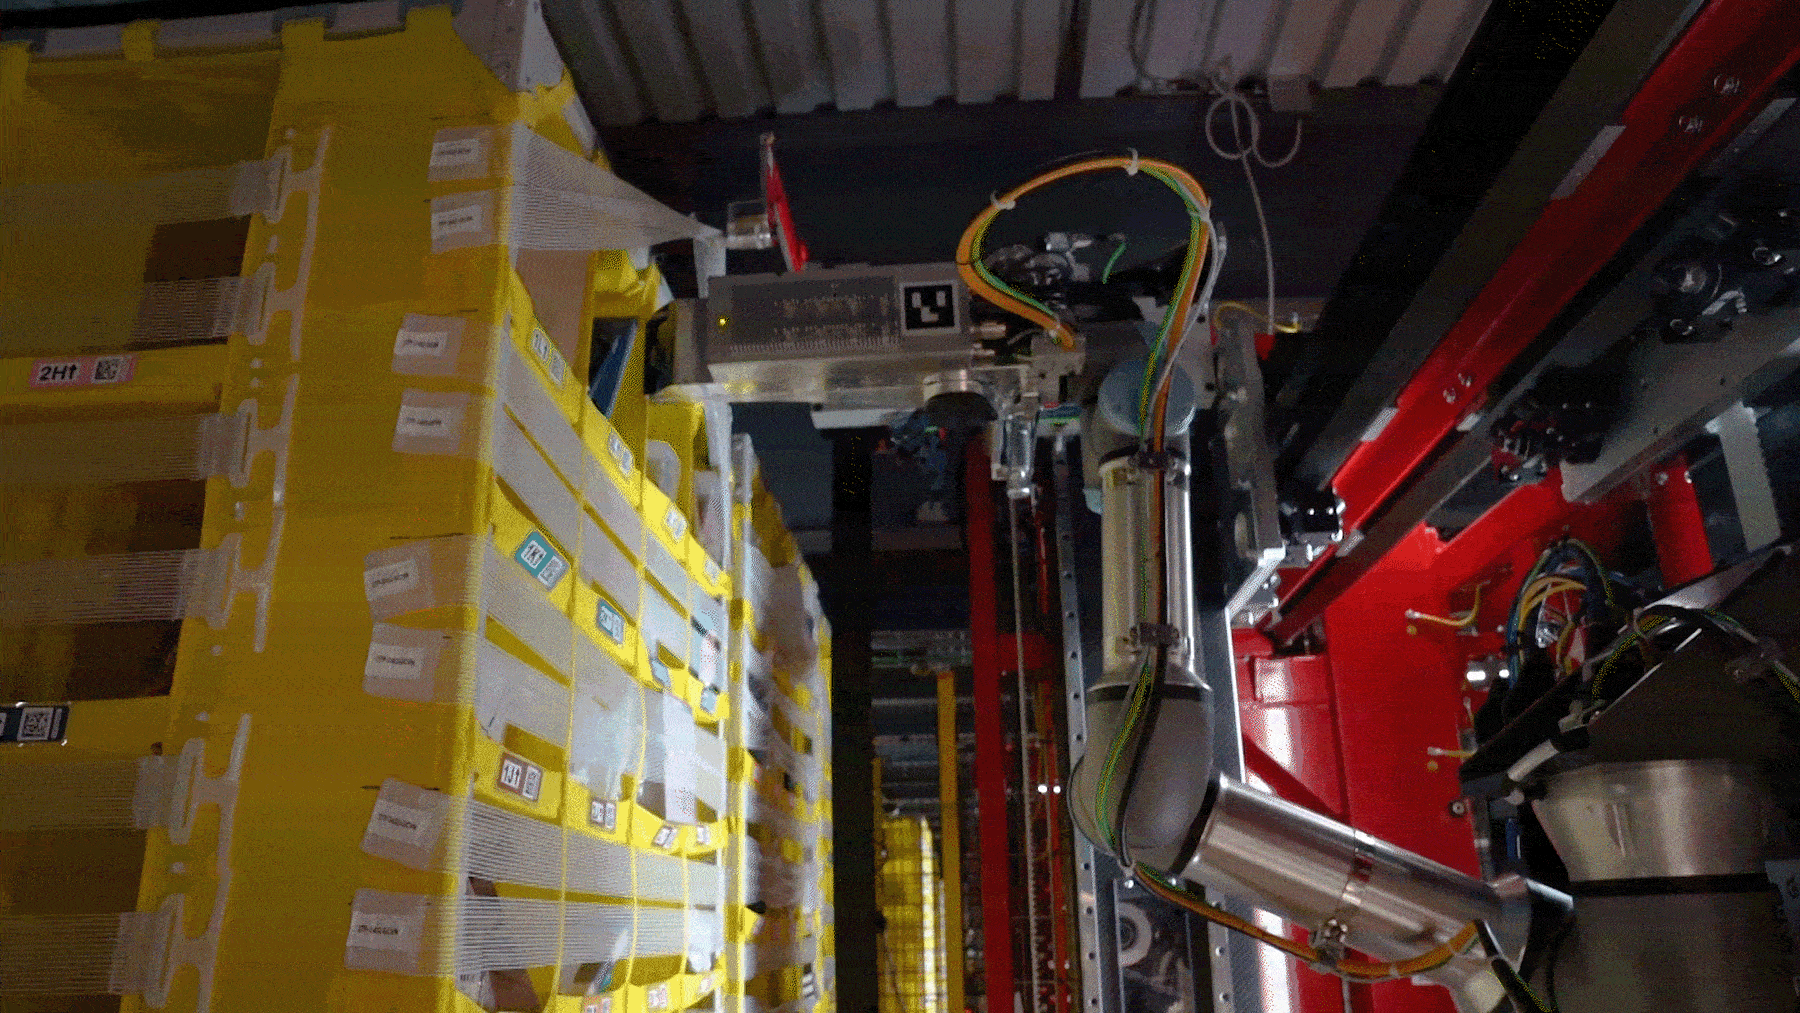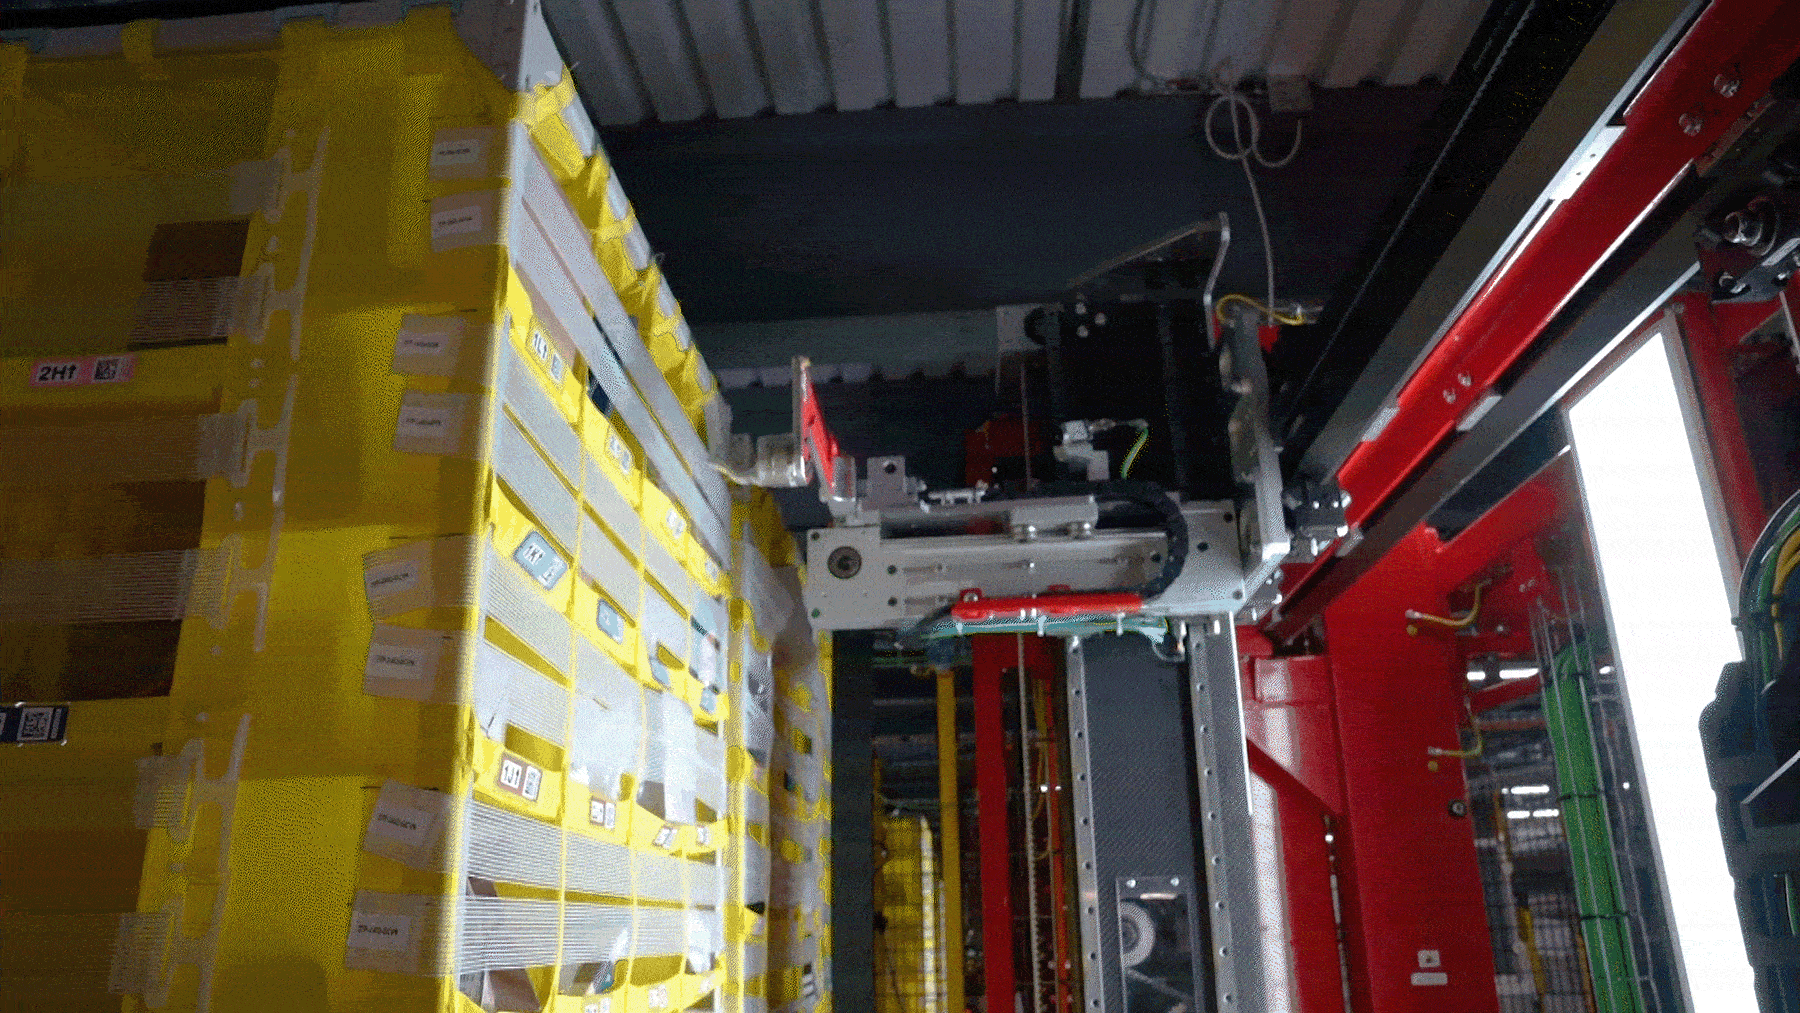
2025 年5月,亞馬遜展示了他們最新的觸覺機器人 Vulcan / 圖片引用:https://www.aboutamazon.com/news

Vulcan 的核心突破,就在於它在「拿取」這個動作上,學會了生物般的「觸覺」。它靈活的機械手臂末端工具(EOAT, End-Of-Arm Tool),不僅配備了攝影機,還搭載了能測量六個自由度的力與力矩感測器。六個自由度包含上下、左右、前後的推力,和三個維度的旋轉力矩。這就像你的手指,裡頭分布著非常多的受器,不只能感測壓力、還能感受物體橫向拉扯、運動等感觸。

EOAT 也擁有相同精確的「觸覺」,能夠在用力過大之前即時調整力道。這讓 Vulcan 能感知推動一個枕頭和一個硬紙盒所需的力量不同,從而動態調整行為,避免損壞貨物。

其實,這更接近我們人類與世界互動的真實方式。當你想拿起桌上的一枚硬幣時,你的大腦並不會先計算出精準的空間座標。實際上,你會先把手伸到大概的位置,讓指尖輕觸桌面,再沿著桌面滑動,直到「感覺」到硬幣的邊緣,最後才根據觸覺決定何時彎曲手指、要用多大的力量抓起這枚硬幣。Vulcan 正是在學習這種「視覺+觸覺」的混合策略,先用攝影機判斷大致的空間,再用觸覺回饋完成最後精細的操作。

靠著這項能力,Vulcan 已經能處理亞馬遜倉庫中約 75% 的品項,並被優先部署來處理最高和最低層的貨架——這些位置是最容易導致人類員工職業傷害的位置。這也讓自動化的意義,從單純的「替代人力」,轉向了更具建設性的「增強人力」。

SRT-H 在手術室中展現了「專家級的腦」,Vulcan 在倉庫中演化出「專家級的手」。但你發現了嗎?它們都還是「專家」,一個只會開刀,一個只會揀貨。雖然這種「專家型」設計能有效規模化、解決痛點並降低成本,但機器人的終極目標,是像人類一樣成為「通才」,讓單一機器人,能在人類環境中執行多種不同任務。

如何教一台機器人「舉一反三」?

你問,機器人能成為像我們一樣的「通才」嗎?過去不行,但現在,這個目標可能很快就會實現了。這正是 NVIDIA 的 GR00T 和 Google DeepMind 的 RT-X 等專案的核心目標。

過去,我們教機器人只會一個指令、一個動作。但現在,科學家們換了一種全新的教學思路:停止教機器人完整的「任務」,而是開始教它們基礎的「技能基元」(skill primitives),這就像是動作的模組。

例如,有負責走路的「移動」(Locomotion) 基元,和負責抓取的「操作」(Manipulation) 基元。AI 模型會透過強化學習 (Reinforcement Learning) 等方法,學習如何組合這些「技能基元」來達成新目標。

舉個例子,當 AI 接收到「從冰箱拿一罐汽水給我」這個新任務時,它會自動將其拆解為一系列已知技能的組合:首先「移動」到冰箱前、接著「操作」抓住把手、拉開門、掃描罐子、抓住罐子、取出罐子。AI T 正在學會如何將這些單一的技能「融合」在一起。有了這樣的基礎後,就可以開始來大量訓練。

當多重宇宙的機器人合體練功:通用 AI 的誕生

好,既然要學,那就要練習。但這些機器人要去哪裡獲得足夠的練習機會?總不能直接去你家廚房實習吧。答案是:它們在數位世界裡練習。

NVIDIA 的 Isaac Sim 等平台,能創造出照片級真實感、物理上精確的模擬環境,讓 AI 可以在一天之內,進行相當於數千小時的練習,獨自刷副本升級。這種從「模擬到現實」(sim-to-real)的訓練管線,正是讓訓練這些複雜的通用模型變得可行的關鍵。

DeepMind 的 RT-X 計畫還發現了一個驚人的現象:用來自多種「不同類型」機器人的數據,去訓練一個單一的 AI 模型,會讓這個模型在「所有」機器人上表現得更好。這被稱為「正向轉移」(positive transfer)。當 RT-1-X 模型用混合數據訓練後,它在任何單一機器人上的成功率,比只用該機器人自身數據訓練的模型平均提高了 50%。

這就像是多重宇宙的自己各自練功後,經驗值合併,讓本體瞬間變強了。這意味著 AI 正在學習關於物理、物體特性和任務結構的抽象概念,這些概念獨立於它所控制的特定身體。
AI 正在學習關於物理、物體特性和任務結構的抽象概念,這些概念獨立於它所控制的特定身體。/ 圖片來源:shutterstock

不再是工程師,而是「父母」: AI 的新學習模式

這也導向了一個科幻的未來:或許未來可能存在一個中央「機器人大腦」,它可以下載到各種不同的身體裡,並即時適應新硬體。

這種學習方式,也從根本上改變了我們與機器人的互動模式。我們不再是逐行編寫程式碼的工程師,而是更像透過「示範」與「糾正」來教導孩子的父母。

NVIDIA 的 GR00T 模型,正是透過一個「數據金字塔」來進行訓練的:

  • 金字塔底層: 是大量的人類影片。
  • 金字塔中層: 是海量的模擬數據(即我們提過的「數位世界」練習)。
  • 金字塔頂層: 才是最珍貴、真實的機器人操作數據。

這種模式,大大降低了「教導」機器人新技能的門檻,讓機器人技術變得更容易規模化與客製化。

當機器人不再是「一個」物體,而是「任何」物體?

我們一路看到了機器人如何學會思考、觸摸,甚至舉一反三。但這一切,都建立在一個前提上:它們的物理形態是固定的。

但,如果連這個前提都可以被打破呢?這代表機器人的定義不再是固定的形態,而是可變的功能:它能改變身體來適應任何挑戰,不再是一台單一的機器,而是一個能根據任務隨選變化的物理有機體。

有不少團隊在爭奪這個機器人領域的聖杯,其中瑞士洛桑聯邦理工學院特別具有代表性,該學院的仿生機器人實驗室(Bioinspired Robotics Group, BIRG)2007 年就打造模組化自重構機器人 Roombots。

有不少團隊在爭奪這個機器人領域的聖杯,其中瑞士洛桑聯邦理工學院(EPFL)特別具有代表性。該學院的仿生機器人實驗室(BIRG)在 2007 年就已打造出模組化自重構機器人 Roombots。而 2023 年,來自 EPFL 的另一個實驗室——可重組機器人工程實驗室(RRL),更進一步推出了 Mori3,這是一套把摺紙藝術和電腦圖學巧妙融合的模組化機器人系統。
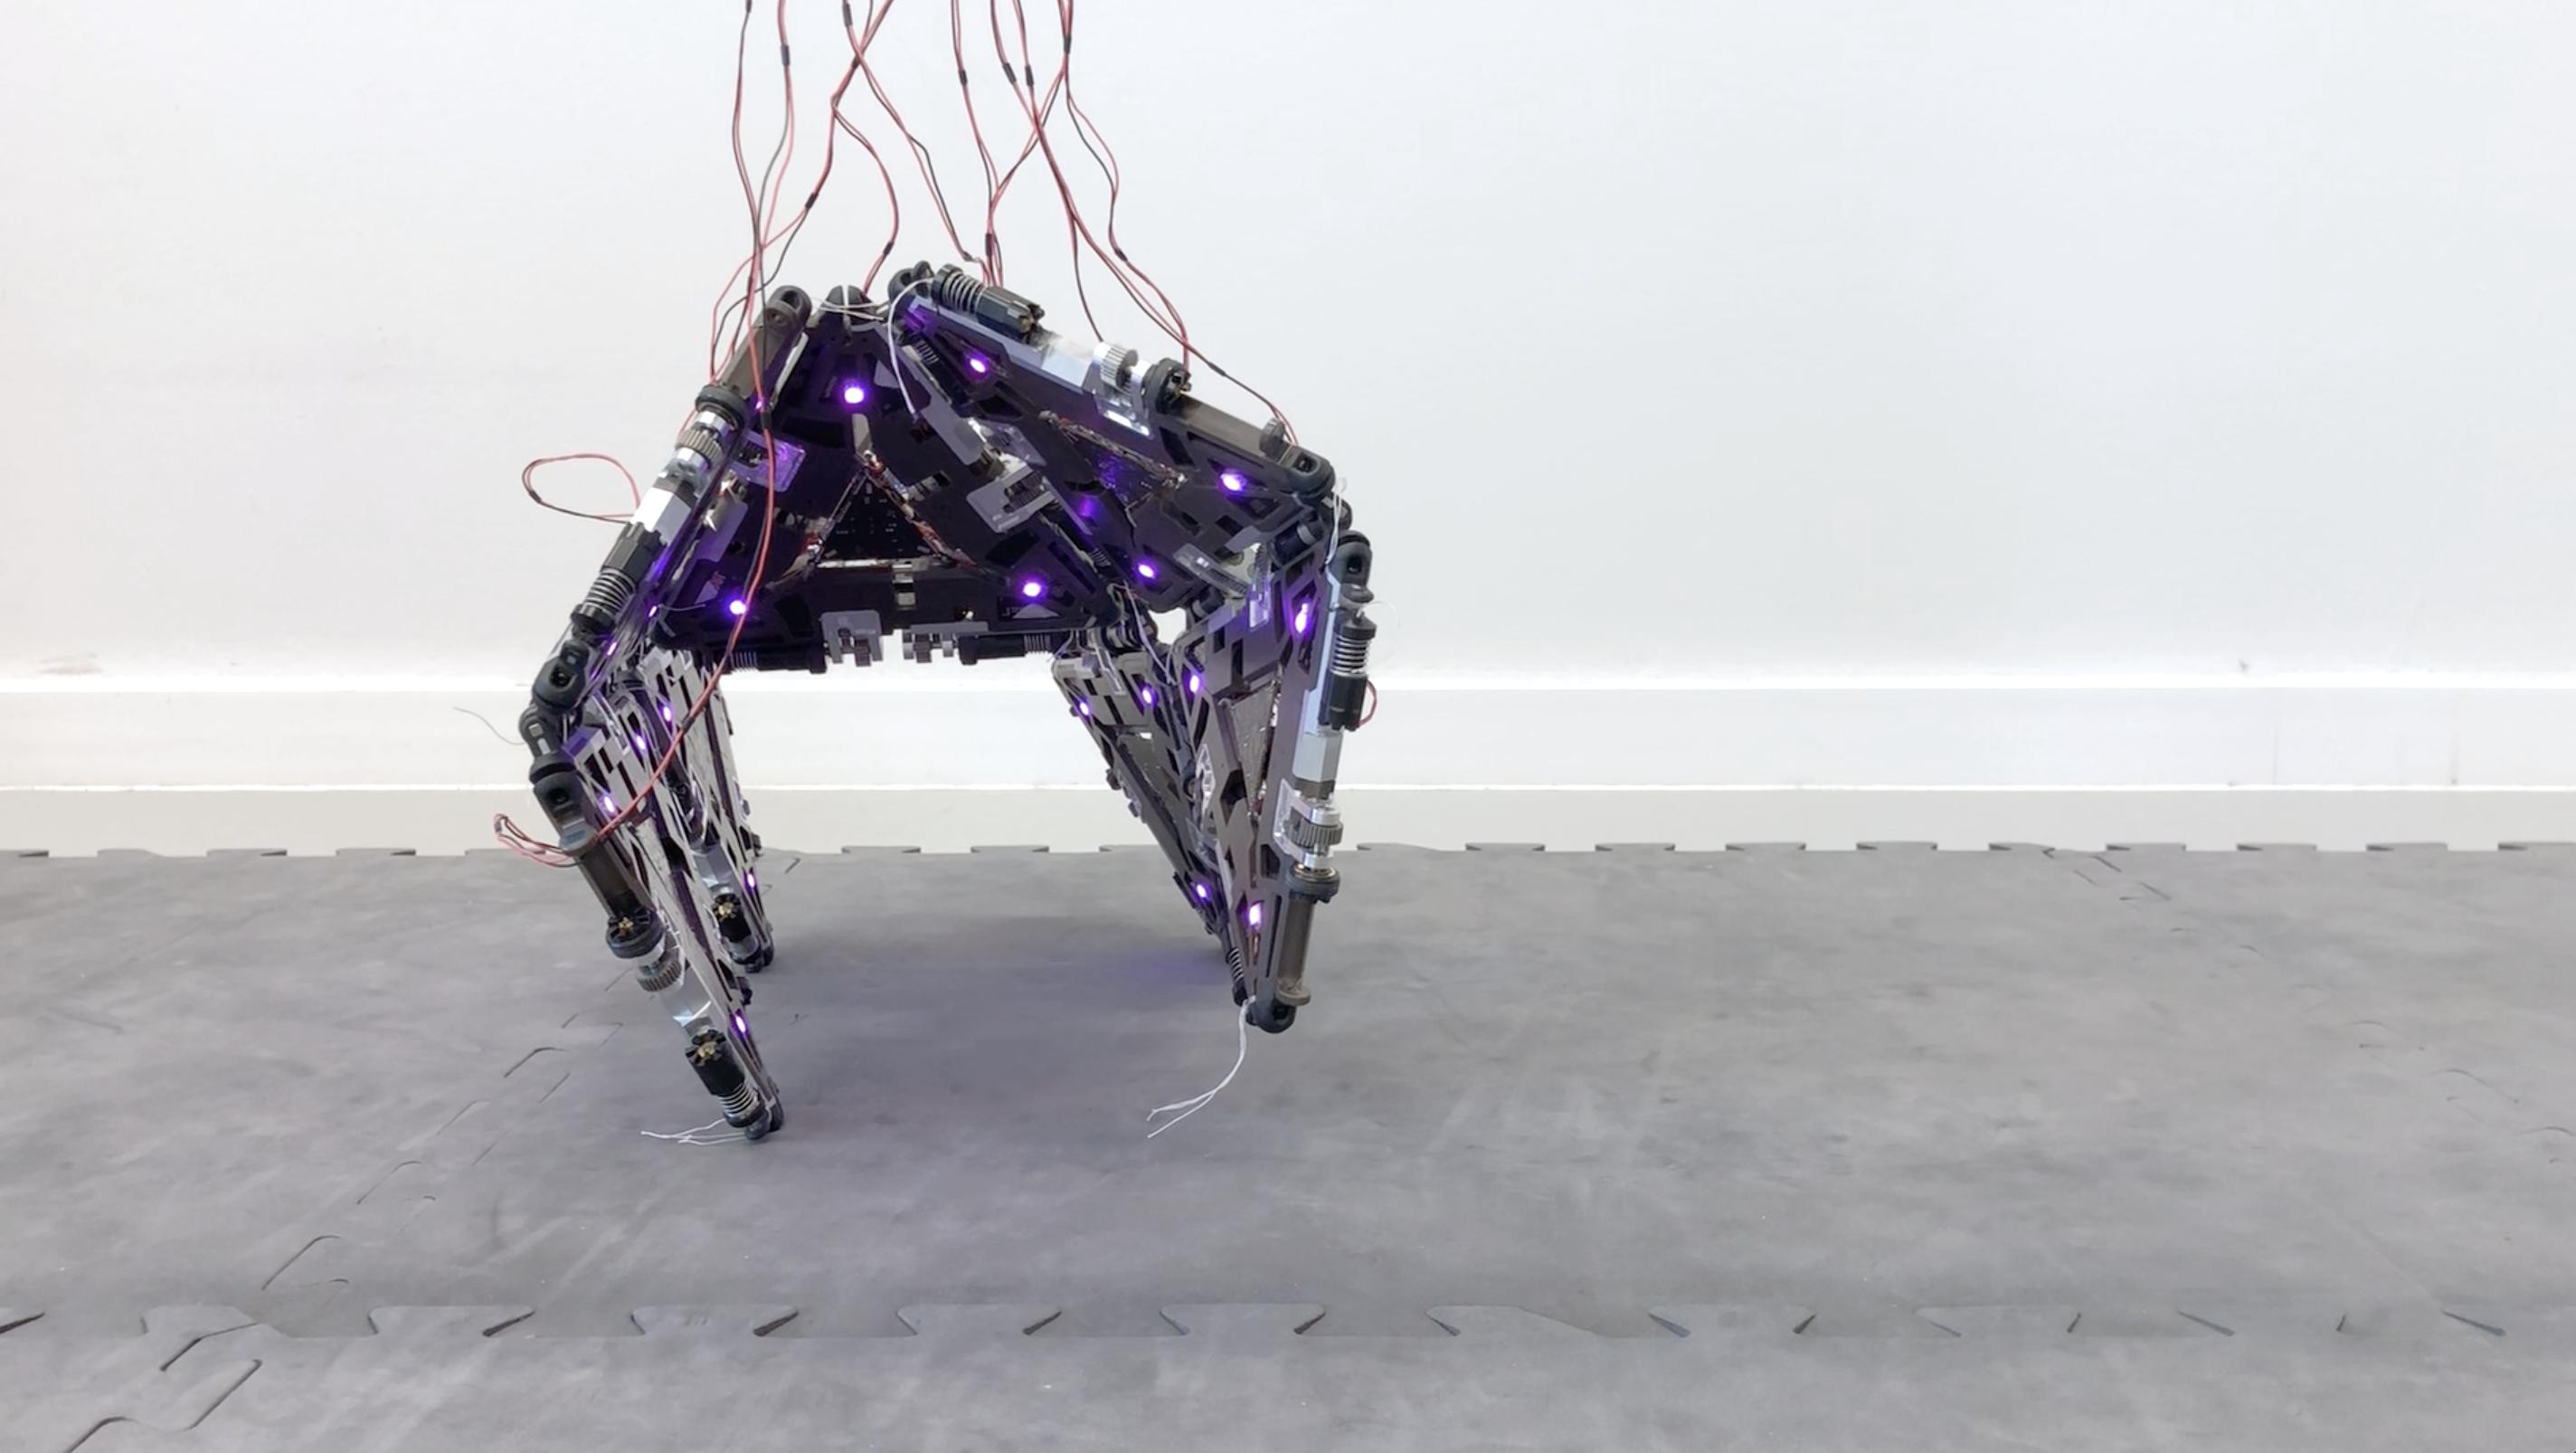
2023 年來自 EPFL 的另一個實驗室—可重組機器人工程實驗室(RRL)推出了 Mori3 © 2023 Christoph Belke, EPFL RRL

Mori3 的核心,是一個個小小的三角形模組。別看它簡單,每個模組都是一個獨立的機器人,有自己的電源、馬達、感測器和處理器,能獨立行動,也能和其他模組合作。最厲害的是,它的三條邊可以自由伸縮,讓這個小模組本身就具備「變形」能力。

當許多 Mori3 模組連接在一起時,就能像一群活的拼圖一樣,從平面展開,組合成各種三維結構。研究團隊將這種設計稱為「物理多邊形網格化」。在電腦圖學裡,我們熟悉的 3D 模型,其實就是由許多多邊形(通常是三角形)拼湊成的網格。Mori3 的創新之處,就是把這種純粹的數位抽象,真正搬到了現實世界,讓模組們化身成能活動的「實體網格」。

這代表什麼?團隊已經展示了三種能力:

  • 移動:他們用十個模組能組合成一個四足結構,它能從平坦的二維狀態站立起來,並開始行走。這不只是結構變形,而是真正的協調運動。
  • 操縱: 五個模組組合成一條機械臂,撿起物體,甚至透過末端模組的伸縮來擴大工作範圍。
  • 互動: 模組們能形成一個可隨時變形的三維曲面,即時追蹤使用者的手勢,把手的動作轉換成實體表面的起伏,等於做出了一個會「活」的觸控介面。

這些展示,不只是實驗室裡的炫技,而是真實證明了「物理多邊形網格化」的潛力:它不僅能構建靜態的結構,還能創造具備複雜動作的動態系統。而且,同一批模組就能在不同情境下切換角色。

想像一個地震後的救援場景:救援隊帶來的不是一台笨重的挖土機,而是一群這樣的模組。它們首先組合成一條長長的「蛇」形機器人,鑽入瓦礫縫隙;一旦進入開闊地後,再重組成一隻多足的「蜘蛛」,以便在不平的地面上穩定行走;發現受困者時,一部分模組分離出來形成「支架」撐住搖搖欲墜的橫樑,另一部分則組合成「夾爪」遞送飲水。這就是以任務為導向的自我演化。

這項技術的終極願景,正是科幻中的概念:可程式化物質(Programmable Matter),或稱「黏土電子學」(Claytronics)。想像一桶「東西」,你可以命令它變成任何你需要的工具:一支扳手、一張椅子,或是一座臨時的橋樑。

未來,我們只需設計一個通用的、可重構的「系統」,它就能即時創造出任務所需的特定機器人。這將複雜性從實體硬體轉移到了規劃重構的軟體上,是一個從硬體定義的世界,走向軟體定義的物理世界的轉變。

更重要的是,因為模組可以隨意分開與聚集,損壞時也只要替換掉部分零件就好。足以展現出未來機器人的適應性、自我修復與集體行為。當一群模組協作時,它就像一個超個體,如同蟻群築橋。至此,「機器」與「有機體」的定義,也將開始動搖。

從「實體探索」到「數位代理」

我們一路見證了機器人如何從單一的傀儡,演化為學會思考的外科醫生 (SRT-H)、學會觸摸的倉儲專家 (Vulcan)、學會舉一反三的通才 (GR00T),甚至是能自我重構成任何形態的「可程式化物質」(Mori3)。

但隨著機器人技術的飛速發展,一個全新的挑戰也隨之而來:在一個 AI 也能生成影像的時代,我們如何分辨「真實的突破」與「虛假的奇觀」?

舉一個近期的案例:2025 年 2 月,一則影片在網路上流傳,顯示一台人形機器人與兩名人類選手進行羽毛球比賽,並且輕鬆擊敗了人類。我的第一反應是懷疑:這太誇張了,一定是 AI 合成的影片吧?但,該怎麼驗證呢?答案是:用魔法打敗魔法。

在眾多 AI 工具中,Perplexity 特別擅長資料驗證。例如這則羽球影片的內容貼給 Perplexity,它馬上就告訴我:該影片已被查證為數位合成或剪輯。但它並未就此打住,而是進一步提供了「真正」在羽球場上有所突破的機器人—來自瑞士 ETH Zurich 團隊的 ANYmal-D。

接著,選擇「研究模式」,就能深入了解 ANYmal-D 的詳細原理。原來,真正的羽球機器人根本不是「人形」,而是一台具備三自由度關節的「四足」機器人。

如果你想更深入了解,Perplexity 的「實驗室」功能,還能直接生成一份包含圖表、照片與引用來源的完整圖文報告。它不只介紹了 ANYmal-D 在羽球上的應用,更詳細介紹了瑞士聯邦理工學院發展四足機器人的完整歷史:為何選擇四足?如何精進硬體與感測器結構?以及除了運動領域外,四足機器人如何在關鍵的工業領域中真正創造價值。

AI 代理人:數位世界的新物種

從開刀、揀貨、打球,到虛擬練功,這些都是機器人正在學習「幫我們做」的事。但接下來,機器人將獲得更強的「探索」能力,幫我們做那些我們自己做不到的事。

這就像是,傳統網路瀏覽器與 Perplexity 的 Comet 瀏覽器之間的差別。Comet 瀏覽器擁有自主探索跟決策能力,它就像是數位世界裡的機器人,能成為我們的「代理人」(Agent)。

它的核心功能,就是拆解過去需要我們手動完成的多步驟工作流,提供「專業代工」,並直接交付成果。

例如,你可以直接對它說:「閱讀這封會議郵件,檢查我的行事曆跟代辦事項,然後草擬一封回信。」或是直接下達一個複雜的指令:「幫我訂 Blue Origin 的太空旅遊座位,記得要來回票。」

接著,你只要兩手一攤,Perplexity 就會接管你的瀏覽器,分析需求、執行步驟、最後給你結果。你再也不用自己一步步手動搜尋,或是在不同網站上重複操作。

AI 代理人正在幫我們探索險惡的數位網路,而實體機器人,則在幫我們前往真實的物理絕境。

立即點擊專屬連結 https://perplexity.sng.link/A6awk/k74… 試用 Perplexity吧! 現在申辦台灣大哥大月付 599(以上) 方案,還可以獲得 1 年免費 Perplexity Pro plan 喔!(價值 新台幣6,750)

◆Perplexity 使用實驗室功能對 ANYmal-D 與團隊的全面分析 https://drive.google.com/file/d/1NM97…

文章難易度

討論功能關閉中。

0

0
0

文字

分享

0
0
0
不是不會髒,而是更難沾:耐污馬桶的表面科學
鳥苷三磷酸 (PanSci Promo)_96
・2026/09/22 ・3364字 ・閱讀時間約 7 分鐘

本文與 Panasonic 合作,泛科學撰文 

●以下科學研究內容作為知識分享,不直接與Panasonic A La Uno全自動洗淨馬桶產品功能連結

在做家務的痛苦排行榜上,「刷馬桶」絕對名列前茅。明明天天都在沖水,但過不了幾天,馬桶內壁邊角總會浮現黃黃的水垢、角落發黑的霉斑,甚至是那些刷掉又長出來的粉紅色污垢(黏質沙雷氏菌)。

許多市售衛浴設備常標榜「神奇抗污」或「永久不沾」,讓人誤以為安裝後便能永保潔淨。然而從材料科學的角度來看,世上並無能使污垢憑空消失的魔法。所謂「耐污」的實質機制,並非打造完全不沾染髒污的材質,而是調整表面的物理與化學屬性,使水垢和微生物難以強力附著。一旦降低了污垢與內壁之間的附著力,透過日常水流沖刷,便能輕易地將髒污帶走。

為什麼污垢「黏不住」? 

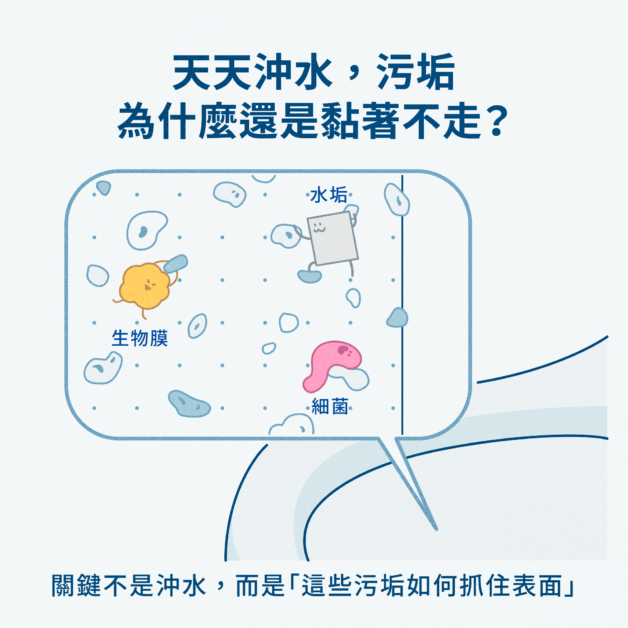
要搞懂為什麼某些特殊表面能做到「耐污」,我們得先像偵探一樣,拆解馬桶裡的髒污究竟是怎麼「抓緊」材料表面的。馬桶內壁的污垢主要有兩大難纏的元兇:

  1. 水垢與礦物沉積*1:我們日常使用的自來水中含有鈣、鎂等金屬離子。當水滴在表面經歷反覆的濕潤與蒸發乾燥循環時,這些離子會逐漸結晶析出,變成硬度極高、緊緊「卡」在微觀縫隙裡的礦物質水垢。
  2. 生物膜與有機物*2:包含尿液中的無機鹽、油脂殘留,以及細菌入侵後分泌出像超強膠水一般的聚合物,所組成的黏滑防禦大本營。
關鍵不是沖水,而是「這些污垢如何抓住表面」

這兩大類污垢想要在材料上「落腳」,前提是它們必須能在表面找到足夠的附著點與黏合力。那麼,材料科學家是如何讓這些髒污「站不穩」的呢?答案就藏在「表面能(Surface Energy)」與「濕潤性(Wettability)」這兩個核心概念中。

當我們把水滴在某個表面上時,水滴會聚成一顆圓滾滾的水珠,還是迅速攤平開來?這取決於表面的特性:

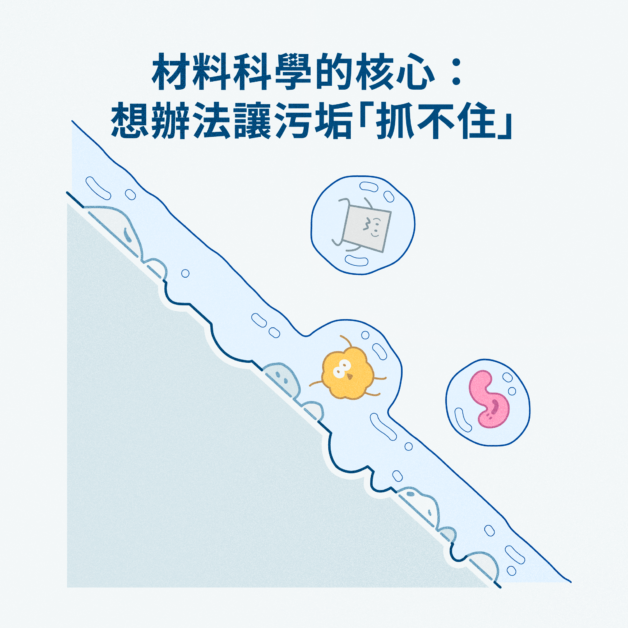
  • 疏水路線(Hydrophobic)*1:具備低表面能的疏水表面,能顯著減少水分子或污染物與表面之間的極性作用力與氫鍵。水滴在這種表面上會因為表面張力而收縮成水珠,當水珠滾動滑落時,就能順便把表面的灰塵與礦物質顆粒帶走,這就是著名的「自清潔效應」。
  • 親水路線(Hydrophilic / Superhydrophilic)*2:相反地,極度親水的超親水表面則會強烈地吸引水分子,在材料最外層形成一層薄薄的「水化層(Hydration Layer)」。這層水化層就像是實體的液體盾牌,讓油污、蛋白質或細菌無法直接接觸到材料基底,只能漂浮在水膜上方。

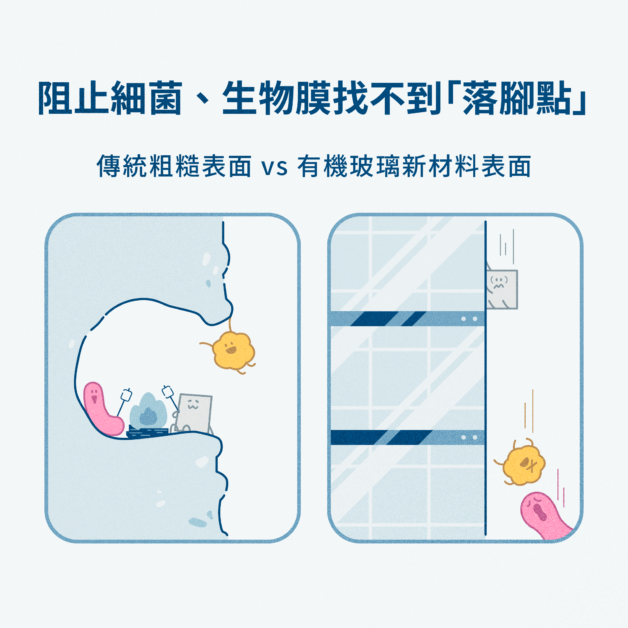
如果要用攀岩來比喻:傳統粗糙的表面就像是有許多凹槽的攀岩牆,髒污就像攀岩者,需要找到落腳點並用力撐住才能攀附;而我們做的是抽掉把手點,或是在把手上塗上潤滑油,讓髒污找不到施力點,自然難以停留。

材料科學的核心:想辦法讓污垢「抓不住」

不給細菌「握手」的機會

解決了水垢,下一個更棘手的對手是「細菌」。

馬桶內壁那些黑黑粉粉、摸起來滑滑的污垢,在微生物學中被稱為「生物膜(Biofilm)」。細菌並不是孤立生長的,當單顆細菌落在表面後,如果覺得環境舒適,它就會開始分泌胞外聚合物(EPS),這是一種天然的超強膠水。細菌們用這種膠水把自己與同伴緊緊黏在一起,並築起堅固的防禦堡壘,這時一般的沖水就很難把它們沖洗乾淨了。

根據《Nature Communications》與《Microsystems & Nanoengineering》的學術期刊研究指出,要阻止生物膜形成,除了化學上的抗菌,材料的「表面微幾何結構」扮演了至關重要的角色。

材料科學領域中有一個著名的「附著點理論(Attachment Point Theory)」:

  1. 粗糙與微孔洞表面:如果材料表面存在許多微小的裂縫、氣孔或微米級凹洞,細菌(體積通常約 1 到 3 微米)就會興高采烈地鑽進這些小凹槽裡。這些凹槽不僅提供了極佳的機械咬合支點,還能幫細菌擋掉水流的沖刷。
  2. 極致平滑與微結構表面:相反地,如果材料表面做到極致平滑,完全沒有微米級的缺陷;或者反過來設計出尺寸遠小於細菌的奈米結構,細菌的足跡構造(如鞭毛或纖毛)就無法在表面找到穩固的「接觸附著點(Contact Points)」。

當細菌發現自己在這個表面上連「手都握不緊」、隨時會被水流吹走時,它就無法順利定殖並分泌膠水築巢。此外,現代衛浴結構在設計時,也越來越強調「一體成形」與「無接縫工藝」。消除接縫與死角,等於直接拔除了細菌與水垢最喜歡的避風港。

阻止細菌、生物膜找不到「落腳點」

當材料、結構與流體科技組隊聯防 

了解了材料化學與微觀幾何,我們就能勾勒出一座現代耐污馬桶的完整防禦體系:【材料層(低附著力)】+【結構層(無縫平滑)】+【動態流體層(泡沫與水流剪切力)】= 高效清潔!

以市面上備受矚目的 Panasonic A La Uno 全自動洗淨馬桶為例,就是將材料科學、結構工程與流體力學發揮到極致的典型代表:

1. 材料層:有機玻璃系新素材

A La Uno 全自動洗淨馬桶採新開發的「有機玻璃系新素材」(以壓克力高分子為基礎研發的衛浴專用材料,這類高分子成形技術亦被廣泛運用於大型水族館高壓觀景窗與飛機機艙罩)。這種材料表面具備極佳的疏水性與耐水垢特性,水滴不易長時間攤平停留;材質堅固、不易破裂,耐刮、不易造成細小傷痕。通過實驗測試,這種素材配合泡沫洗淨,在沖洗後能有效沖刷掉高達 99.99% 的大腸桿菌,從源頭阻斷細菌定殖。

2. 結構層:無接縫工藝與三重防濺防護

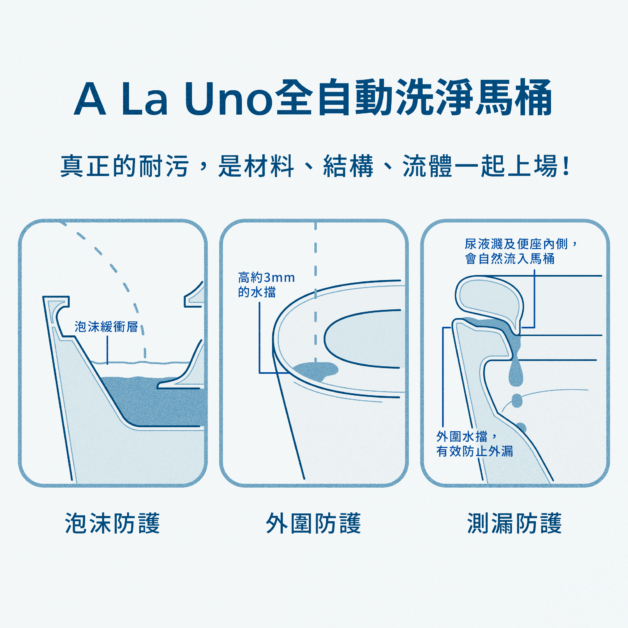
在宏觀結構上,A La Uno 全自動洗淨馬桶採用無水箱沖水與便器、溫水洗淨便座一體成型設計,減少傳統水箱與座體之間的結構層次及接縫,並搭配可動迴轉式排水系統完成沖洗。更貼心的是其「三重防護」設計:

  • 泡沫防護:在水面上製造一層充沛的泡沫緩衝層,有效抑制男性站立小便時的尿液與污水飛濺;
  • 外圍防護:馬桶邊界特別設計了高約 3mm 的水檔,防止液體延著外壁滴落至地板;
  • 測漏防護:便座與馬桶本體採用不外露的防護設計,避免液體從縫隙飛濺滲漏。
Panasonic A La Uno 全自動洗淨馬桶

3. 動態流體層:雙效泡沫洗淨、漩渦水流與 nanoe™ X

當污垢降落在馬桶內壁時,A La Uno全自動洗淨馬桶 的動態流體科技便接手進行徹底打掃。其「雙效泡沫洗淨」會先釋放直徑約 5mm 的「毫米泡沫」包裹並帶走大塊髒污,再透過直徑約 60微米的「微米泡沫」深入微觀縫隙,徹底溶解殘餘的油脂與細微污垢。接著,配合高度清潔力的「漩渦型強力水流」,利用旋轉產生的流體剪切力,一口氣將附著力已被削弱的污垢剝離並沖走。此外,Panasonic A La Uno 全自動洗淨馬桶還搭襯了 nanoe™ X 健康科技,釋放氫氧離子有效抑制異味與髒污,維持空氣與內壁的良好衛生狀態。

科技讓生活變輕鬆,但物理法則依然誠實

從材料化學的低表面能設計,到微觀幾何的附著點控制,再到流體力學的水流沖刷,一座現代抗污馬桶的演進,縮影了人類如何運用基礎科學來解決日常生活痛點的智慧。

我們習慣將衛生清潔想像成一場與細菌髒污的硬碰硬死鬥。然而,A La Uno全自動洗淨馬桶 等現代衛浴技術的突破,展示了材料科學的另一種聰明思維:不靠強酸強鹼硬打,而是透過物理與化學邏輯,將「污垢固著」的機率降到最低。

當材料科學與現代衛浴技術結合,刷馬桶不再是一件令人頭痛的辛苦瑣事。透過這些前沿科技的加持,我們得以從繁重的家務勞動中解放,享受更加乾淨、舒適且有品質的日常生活。

*1 參考論文:A metallic anti-biofouling surface with a hierarchical topography containing nanostructures on curved micro-riblets

*2 參考論文:Brushing up functional materials

文章難易度

討論功能關閉中。

鳥苷三磷酸 (PanSci Promo)_96
251 篇文章 ・ 321 位粉絲
充滿能量的泛科學品牌合作帳號!相關行銷合作請洽:contact@pansci.asia

0

1
0

文字

分享

0
1
0
AI 伺服器晶片大又貴,萬一焊接失敗還有救嗎?
宜特科技_96
・2026/09/18 ・3984字 ・閱讀時間約 8 分鐘

本文轉載自宜特小學堂〈CoWoS, EMIB, SoIC等先進封裝如何精準貼裝且順利重焊(Rework)?〉,如果您對半導體產業新知有興趣,歡迎按下右邊的追蹤,就不會錯過宜特科技的最新文章!

隨著 ChatGPT、生成式 AI 與大語言模型(LLM)的爆發,輝達(NVIDIA)的 Blackwell(如 B200)、Ultra系列,以及 AMD、英特爾(Intel)的高階伺服器晶片,都高度依賴 2.5D / 3D 異質整合先進封裝技術。

為了追求運算極限,晶片不再只是單一矽晶圓,而是 CPU、GPU 和好幾顆 HBM(高頻寬記憶體)用先進封裝「拼貼」在一起。這導致整個封裝完的晶片尺寸變得奇大無比,隨便就突破 90 X90 mm的尺寸,這在以前的消費性電子,例如手機晶片頂多 15 X15 mm,是難以想像的大小。

一顆高階 AI 晶片的報價動輒幾萬美金,如果在最後打上印刷電路板(PCBA)時,才因為焊接不良(如冷焊、橋接)導致測試失敗,若要整顆報廢,所費不貲。這時,就是「返修系統」上場的時候!如何完美地拆下這顆昂貴的晶片、清理乾淨電路板,再精確地焊回去,是極高難度的維修門檻。

面對晶片巨大化的硬體挑戰,業界普遍遵循的 IPC-9701 規範(焊接性能與可靠度實驗標準)也更加嚴格。從組裝到 Rework(重工)都是重要環節;所謂 Rework,就是將已組裝的元件拆下、修復或更換後再重新組裝,尤其適用於高價值元件的修復與再利用,也是確保 AI 伺服器在高溫、高負載環境下維持可靠度的關鍵。

本文將探討在 AI 算力大爆發的時代下,如何提供一套能跨越物理限制、確保高良率與高可靠度的「大尺寸晶片貼裝與自動返修關鍵解決方案」,協助AI供應鏈上下游克服硬體演進的最後一哩路。

一、AI伺服器晶片巨大化帶來的製程痛點

近期業界最常面臨的痛點是:「現在的大尺寸晶片可能達到 150x150mm,能用什麼工具貼裝?晶片重工維修時又該如何確保品質?」

(一) 現有設備的尺寸限制:

現行普遍的貼片設備(Pick and Place, P&P)受到物理限制,最大僅能支持邊長約 90×90 mm 的元件,面對現今尺寸動輒超過 90×90 mm 的巨型晶片,已完全無法滿足對位與貼裝的需求。

(二) 手工返修帶來的重工風險:

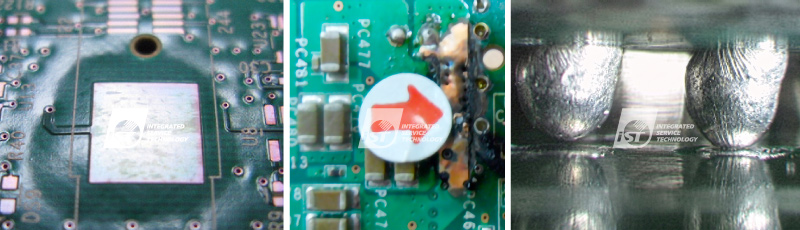
當大尺寸晶片需要進行重工(Rework)或維修時,若使用傳統人工或非專用設備加熱,容易導致以下缺陷:

1. PCB剝離(Peeling):因加熱不均勻或過熱,導致印刷電路板層壓結構受損。

2. 零件燒焦與冷焊(Cold Solder):溫控不精準導致元件表面燒焦,或是錫膏未完全熔化而形成冷焊,嚴重影響焊接品質。

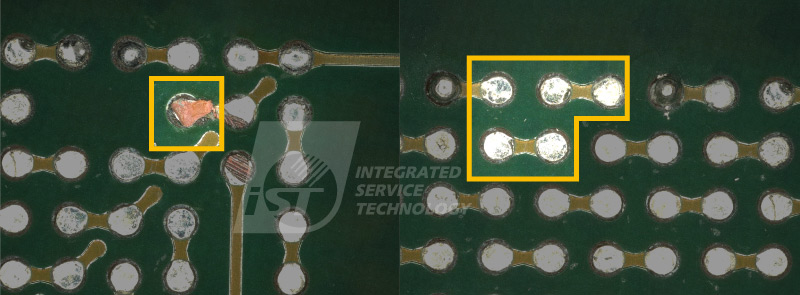
由左至右是傳統人工除錫製程中,易因溫控不準確,導致爆版、燒焦或冷焊(焊接不良)。圖/宜特科技

3. 焊墊缺陷:傳統人工除錫製程中,容易因物理接觸刮傷或拉扯,造成電路板焊墊(Pad)損壞。

傳統手工除錫常見的缺陷:左圖造成BGA焊墊損傷,右圖為人工除錫後高度不均的現象。圖/宜特科技

二、解密「晶片手術」:高階返修與自動除錫技術

從上面的案例可以了解,在面對大型 AI 晶片的貼裝與返修,真正的挑戰不只是「拆下來再焊回去」,而是如何在不傷害晶片與電路板的前提下,精準完成拆除、除錫、對位與重焊。要完成這場高難度的晶片手術,尺寸、精度、溫控與除錫,每個環節都是關鍵。


因此,專為大型晶片開發的「高精度返修系統解決方案」誕生了!透過精準的溫控技術與光學對準功能,確保BGA元件的可靠拆裝與高效返修,避免因焊接不良導致的損毀。

(一)超大尺寸晶片的也能拆裝:

現行普遍的貼片設備(Pick and Place, P&P)受到物理限制,最大僅能支持邊長約 90×90 mm 的元件,面對現今尺寸動輒超過 90×90 mm 的巨型晶片,已完全無法滿足對位與貼裝的需求。

(二)高精度光學對位控制更精準:

晶片拆下後,要重新對準電路板上的焊點並不容易。透過高解析彩色相機與光學影像重疊技術,可微調 Theta 角與 X/Y 軸,將對位精度控制在 ±25 μm 以內,降低貼裝偏移的風險。

(三) 複合溫控提升受熱均勻度:

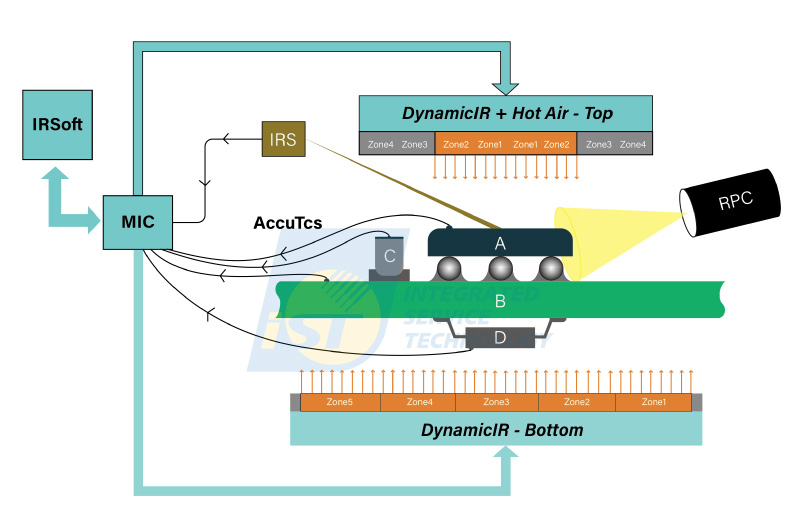
大型晶片若局部溫差過大,可能造成基板翹曲甚至損傷,採用大功率紅外線(IR)結合熱風循環複合加熱,並配備即時監控系統,確保大面積基板受熱均勻,避免板材翹曲或損傷。

結合大功率底座紅外線(Dynamic IR)與頂部熱風循環(Hot Air)的精密加熱架構示意。圖/Kurtz ersa,宜特科技重製

(四) 不傷板清理殘留焊錫:

晶片移除後,電路板上仍會留下殘錫,傳統人工除錫可能增加焊墊受損的風險。自動吸錫技術則能以完全不接觸 PCBA 的方式,自動把殘錫吸取乾淨,徹底杜絕手工除錫帶來的焊墊損壞缺陷 。

三、實際案例分享

宜特經常收到客戶緊急送修、搭載大型 AI晶片的高價伺服器主機板。為了兼顧「高精準貼裝」與「無損維修」,以下是我們將核心技術應用在真實案例的分享。

案例一:大尺寸晶片(> 90 X 90 mm)光學對位貼裝

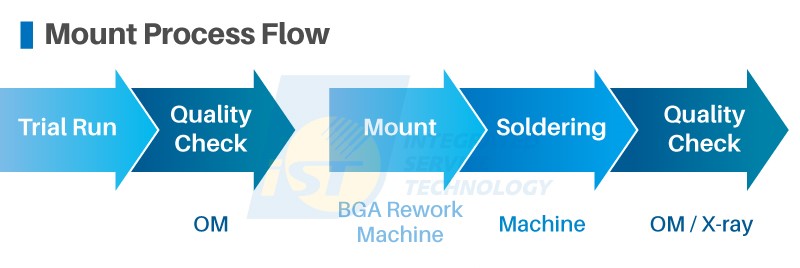
客戶研發出一款全新的超大尺寸AI晶片,常規SMT(表面黏著)產線根本無法精準貼裝,也會擔心焊接過程溫度不均,導致高價晶片損壞,而以下是我們針對大型晶片的貼裝流程建議。

大尺寸晶片(> 90mm x 90mm)貼裝流程。圖/宜特科技

1. 精密光學重疊對位(Optical Superposition):
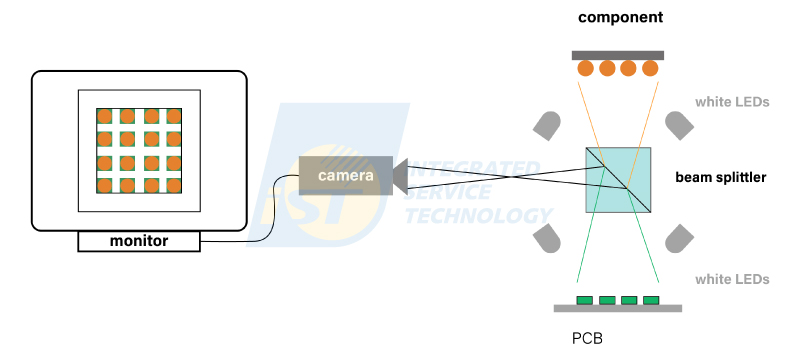
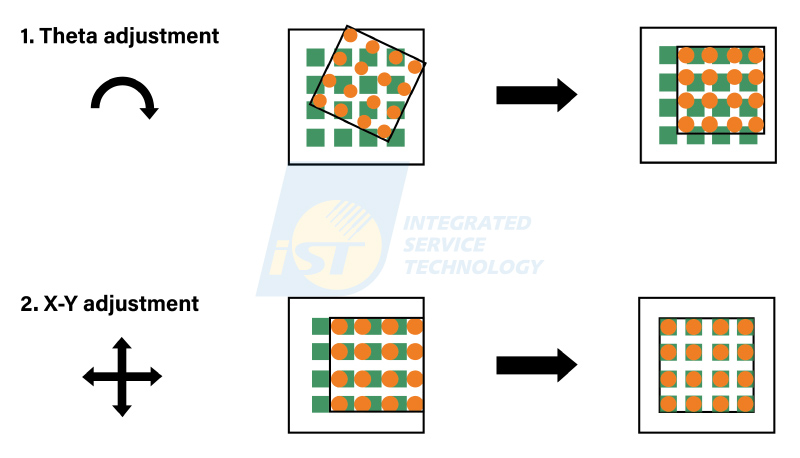
在實機對位時,系統配置了5 MP GigE高解析彩色相機,利用光學影像重疊技術,將晶片接腳(下圖的橘點)與電路板焊墊(下圖中的綠方塊)的影像同時呈現在螢幕上。
工程師就能非常直覺地在畫面上進行Theta角度微調(旋轉修正與 X-Y 軸向微對齊,將貼裝精度控制在極精準的±25 μm以內。當對位完成,真空吸嘴便會自動放開,安全地將元件放到極其精準的座標上。

高精度光學影像重疊(Optical Superposition)對位原理,是系統利用分光鏡(Beam Splitter)與雙LED光源,同時捕捉上方晶片接腳(橘點)與下方電路板焊墊(綠方塊)的影像,將兩者即時重疊於螢幕中,協助工程師進行極其直覺且精準的對位微調。圖/Kurtz ersa,宜特科技重製
IC對位微調補償機制(Alignment Correction)。系統在影像重疊後進行兩階段修正:1. Theta軸向調整(Theta adjustment),旋轉校正晶片角度偏差;2. X-Y 軸向調整(X-Y adjustment),進行前後左右的水平線性對齊,確保晶片錫球與PCB焊墊達到精密接合。圖/Kurtz ersa,宜特科技重製

2. 即時溫控多點監控(Real-time Profile):
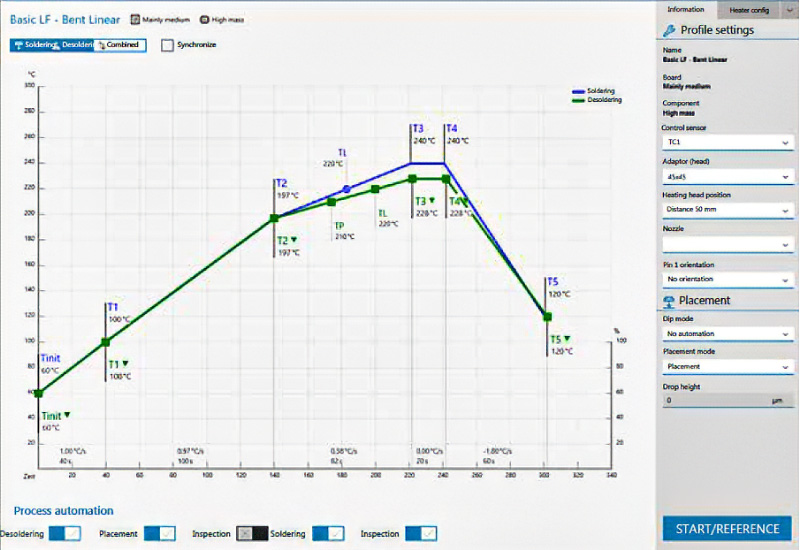
在焊接階段,系統採用大功率紅外線(IR)與熱風循環複合加熱。我們在電路板上拉出多達7個位置的溫度感測線(熱電偶),在螢幕上即時繪製動態溫度Profile曲線。此技術能確保這顆超大晶片的每一處受熱都完美均勻,徹底杜絕了傳統加熱不良導致的翹曲(Warpage)、零件損壞或焊接問題。

實機運作時,透過多達7組熱電偶拉線進行的Real-time Profile即時溫度曲線監控,確保巨型基板受熱完全均勻、避免板翹。圖/Kurtz ersa

案例二:高價大尺寸 BGA 元件無損重工返修(Rework)

當客戶測試完的 AI 伺服器主機板上的大尺寸晶片,因焊接不良需要更換。此時最擔心的是拆下舊晶片後,人工清理電路板殘錫可能會刮傷、扯斷脆弱的焊墊(Pad),導致整片百萬級主機板報廢。
針對此案例,我們以自動無接觸的除錫手法解除了人工除錫可能刮傷焊墊的問題,將焊墊損傷機率降為零,讓後續重新貼裝(Remount)的新晶片能夠再次擁有完美的焊接基底。

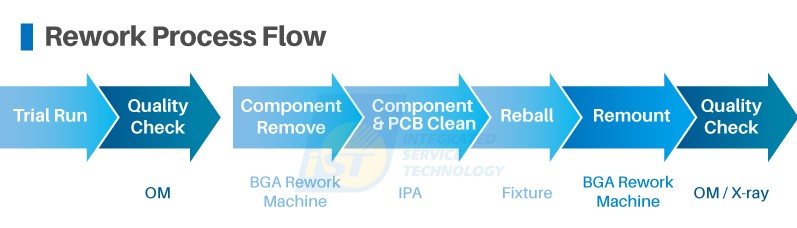
晶片重工返修流程。圖/宜特科技

四、自動無接觸除錫技術(Auto Scavenger):

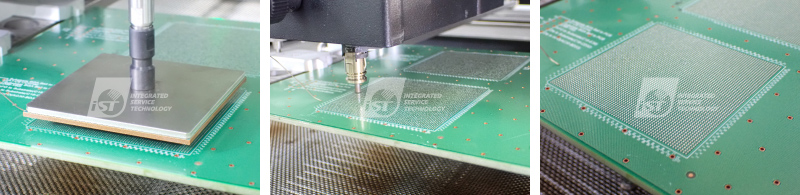
當系統自動將舊晶片安全解焊並移除後,電路板上留下了參差不齊的殘錫。此時,「Auto Scavenger 自動吸錫模組」立即啟動。這是一個完全獨立的智慧模組,不需要操作人員費時設定。吸嘴會自動下降至板材上方,在「完全不與PCBA發生物理接觸」的前提下,自動、快速地將殘留焊料吸取乾淨。

(從左到右)顯示了從開始拆拔BGA到焊料吸取,再到完全去除殘留焊料的過程。圖/宜特科技

隨著 2.5D/3D 先進封裝技術發展,AI 晶片越做越大、成本也越來越高,一旦焊接出問題,直接報廢的代價可不小。如何在不傷害晶片與電路板的情況下完成返修,並確保後續使用的穩定與可靠,也成為 AI 晶片製程中越來越重要的一環。

本文出自 www.istgroup.com

討論功能關閉中。

宜特科技_96
27 篇文章 ・ 6 位粉絲
我們了解你想要的不只是服務,而是一個更好的自己:) iST宜特自1994年起,以專業獨家技術,為電子產業的上中下游客戶, 提供故障分析、可靠度實驗、材料分析和訊號測試之第三方公正實驗室

0

0
0

文字

分享

0
0
0
AI 進雞舍,感測器顧豬場:科技如何成為畜牧業的最佳幫手?
鳥苷三磷酸 (PanSci Promo)_96
・2026/09/05 ・3583字 ・閱讀時間約 7 分鐘

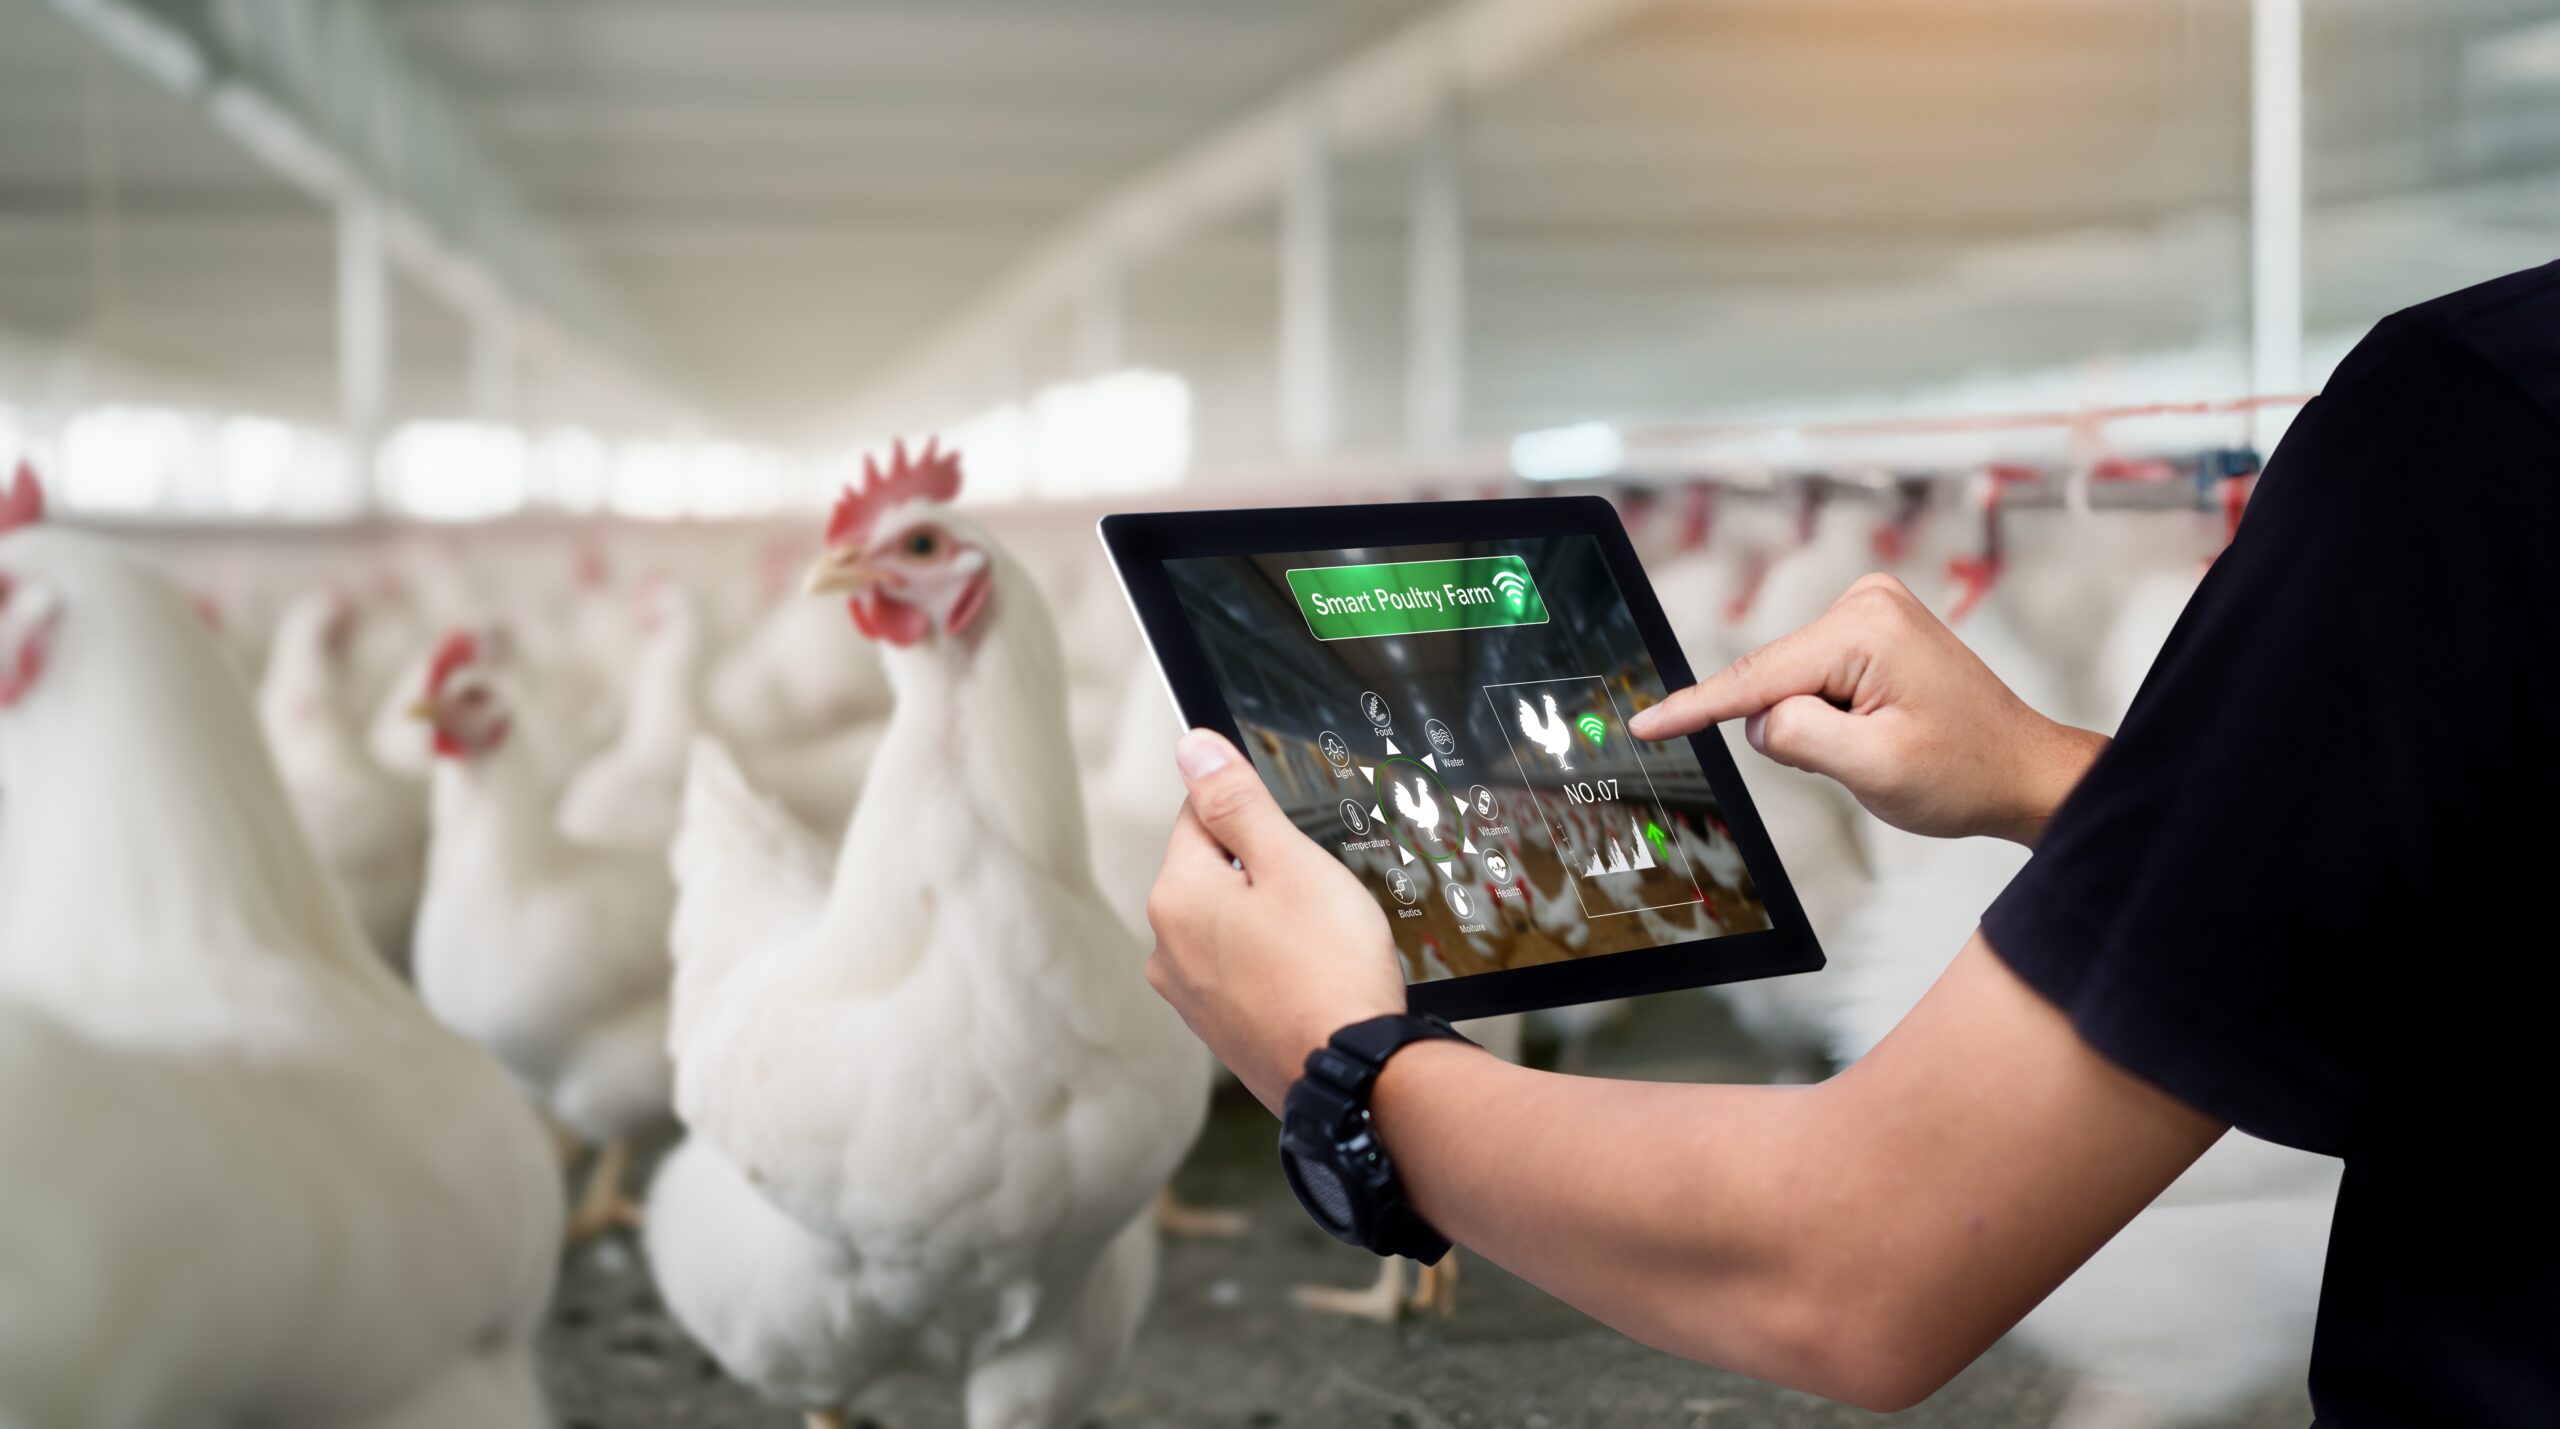
從仰賴人力巡視、憑經驗判斷,到導入感測、影像辨識、聲音分析與 AI,智慧畜牧正逐步以數據支撐養殖決策。(圖片提供:Shutterstock)

過去,養雞農得在半夜走進雞舍,靠耳朵分辨雞隻有沒有出現「囉音」(呼吸道疾病的特有聲音);但農民時間有限,一天頂多進雞舍巡三次,而打噴嚏、咳嗽這類異常聲音,又常和背景噪音太相似、不夠明顯,「漏聽」幾乎在所難免。

如果有一套系統能全天候守在雞舍,不僅聽見異常聲音,還能透過影像觀察雞隻狀態、同步記錄體重,情況會不會有所不同?這正是「智慧監測走進畜牧業」的真實場景。

透過感測、影像辨識、聲音分析與 AI,畜牧養殖管理,已經逐步從仰賴人力巡視、憑經驗判斷,轉向以數據支撐的決策;智慧畜牧不只能提高生產效率,也能改善動物福利與整座牧場的生物安全。

本文從家禽到豬隻,採訪兩位長期投入智慧畜牧管理的研究者:國立中興大學生物產業機電工程學系蔡燿全副教授以及國立臺灣大學生物機電工程學系郭彥甫教授,探討科技如何成為畜牧業的最佳助手。

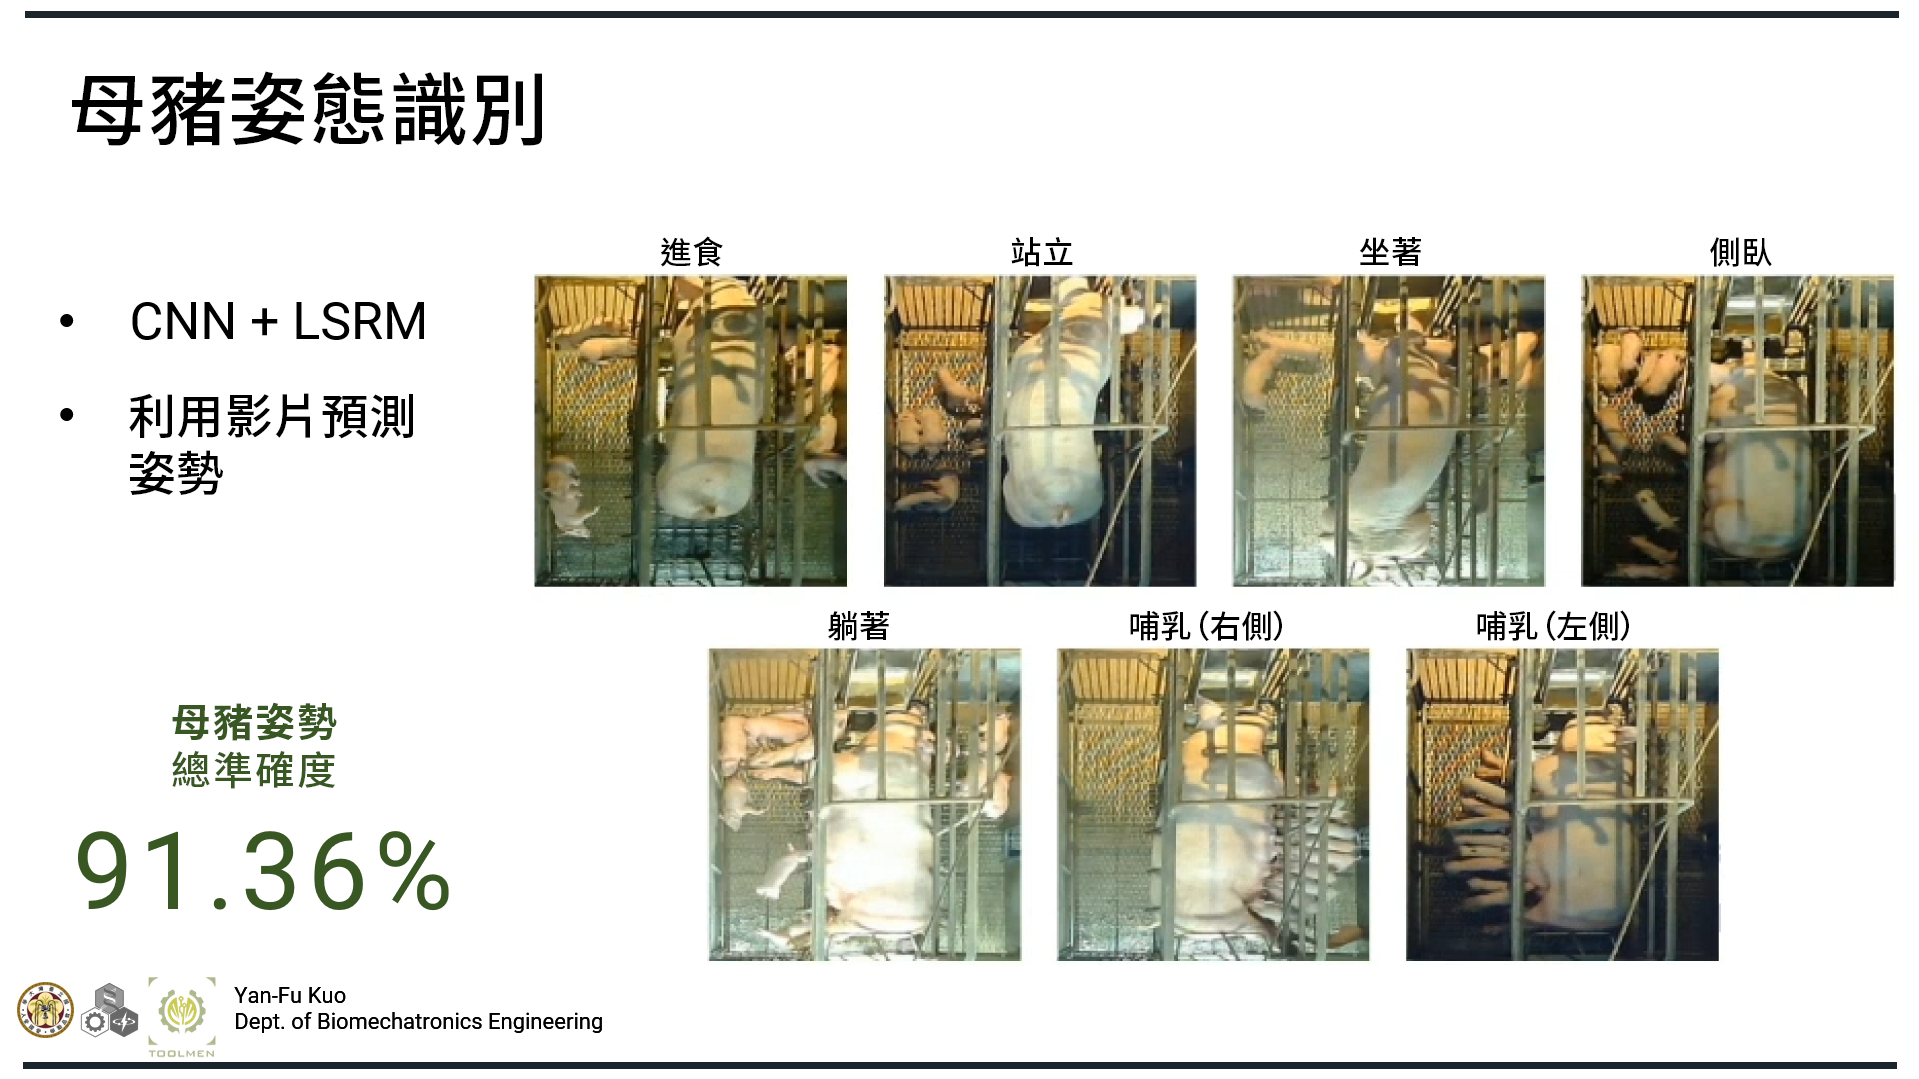
透過機器視覺與深度學習,系統能辨識母豬的姿態,量化進食、站立與哺乳時間,協助豬農及早發現健康異常。(圖片提供:臺灣大學生物機電工程學系郭彥甫教授)

科技接手觀察,補上人力巡視極限

「如何客觀量化健康指標,其實相當困難。」蔡燿全副教授指出,人工巡視的限制,在於「人不可能一直在現場」。以雞舍為例,雞隻體重反映健康狀況,但用「肉眼估算」並不精準,原因出在羽毛會隨當下溫濕度蓬鬆變化;至於雞隻的消化道疾病,則要看肛門與糞便,但「異常聲音」要在夜深人靜的半夜靠「人耳」去分辨,這些都是雞農單靠人力會存在的侷限。

養豬也是。郭彥甫教授指出,過去豬農評估一欄豬的健康狀態,多半是走進去、用肉眼看一下,母豬花多少時間吃料、站立、有沒有在哺乳,無法精確量化判讀。

靠肉眼、人耳判讀,既消耗人力、又不夠精準,因此,智慧畜牧把這些工作交給機器,透過感測器接手觀察,目標在於「及早發現」。

以雞舍為例,機器讀的是「身體徵象」。

蔡燿全副教授指出,透過「家禽監測系統」,在雞舍裝設麥克風、攝影機與秤重平臺,把叫聲、雞冠與雞眼的顏色、體重,連同溫濕度、風速、氣體等環境資料,一併轉成可判讀的數據。

以體重為例,當雞隻走上秤重平臺,秤出幾隻的總體體重後,平台上方的攝影機,再以AI影像辨識方式,辨識出秤重平台上的雞隻數量,進而換算出雞隻的平均體重,更進一步的做法是,只要在雞舍中央架一臺主機,建立「影像輪廓對應實際重量」的關係,雞舍的其餘角落,只需由上往下拍的攝影機(不必裝設秤重平臺),單靠影像就能推算體重。這也同步解決了動物福利的問題:不必再人工抓雞懸掛量重,對雞隻的干擾降到最低。

在豬舍方面,機器讀的則是「行為與姿態」的動態變化。

郭彥甫教授指出,只要在母豬分娩欄後方架設攝影機,以機器視覺與深度學習,辨識母豬的姿態,量化牠花多少時間進食、站立與哺乳,同時逐隻追蹤欄內仔豬的移動,把狀態分成哺乳、休息與活動三類。當母豬把乳頭壓住、遲遲不讓仔豬吸奶,又不太進食,系統就能標記出這頭母豬已接近生病,整欄仔豬可能跟著吃不到奶、活動力下降。這些畫面,都讓長期被關在窄欄、行動受限的母豬處境,能夠直接被機器紀錄、透過數據化被豬農看見。

專家教會 AI 讀懂異常,監測從記錄升級為預警

但機器「看得到」只是第一步,「讀得懂」則要靠人與 AI 協作。

以豬舍的應用場景為例,郭彥甫教授指出,AI的機器學習過程,得先由「人」在影像裡,把豬一隻一隻單獨標註起來,累積上千張影像之後,提供給AI學習、訓練,確保AI能夠「讀懂」之後,之後就由機器接手,自動辨識每一隻豬;例如有些小豬在吃飼料、有些在喝水、有些在打架、互咬;郭彥甫教授指出,這套AI 辨識仔豬「日常行為」的準確率已達到91.36%,等於在100隻仔豬中,AI就能精準判讀出91.36隻的行為模式。

雞舍的場景也是同樣邏輯。蔡燿全副教授解釋,透過預先架設機器在雞舍,進行現場錄音,接著以濾波去掉雜訊、把聲音切成小段,再請專家逐段標註,哪些是正常叫聲、哪些是異常囉音,取出聲紋特徵之後,再餵給AI機器學習,訓練出辨識模型。

當機器學會判讀後,監測的價值就能直接從「記錄」,升級為「預警」。

舉例來說,雞舍的聲紋辨識系統,由於是24小時錄音,在農民尚未察覺、還沒記錄到異狀之前,系統就先發出「偵測到異音」的預警,不會等到農民到現場查看才發現。此外,影像辨識系統則可以預先偵測到人眼較難察覺的雞眼異常(雞眼異常後2至3天會出現較高死亡率),等於替農民爭取到提早3天處置的黃金時間。

預警換來實際效益。蔡燿全副教授表示,根據合作雞農的回饋,導入這項系統之後,育成率可提升約3%,因為透過系統24小時不間斷監控,農民更能做到「及早發現、及草治療」,提高雞隻「從飼養到出貨」生命週期的完整性。此外…….傳播途徑。蔡耀全副教授補充,傳統雞隻育成率大約落在80%,導入系統這幾年來,育成率持續提升,近年來已經逐步成長至85%至87%。此外,因為農民不再需要頻繁進出雞舍,也切斷了病原透過人腳、野鳥糞便帶入的傳播途徑。蔡耀全副教授補充,傳統雞隻育成率大約落在80%,導入系統這幾年來,育成率持續提升,近年來已經逐步成長至85%至87%。

豬舍也是。郭彥甫教授指出,量化母豬的姿態與哺乳行為,能夠提早判斷牠是否接近生病,另一方面,系統對仔豬群體活動力的追蹤,則讓農民能夠更早察覺「一頭母豬不好、整欄仔豬跟著受影響」的連鎖效應,進而提早做出相對應的準備措施。 科技帶來的好處,除了提前預警,減少人為疏漏,當農民的巡視工時下降、勞動強度減輕,也能間接讓更多青年農民,願意回鄉接手畜牧場。

雞舍聲紋辨識系統可 24 小時錄音,在農民察覺異狀前發出預警,影像辨識也能提早發現人眼較難察覺的雞眼異常。(圖片提供:Shutterstock)

技術到位、市場未到,智慧畜牧的應用挑戰

然而,儘管智慧畜牧的技術持續進步,但要真正落地應用並普及化,目前仍有待跨越的門檻。

「因為農民沒有 IT 部門。」蔡燿全副教授點出了智慧畜牧最大的門檻:推廣難度高。

他解釋,老一輩農民對科技熟悉程度較低,一旦網路不穩、甚至插頭沒插上的小狀況,原廠可能就得親自跑一趟畜牧場,服務成本相當高,再加上臺灣市場規模有限,負責落地推廣、技術轉移的農業科技公司,意願自然不高。

此外,「農民投入意願」也是一大門檻。「如果這個科技一定可以幫他賺到錢,他就會樂意接受。」郭彥甫教授觀察,豬農評估導入系統的關鍵,在於能不能幫他「賺到更多錢」,而非只是「節省時間和勞力」,「如果只是省下勞力,農民多半會傾向自己來、或是另外聘請人力。」臺灣雖然在2020年就從口蹄疫除名,但近年來面對周邊國家持續存在的非洲豬瘟等疫情風險,豬農對外部人員(智慧農業團隊、農業科技廠商等)進出格外謹慎,都讓智慧畜牧的應用落地,還需要更多溝通與推廣。

最後一道判斷留給人,「資料治理」智慧畜牧下一步

換句話說,智慧畜牧的技術本身,其實已經備妥,唯獨產業與市場的節奏,還需要時間跟上。

從雞舍到豬場,感測與 AI 接手了「看」這件過去只能靠人力與經驗撐著的工作,效率、動物福利與疫病防線,也因此被重新畫過一遍。

值得一提的是,兩位研究者不約而同都將「最後一道判斷」留給了人:雞隻該不該投藥、母豬難產怎麼處置,這類牽涉責任的決定,仍由農民與獸醫拍板,AI 負責的是更精準的監測、讓異常更及早被發現。

隨著愈來愈多養殖現場,開始累積這些數據,郭彥甫教授預測,「資料治理」將是畜牧業下一步的趨勢。他解釋,當養殖場規模擴大、不常親臨現場的經理人將更依賴簡單直觀的報表,掌握場內狀況;而這些累積下來的數據,還能推估產量、預估禽隻出場時機,同時對接市場價格,做出更合適的決策。

資料來源

  1. 中興大學生物產業機電工程學系蔡燿全副教授
  2. 臺灣大學生物機電工程學系郭彥甫教授

原文連結:https://pse.is/9k7pkt

討論功能關閉中。

鳥苷三磷酸 (PanSci Promo)_96
251 篇文章 ・ 321 位粉絲
充滿能量的泛科學品牌合作帳號!相關行銷合作請洽:contact@pansci.asia
繁 简